Übersicht der Radarmodi
Langstreckensuche (LRS)
LRS sucht vor der Zielaufschaltung nach entfernten Luftzielen und liefert Peilung und Entfernung zum eigenen Flugzeug. Üblich ist eine VSD-Skala von 40–80 Seemeilen. Das ist der Darstellungsbereich, keine garantierte Erfassungsreichweite für jedes Ziel.
Antennenhöhe und Azimutbereich werden auf den erwarteten Zielraum eingestellt. Einen Kontakt mit dem Erfassungstor umrahmen und manuell erfassen; bei Erfolg folgt STT. LRS lokalisiert Ziele, nachfolgende Verfolgungsmodi verfolgen sie gezielt.
Horizontal wird der Azimut dargestellt, vertikal die nach oben zunehmende Entfernung.
Einmaliges Tippen auf AA (automatische Erfassung) wechselt von Radar-Standby zu LRS. Erneutes Tippen schaltet zurück in Standby.
Weitere Bedienung: Touch UI: automatische Erfassung.
Abtastzeilen
Die anfängliche LRS-Suche verwendet 120° Azimut und 6 Zeilen.
Eine Zeile (bar) ist ein horizontaler Antennendurchlauf bei einer bestimmten Elevation. Mehrere Durchläufe auf unterschiedlichen Höhen erfassen ein Höhenvolumen; sechs Zeilen bedeuten sechs Durchläufe. Der Zeilenabstand hängt vom Suchentfernungsbereich ab und ist nicht konstant.
Die Zeilenzahl lässt sich auf der MAIN-Seite unter Touch UI: 1. Funktionspanel wählen.
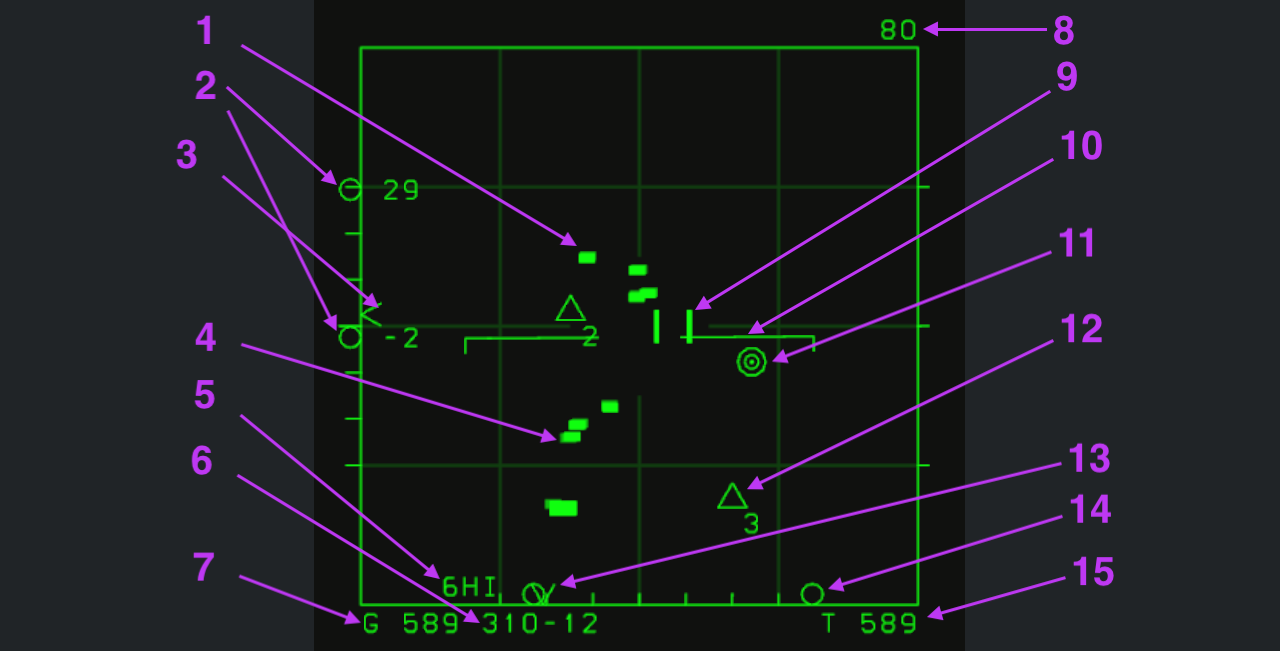
Bild anklicken: Originalauflösung. Nummer anklicken: zugehörige Erklärung.
Nummerierte Symbole
1. Radarechos
Kurze grüne Blöcke sind erfasste Suchkontakte. Ihre Position zeigt Peilung und Entfernung, bedeutet aber weder Aufschaltung noch eine Freund-Feind-Klassifizierung anhand der Form.
2. Höhenabdeckung
Zwei Kreise mit Zahlen links zeigen die obere und untere Suchgrenze an der Entfernung des Erfassungstors in Tausend Fuß. 29 und -2 entsprechen etwa 29.000 und -2.000 Fuß. Negative Werte beschreiben Suchgeometrie, keine unterirdischen Ziele. Nach Änderungen an Torentfernung oder Elevation erneut ablesen.
3. Antennenelevationsanzeige
Die Winkelmarke links zeigt die Antennenelevation. Zusammen mit Nummer 2 lesen; sie ist keine Zielhöhenmarkierung.
Sechs Skalenabschnitte decken +60° bis -60° ab. Die Mitte entspricht 0°, darüber ist die Elevation positiv, darunter negativ.
Die Elevation wird mit dem ELE-Drehregler eingestellt. Bei Touch-Bedienung den abgebildeten Regler nutzen und Winkelmarke sowie Höhenabdeckung beobachten.
Siehe Touch UI: Antennenelevation.
4. Echoverlauf
Frühere Kontaktpositionen zeigen die Bewegung über mehrere Suchdurchläufe. Historische Positionen von aktuellen Echos unterscheiden; nicht jeder Block ist ein eigenes Ziel.
5. Abtastzeilen und PRF
6HI zeigt Zeilen- und Impulsfolgefrequenzstatus (PRF); HI steht für hohe PRF.
6. Bullseye-Koordinaten des Erfassungstors
Diese Anzeige gibt Peilung und Entfernung des Erfassungstors (9) vom gemeinsamen Bullseye aus an. 310-12 bedeutet 310° und 12 Seemeilen von Bullseye.
Im künftigen Mehrspielermodus dienen diese Koordinaten zur Positionsmeldung an Mitspieler. Das Tor auf die zu meldende Position bewegen und Bullseye-Koordinaten ablesen.
7. Eigene Geschwindigkeit über Grund
G 589 bedeutet 589 Knoten Geschwindigkeit über Grund.
8. Maximale VSD-Darstellungsentfernung
80 oben rechts steht für eine Darstellung bis 80 Seemeilen, nicht für Zielentfernung oder maximale Radar-Erfassungsreichweite.
Das Erfassungstor über den Rand bewegen, um die Skala zu ändern:
- Über den oberen Rand: Darstellungsentfernung erhöhen.
- Unter den unteren Rand: Darstellungsentfernung verringern.
9. Erfassungstor
Zwei senkrechte Linien bilden das Tor zum Wählen einer Position oder eines Rohkontakts. Seine Entfernung bestimmt auch den Bezug der Höhenabdeckung aus Nummer 2.
Das Tor mit Cursor (TDC-Steuerung) rechts im Touch UI bewegen. Über die Ränder hinaus werden auch Entfernungsskala und Azimutabdeckung geändert.
Siehe Touch UI: Cursor.
Manuelle Erfassung:
- Einen Rohkontakt mit dem Tor umrahmen.
- Rechts zweimal auf Cursor tippen, um die Erfassung zu starten.
- Bei Erfolg erfolgt automatisch STT (Einzelzielverfolgung).
10. Lokale Horizontreferenz
Die waagerechte Linie mit abgewinkelten Enden ist die lokale Horizontreferenz. In der Mitte zeigt sie Horizontalflug, ihre Drehung zeigt die Rollbewegung. So bleibt beim Radarlesen eine Lagereferenz erhalten.
11. Bullseye-Referenz
Bullseye ist der gemeinsame Bezug für Peilungs- und Entfernungsmeldungen. Die Torkoordinaten werden unter Nummer 6 erklärt.
12. Navigationspunkt 3
Das offene Dreieck markiert Navigationspunkt 3; 3 ist seine Nummer.
13. Antennenazimutanzeige
Die untere Winkelmarke zeigt den aktuellen Antennenazimut, nicht den Zielkurs. Sie ist von den runden Bereichsgrenzen zu unterscheiden.
Während der Suche bewegt sie sich mit der Antenne nach links und rechts und zeigt deren momentane Richtung.
14. Azimut-Suchgrenzen
Die beiden unteren Kreise begrenzen die Suchbreite; der Pfeil zeigt auf die rechte Grenze. Sie sind keine Flugzeugsymbole.
Das Tor seitlich über den Rand bewegen:
- Links hinaus: Suchbereich verengen.
- Rechts hinaus: Suchbereich erweitern.
Der Bereich reicht von 10° bis 120°. Dies verändert die Azimutbreite, nicht die Entfernungsskala aus Nummer 8.
15. Eigene wahre Fluggeschwindigkeit
T 589 bedeutet 589 Knoten wahre Fluggeschwindigkeit relativ zur Luft. Sie unterscheidet sich von der Geschwindigkeit über Grund (7), auch wenn beide hier gleich sind.
Einzelzielverfolgung (STT)
STT verfolgt ein Ziel konzentriert und liefert laufend Position, Bewegung und Waffendaten. In LRS einen Rohkontakt umrahmen und Cursor doppelt antippen; erfolgreiche Erfassung aktiviert STT. Siehe Erfassungstor.
Anders als die Flächensuche LRS verfolgt STT das gewählte Ziel für Kanone und Flugkörper. Im Spiel erfordert AIM-7 STT beim Start und anschließend Radarbeleuchtung. STT unterstützt auch AIM-120, dessen Lenkbedingungen aber anders sind.
STT löst beim Gegner eine Radar-Aufschaltwarnung aus. Besonders nahe Ziele können Düppel einsetzen oder notchen, um die Aufschaltung zu brechen oder die Abschussbedingungen zu verschlechtern. Manöver, Verfolgungsstatus und DLZ weiter beobachten.
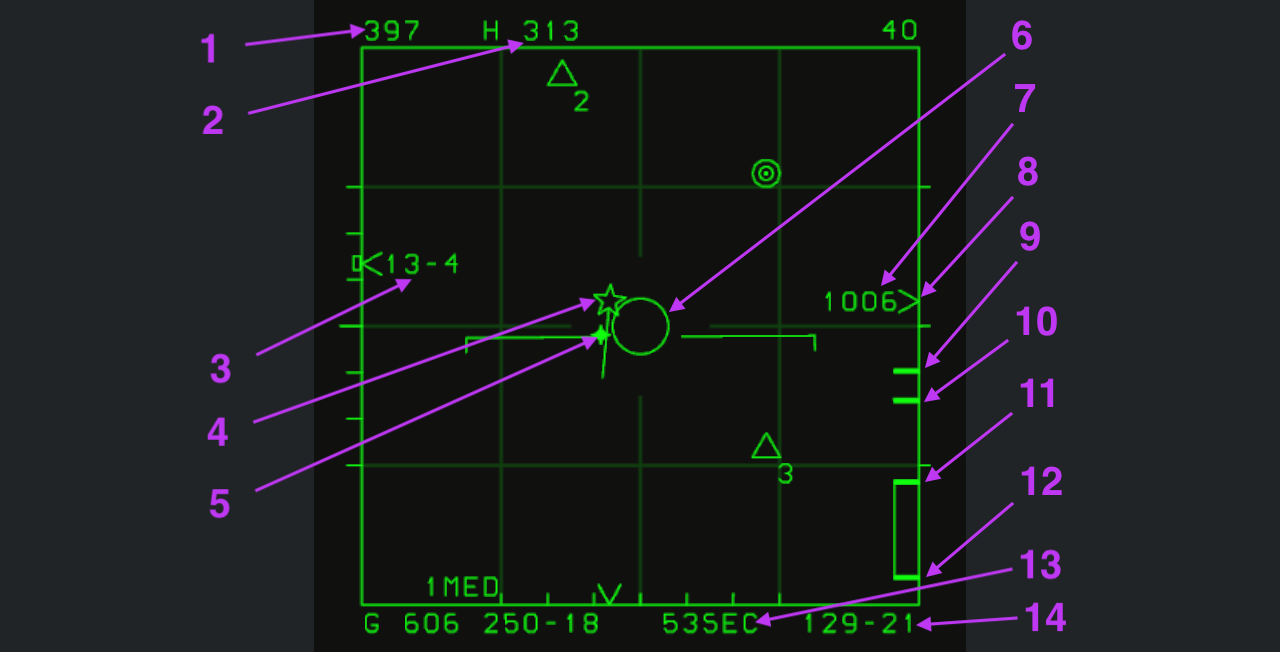
Bild 1: Ziel außerhalb der Maximalreichweite, kleiner ASE-Kreis.
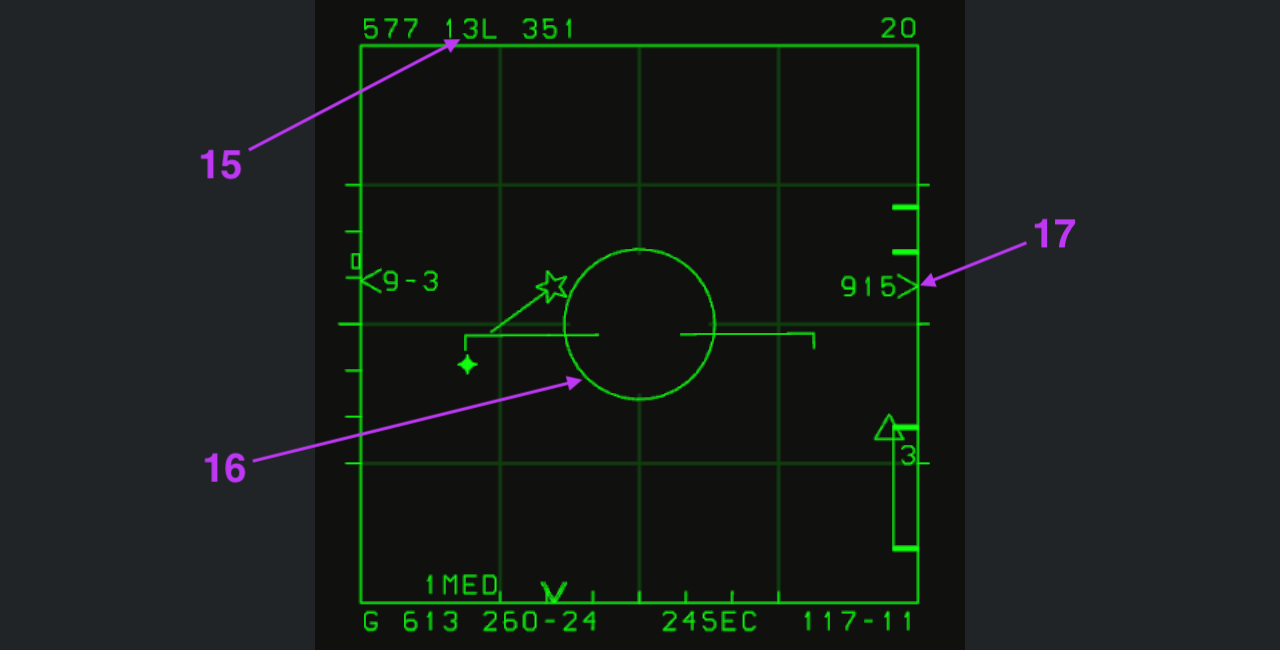
Bild 2: Ziel innerhalb der Maximalreichweite; ASE beginnt sich zu vergrößern.
Bilder lassen sich in Originalauflösung öffnen, Nummern führen zu Erklärungen. In beiden Beispielen ist AIM-7 gewählt. Gemeinsame Symbole wie Gitter, Horizont und Navigationspunkte siehe LRS. 40 in Bild 1 steht für 40 Seemeilen, 20 in Bild 2 für 20 Seemeilen.
1. Wahre Zielgeschwindigkeit
397 oben links bedeutet 397 Knoten wahre Zielgeschwindigkeit, nicht Eigengeschwindigkeit. 577 in Bild 2 bedeutet 577 Knoten.
2. H/T-Aspekt und Zielkurs
H bedeutet HOT: die Zielnase zeigt zum eigenen Flugzeug, bei einem Gegner eine gefährliche Lage. T zeigt die abgewandte Richtung. Dies ist relativer Aspekt, keine Freund-Feind-Erkennung.
Die folgende 313 ist der Zielkurs 313°, nicht der eigene Kurs. H/T beschreibt die relative Ausrichtung. Links-/Rechts-Aspektwinkel siehe Nummer 15.
3. Zielhöhe
13-4 links bedeutet 13.400 Fuß MSL über dem mittleren Meeresspiegel.
4. PDT — primär zugewiesenes Ziel
Der fünfzackige Stern ist das PDT im Azimut-Entfernungsfeld. Die lange Linie davor zeigt die Richtung seiner Geschwindigkeit.
5. Steuerpunkt
Der helle Punkt ist der Steuerpunkt. Beim Abschuss den ASE-Kreis (6) darum legen, um nötige Flugkörperkurven und Energieverlust zu verringern. Die Logik entspricht dem HUD-Steuerpunkt.
6. ASE-Kreis
ASE ist der zulässige Steuerfehler. Erst mit der Vergrößerung beginnen die Abschussbedingungen erfüllt zu sein. Ein Punkt innerhalb eines kleinen Kreises genügt dafür nicht.
Auch nach der Vergrößerung Steuerpunkt, Entfernung und Lenkbedingungen berücksichtigen. Siehe ASE im HUD.
7. Annäherungsgeschwindigkeit
1006 ist die Annäherung zwischen eigenem Flugzeug und Ziel in Knoten: Entfernungsänderung, nicht Ziel-Eigengeschwindigkeit.
8. Zielentfernungsanzeige
> rechts zeigt die Zielposition auf der aktuellen 40-Seemeilen-Skala. Daneben ist 1006 die Annäherung, nicht Entfernung.
9. Rmax — maximale Reichweite
Der erste, oberste Strich ist Rmax, die unter aktuellen Bedingungen berechnete maximale Reichweite.
10. Optimierte maximale Reichweite
Der zweite Strich zeigt die optimierte maximale Reichweite.
11. RTR-Reichweitenreferenz
Die obere Rechteckkante ist RTR (Range Turn and Run), die Reichweite unter Berücksichtigung eines abdrehenden, fliehenden Ziels, oft No-Escape-Reichweite genannt. Sie zeigt günstige Bedingungen, keine Treffergarantie.
12. Mindestreichweite
Die untere Rechteckkante ist RMin. Die Zielentfernung damit vergleichen: Näher bedeutet nicht immer besser.
Die Marken 9, 10, 11 und 12 bilden die DLZ (dynamische Abschusszone). Sie hängt unter anderem von eigener Höhe, Höhenunterschied, Zielrichtung, Zielgeschwindigkeit und eigener Geschwindigkeit ab.
Vor dem Abschuss alles abwägen. Unter Wahrung der eigenen Sicherheit und Mindestreichweite möglichst nahe herankommen.
13. Flugkörperzeit
53SEC prognostiziert einen Treffer 53 Sekunden nach einem jetzigen Start anhand der aktuellen Geometrie. Es ist kein Countdown eines bereits gestarteten Flugkörpers.
Die Prognose gilt bei unveränderter Zielbewegung ohne Kurve. Kurs- oder Geschwindigkeitsänderungen verändern die tatsächliche Flugzeit.
14. Zielpeilung und Entfernung
129-21 unten rechts bedeutet 129° und 21 Seemeilen vom eigenen Flugzeug. Nicht mit Bullseye-Koordinaten verwechseln.
15. Zielaspektwinkel
13L in Bild 2 bedeutet 130° nach links gerichtete Zielnase; 13R entspräche 130° nach rechts. Zahlen sind Zehnergrade, L/R stehen für links/rechts.
Das ist relativer Aspekt, kein Kurs von 130°. Erst 351 danach gibt den Zielkurs 351° an. Zusammen mit H/T und Kurs (2) lesen.
16. Vergrößerter ASE-Kreis
In Bild 1 bleibt ASE außerhalb der Reichweite klein. Bild 2 zeigt die Vergrößerung beim Eintritt in die berechnete Maximalreichweite. Wie bei Nummer 6 Steuerpunkt und Reichweitenmarken beachten; AIM-7 verlangt weiter Verfolgung und Beleuchtung.
17. Entfernung und Annäherung in Bild 2
Das > entspricht Nummer 8. Hier die 20-Seemeilen-Skala nutzen, nicht die 40-Seemeilen-Skala von Bild 1.
915 bedeutet 915 Knoten Annäherung, wie bei Nummer 7.
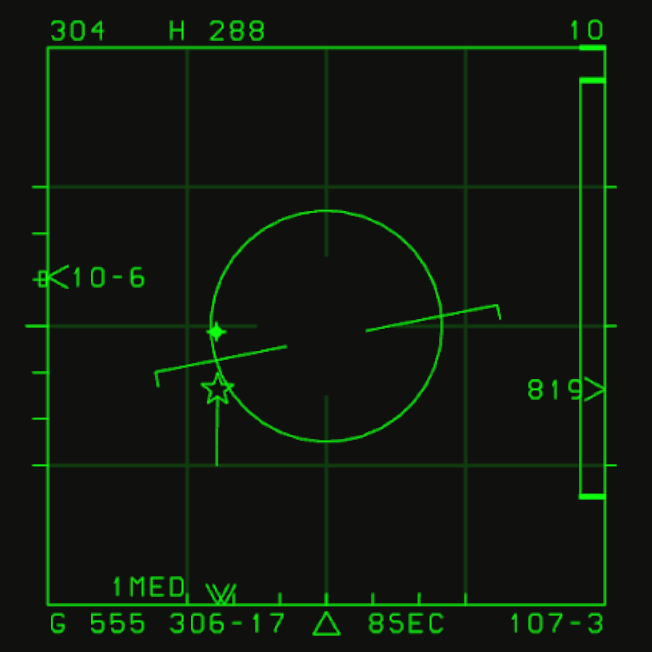
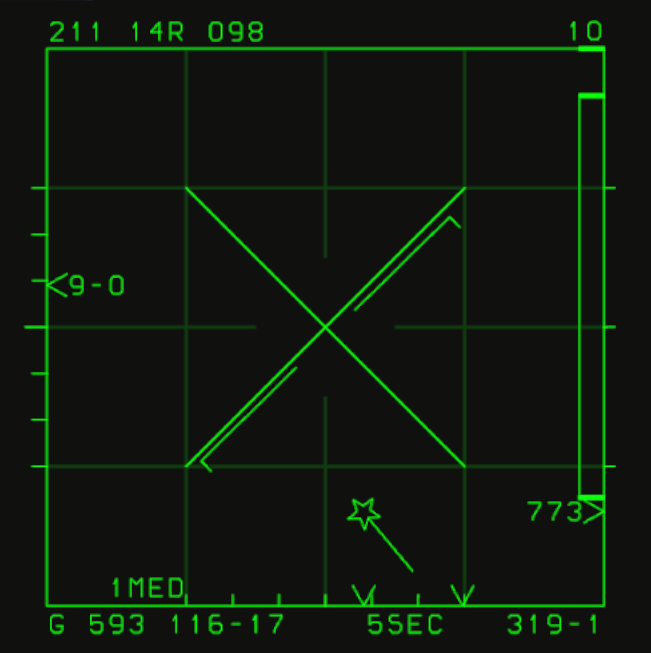
Bild 3 · RTR: dreieckiger Abschusshinweis
Innerhalb RTR erscheint unten ein Dreieck für günstige Abschussbedingungen. Es steht mittig links von 8SEC.
ASE, Steuerpunkt und Mindestreichweite weiter prüfen und AIM-7-Verfolgung und Beleuchtung erhalten. Das Dreieck garantiert keinen Treffer.
Bild 4 · Unter Mindestreichweite: Break X
Unter der Mindestreichweite erscheint zentral Break X: nicht schießen.
Der Flugkörper kann möglicherweise nicht rechtzeitig beschleunigen. Selbst bei einem Treffer könnte das eigene Flugzeug die Splitterzone durchfliegen. Aufschaltung und Nähe genügen nicht; Mindestreichweite beachten.
Verfolgung während der Suche (TWS)
TWS hält mehrere Zielspuren bei fortlaufender Suche. Es arbeitet vorwiegend innerhalb 40 Seemeilen und unterstützt hauptsächlich AIM-120.
Für hohe Aktualisierungsrate begrenzt TWS Zeilen-/Azimutkombinationen. Mehr Breite bedeutet weniger Zeilen. Die Azimutwahl stellt die Zeilenzahl automatisch ein.
| Azimutabdeckung | Automatische Zeilenzahl |
|---|---|
| 60° | 2 Zeilen |
| 30° | 4 Zeilen |
| 15° | 6 Zeilen |
TWS aufrufen
Zwei Möglichkeiten:
- Mit aufgeschaltetem Ziel: aus STT AA nach unten bewegen.
- Ohne Aufschaltung: Tor auf leere Fläche setzen, TDC (Cursor rechts) doppelt antippen und gleichzeitig rasch AA nach unten bewegen.
Siehe Cursor und automatische Erfassung.
Da TWS auch andere Bereiche absucht, werden Ziele seltener aktualisiert als in STT. Bei großer Entfernung ist zudem die Auflösung begrenzt. Hohe Lastvielfache, Düppel oder das Auflösen einer zuvor als Einzelziel erfassten Formation können die Zuordnung neuer Echos zu Spuren verhindern und zum Spurverlust führen.
TWS verlassen
- Mit PDT: AA Down wechselt auf dieses PDT in STT und verwirft alle anderen Spuren.
- Ohne PDT: einmal AA antippen, um LRS aufzurufen.
Zielspurarten
Unterschieden werden nicht zugewiesene, primär und sekundär zugewiesene Ziele. Die folgenden Kapazitäten gelten für dieses Spiel.
Spuren entstehen automatisch. Neue Ziele sind zunächst Quadrate ohne Geschwindigkeitsvektor. Nach ausreichend weiteren Messungen wird die Spur etabliert und der Vektor angezeigt.
| Art | Bedeutung | Kapazität |
|---|---|---|
| NDT (Non-designated Target) | Weder primär noch sekundär zugewiesen | Bis 16 |
| PDT (Primary Designated Target) | Aktuelles Hauptziel für Beobachtung und Bekämpfung | Eines |
| SDT (Secondary Designated Target) | Sekundärziel für spätere Auswahl | Bis 7 |
Dies ist Zuweisungsstatus, keine Freund-Feind-Kennung. Ohne PDT: NDTWS; mit PDT: DTWS.
PDT zuweisen und wechseln
Nach Aufbau der Spuren mit Coolie Up (nach oben) zuweisen:
- Automatisch: ein PDT und SDTs werden gewählt.
- Zyklisch: weitere Eingaben wechseln das PDT durch die SDTs.
- Manuell: Tor über NDT oder SDT setzen und mit Coolie Up zum PDT machen.
Es gibt nur ein PDT. Ein neues PDT stuft das vorige zu SDT zurück.
Coolie Down löscht alle Zuweisungen, macht PDT/SDTs zu NDTs und kehrt zu NDTWS zurück.
Siehe Touch UI: Coolie.
Mehrzielbekämpfung mit AIM-120
In TWS kann nur das aktuelle PDT beschossen werden. AIM-120 unterstützt mehrere gleichzeitige Bekämpfungen durch PDT-Wechsel zwischen Starts:
- AIM-120 auf das PDT starten.
- Nächstes PDT zyklisch mit Coolie Up oder manuell mit dem Tor wählen.
- AIM-120 auf das neue PDT starten.
Das frühere Ziel erhält als SDT weiterhin Datenlink-Unterstützung für den gestarteten Flugkörper. Der PDT-Wechsel beendet diese nicht; die betreffenden Spuren müssen erhalten bleiben.
Bild 1 · Nicht zugewiesene Ziele
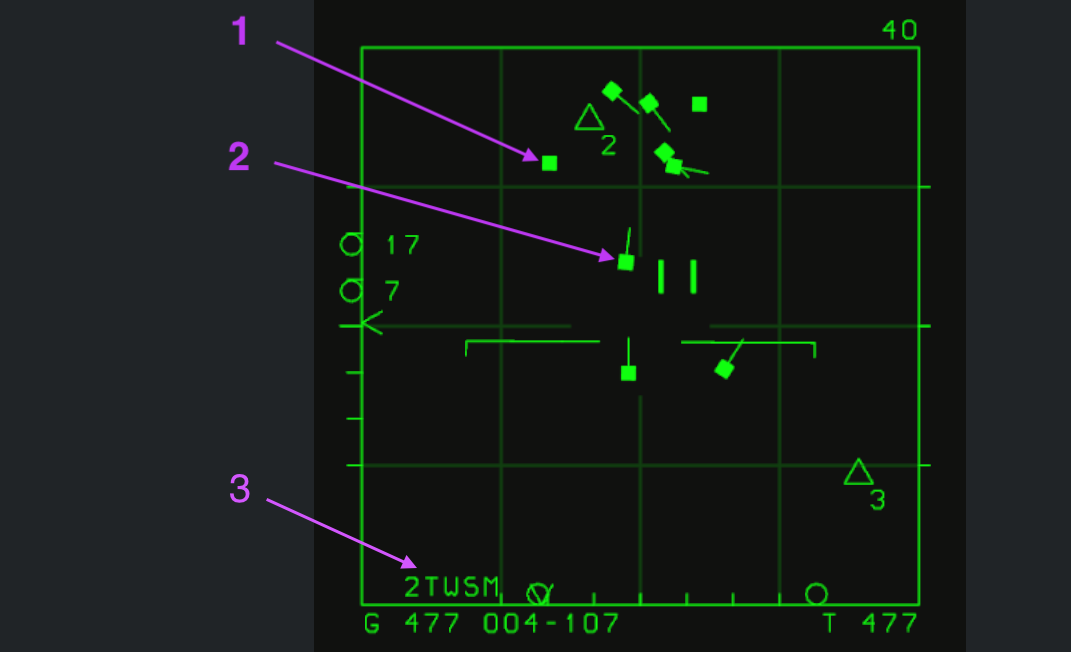
Bild anklicken: Originalauflösung. Nummer anklicken: zugehörige Erklärung.
1. Ziel ohne etablierte Spur
Der Pfeil zeigt ein frisch erfasstes, gefülltes Quadrat ohne Vektor. Weitere Suchdurchläufe liefern die nötigen Informationen für Spur und Vektor aus Nummer 2.
2. NDT — nicht zugewiesenes Ziel
Ein gefülltes Symbol mit Vektor ist eine etablierte NDT-Spur; die Linie zeigt die Bewegung. Die Spur entsteht automatisch und ist weder PDT noch SDT. Bis 16 NDTs werden unterstützt.
3. TWS-Statusanzeige
2TWSM unten links zeigt den Radarstatus: TWS ist Verfolgung während der Suche, M mittlere PRF (MPRF), die vorangestellte Zahl die Zeilenanzeige.
Bild 2 · Primär- und Sekundärziele
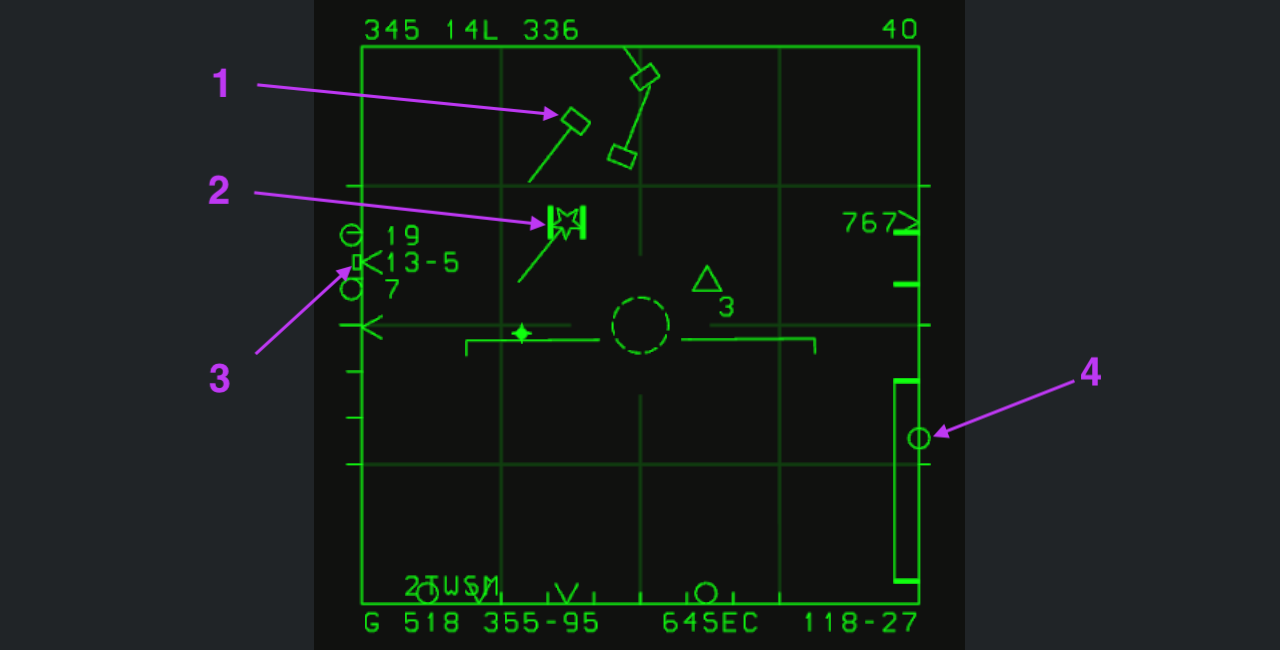
1. SDT — sekundär zugewiesenes Ziel
Ein offenes Symbol mit Vektor ist ein SDT: zugewiesen, aber nicht aktuelles PDT. Das Spiel erlaubt bis 7 SDTs.
2. PDT — primär zugewiesenes Ziel
Der fünfzackige Stern ist das PDT; die lange Linie zeigt die Geschwindigkeitsrichtung. Hier liegt das Tor darüber. VSD-Zieldaten und Waffenberechnungen beziehen sich auf dieses Hauptziel.
Nach der Bestimmung eines PDT umschließt der Cursor das Ziel automatisch und folgt seiner Bewegung. Sie können den Cursor manuell wegbewegen; sobald Sie ihn wieder in die Nähe des PDT bewegen, rastet er automatisch ein und umschließt das Ziel erneut. Solange der Cursor das PDT umschließt, zentriert das Radar seinen Azimut-Suchbereich auf den Azimut des PDT und seinen Elevations-Suchbereich auf dessen Elevation. In diesem Zustand erhalten einige Track-Dateien außerhalb des Suchbereichs möglicherweise keine Aktualisierungen mehr und werden verworfen.
Nur ein PDT ist möglich; die anderen zugewiesenen Ziele bleiben SDTs. Der Unterschied ist Priorität, nicht STT-Aufschaltung.
3. Höhe des Ziels im Erfassungstor
Das kleine äußere Quadrat markiert die Höhe des Ziels im Tor. Zwischen Suchober- und -untergrenze bedeutet Abdeckung; außerhalb muss die Elevation angepasst werden.
Vom Rohkontakt bis zu NDT, SDT oder PDT lässt sich die Höhe durch Umrahmen mit dem Tor ablesen.
4. AIM-120-Aktivierungsentfernung
Der offene Kreis rechts markiert die Aktivierungsentfernung. Ist das Ziel näher, aktiviert AIM-120 direkt beim Start sein Radar und erfasst aktiv.
Reichweiten- und RTR-Hinweise
Bild für Originalauflösung anklicken.
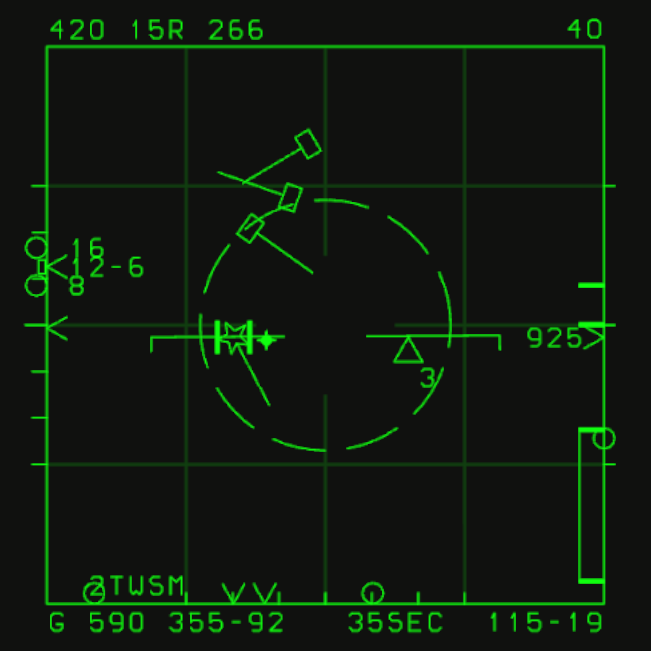
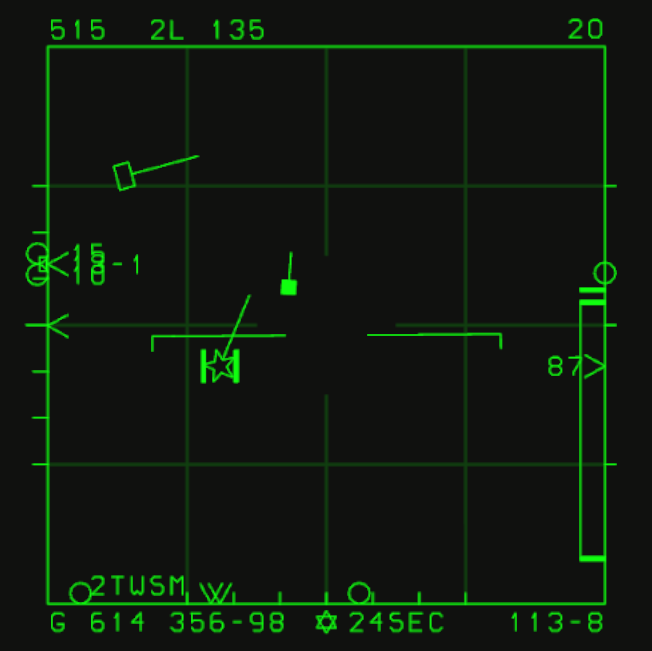
Bild 3: Innerhalb der Flugkörperreichweite wächst der gestrichelte ASE-Kreis; Abschussbedingungen beginnen erfüllt zu sein.
Bild 4: RTR zeigt unten mittig einen sechszackigen Stern und blinkendes ASE für günstige Bedingungen. Der Screenshot zeigt die ausgeblendete Blinkphase.
Flugkörperunterstützung nach dem Start
Nach AIM-120-Start in TWS hält das Radar die Spur und sendet Datenlink-Aktualisierungen. Den Status besonders vor Radaraktivierung und eigener Zielerfassung des Flugkörpers beobachten.
PDT-Wechsel beendet die Unterstützung nicht automatisch. Ein neues PDT kann gewählt und beschossen werden. Das vorherige wird SDT und liefert weiter Aktualisierungen, solange seine Spur besteht.
Die unterstützten Ziele im Suchvolumen halten. Spurverlust durch Manöver, Störung oder Verlassen des Bereichs verhindert neue Zieldaten. STT verwirft andere Spuren; vor einem Wechsel die Wirkung auf bereits gestartete Flugkörper berücksichtigen.
Nach Radaraktivierung erfasst AIM-120 selbst. Innerhalb der Aktivierungsentfernung beim Start beginnt dies sofort.
Bild anklicken: Originalauflösung. Nummer anklicken: zugehörige Erklärung.
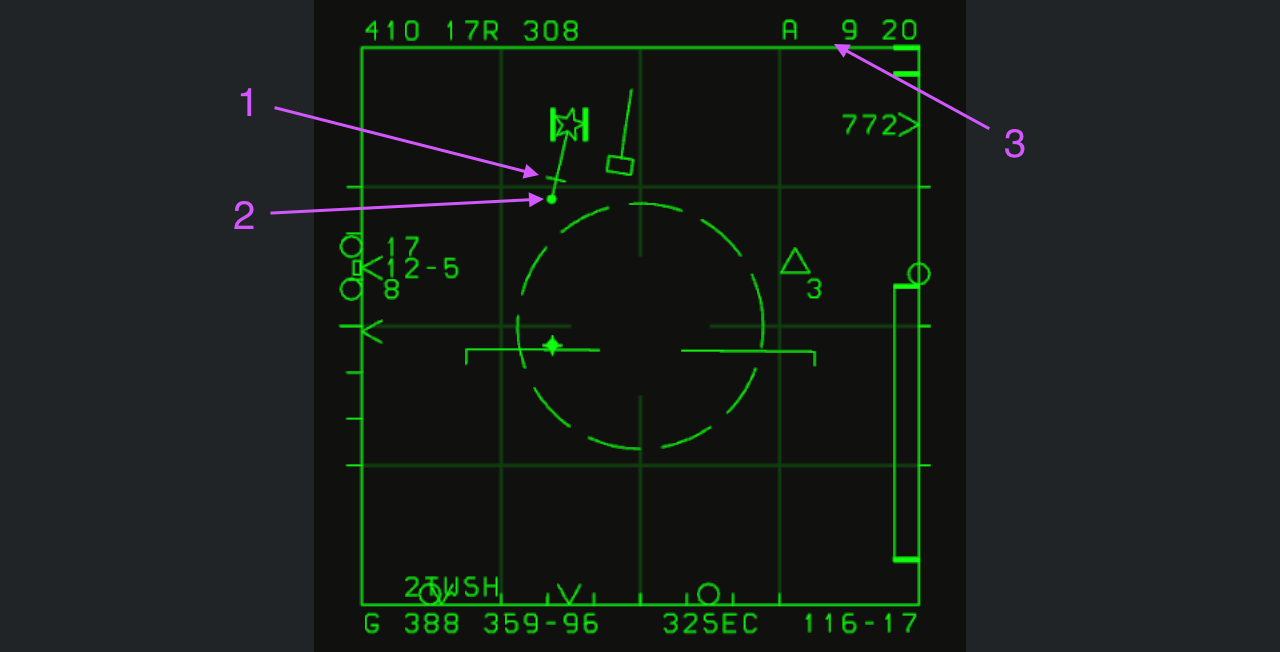
1. Aktivierungsfortschritt
Der kurze Strich bewegt sich zum Punkt 2. Beim Erreichen sollte der Flugkörper laut Berechnung der Startbedingungen sein Radar aktiviert und die aktive Suche begonnen haben.
2. Markierung eines gestarteten Flugkörpers
Der Punkt zeigt eine auf dieses Ziel gestartete AIM-120 mit laufender Datenlink-Unterstützung. Er ist auch das Ziel von Marke 1 zum geschätzten Aktivierungszeitpunkt.
3. Restzeit bis zur Aktivierung
A 9 oben rechts bedeutet geschätzt 9 Sekunden bis Radaraktivierung und aktiver Suche. Der Countdown ergänzt Marke 1.
Anzeige nach Aktivierung
Nach Aktivierung wird A zu T, der geschätzten Restzeit bis zum Zusammentreffen. T 17 prognostiziert Abfangpunkt und Treffer in 17 Sekunden.
Bild anklicken: Originalauflösung. Nummer anklicken: zugehörige Erklärung.
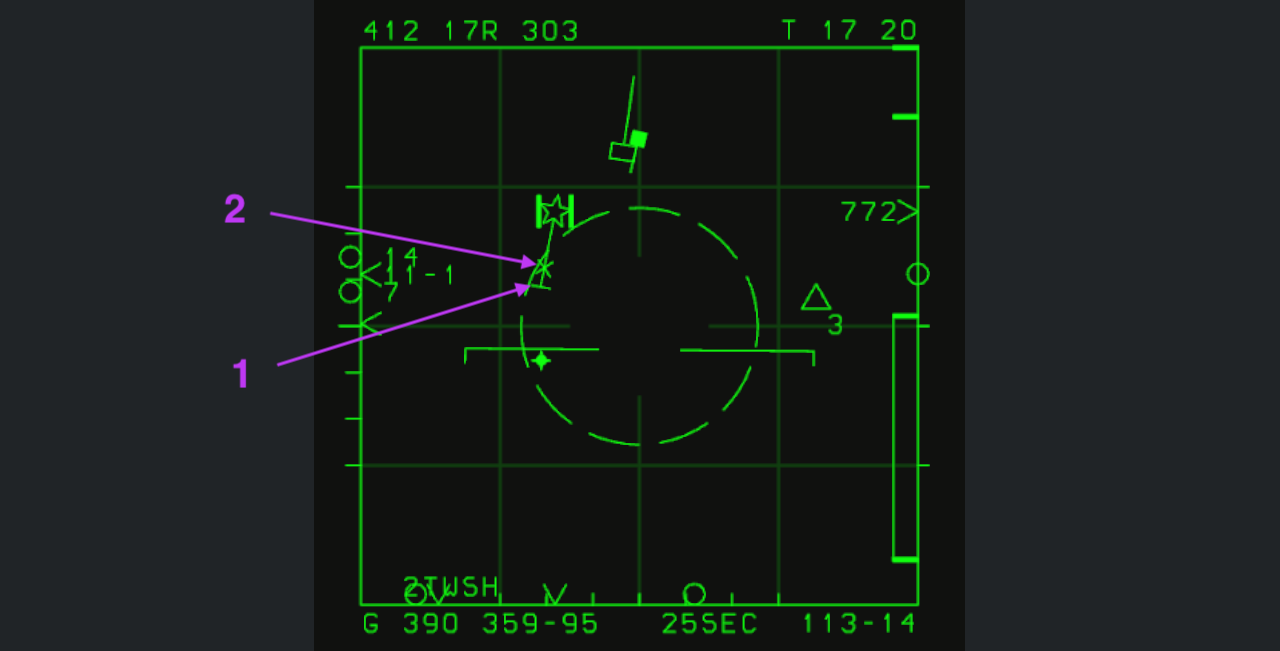
1. Aktivmarkierung
Marke 1 zeigt, dass der auf dieses Ziel gestartete Flugkörper sein Radar aktiviert hat und aktiv sucht.
2. Flugfortschrittsmarkierung
Das X wandert zum Zielstern und stellt den Anflug dar. Zum vorausberechneten Abfangzeitpunkt erreicht es den Stern.
Zeit und Fortschritt basieren auf Startbedingungen. Zielmanöver und Gegenmaßnahmen verlängern meist die reale Flugzeit. Countdown-Ende oder Ankunft des X bedeuten nur den berechneten Abfangzeitpunkt, keinen bestätigten Treffer.
Nahbereichs-Autoerfassung und Flood
Autoerfassung und Flood-Beleuchtung beziehen sich auf die Flugzeuglängsachse und folgen der Fluglage. LRS und TWS nutzen die kardanisch stabilisierte Horizontalebene.
Autoerfassung dient hauptsächlich WVR (Luftkampf in Sichtweite). Langstrecken-Boresight erfasst innerhalb 40 Seemeilen, die anderen automatischen Modi innerhalb 10 Seemeilen.
Moduswahl
AA nach oben wählt nacheinander:
- SS (Supersearch).
- VS (Vertikalsuche).
- Boresight.
- Langstrecken-Boresight.
AA nach oben halten aktiviert Flood.
SS — Supersearch
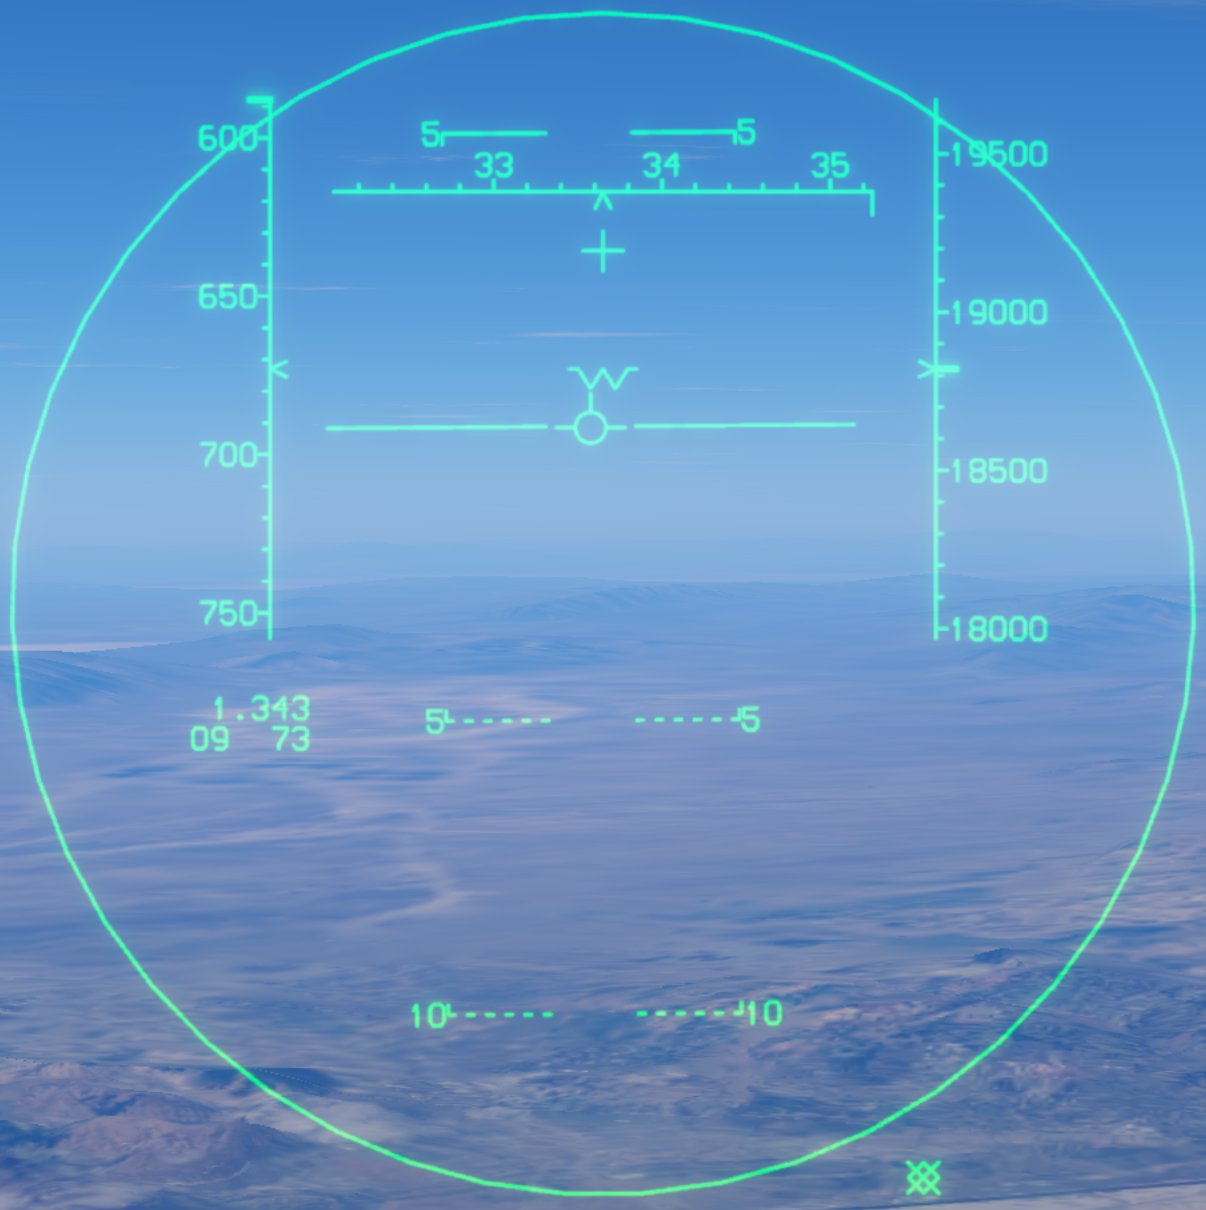
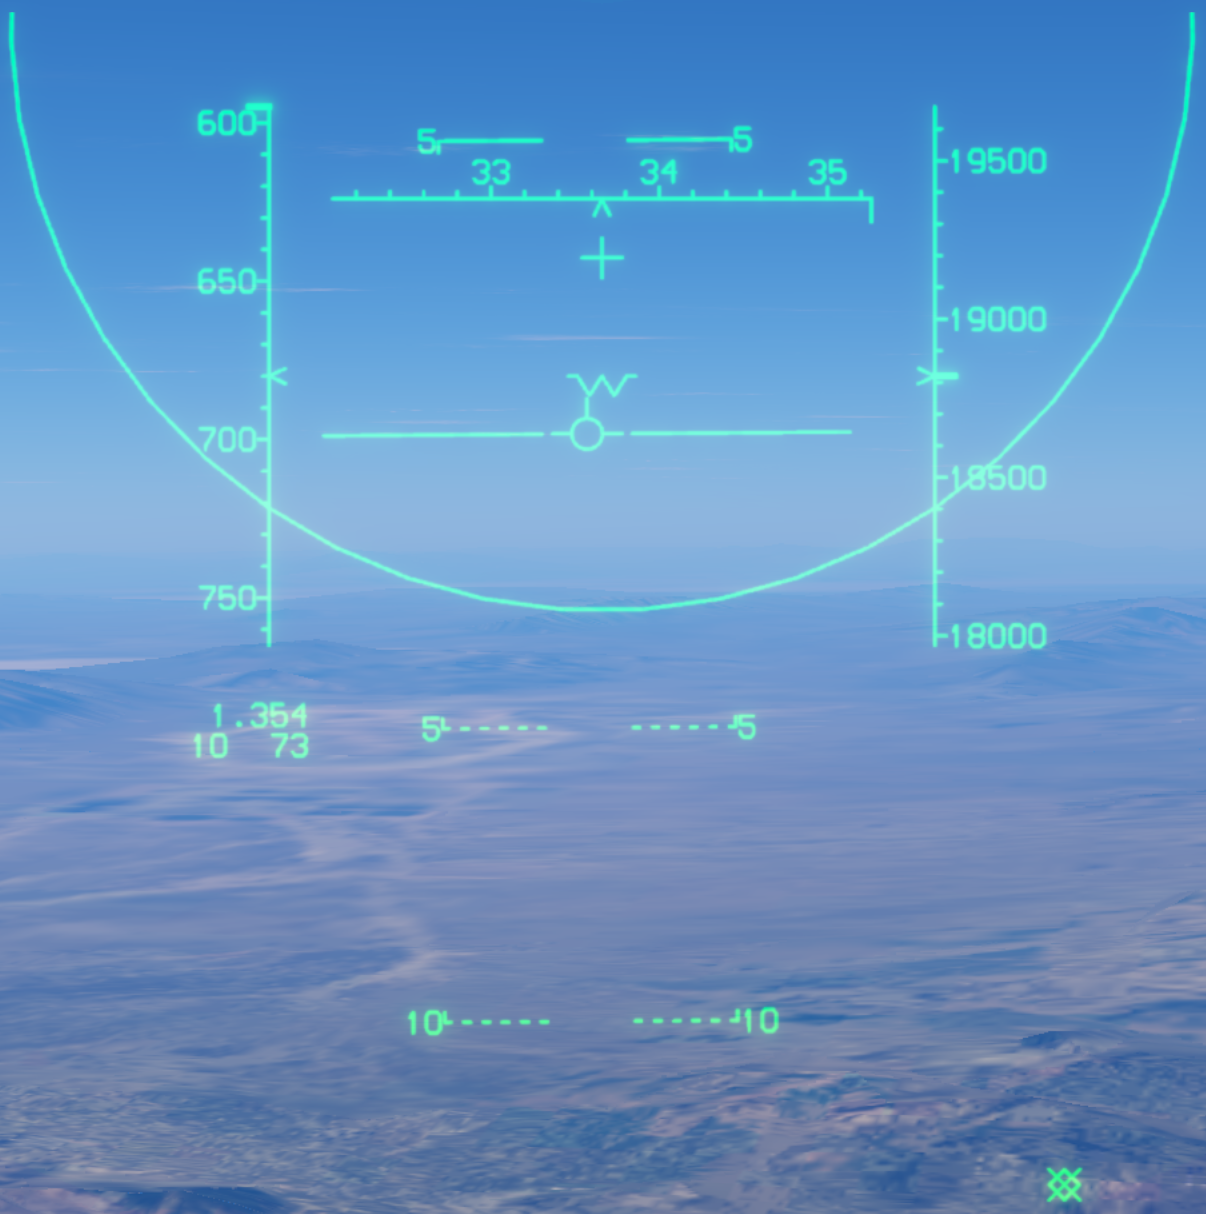
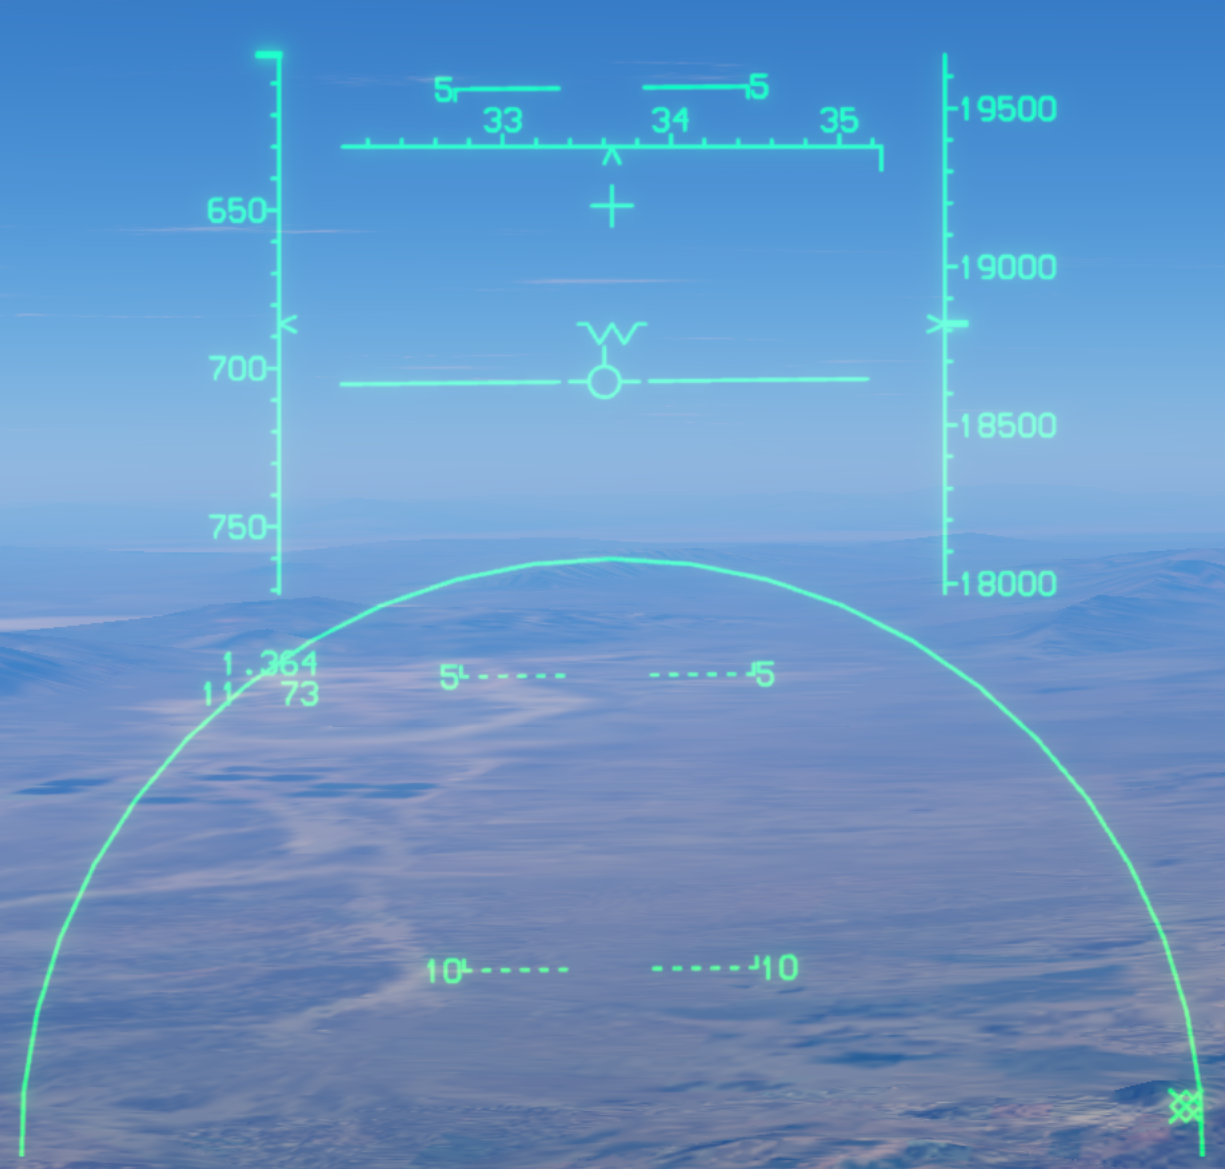
Der erste AA-Aufwärtsbefehl aktiviert SS. Der große HUD-Kreis zeigt 20° Suchbereich; Ziele darin können innerhalb 10 Seemeilen automatisch erfasst werden.
Die Elevation verschiebt den Suchbereich um bis zu 10° nach oben oder unten. Die Bilder zeigen mittige, obere und untere Lage; der Kreis kann dabei teilweise außerhalb des HUD liegen.
Vertikalsuche
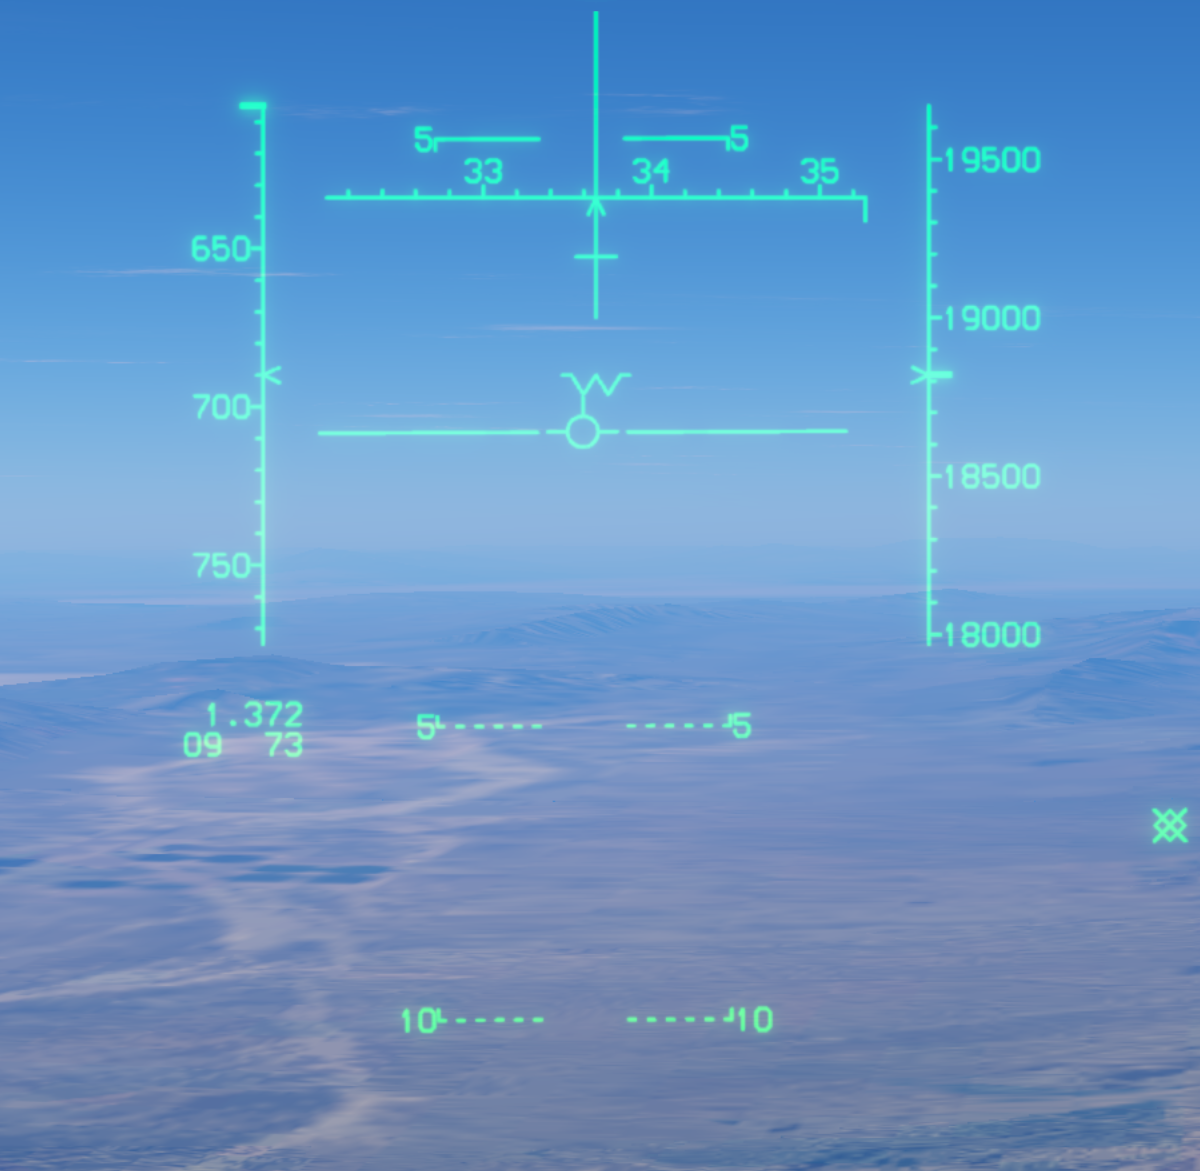
Sucht einen hohen, schmalen Bereich über der Nase, nützlich nach der Begegnung, wenn ein Ziel darüber hinwegfliegt.
Boresight
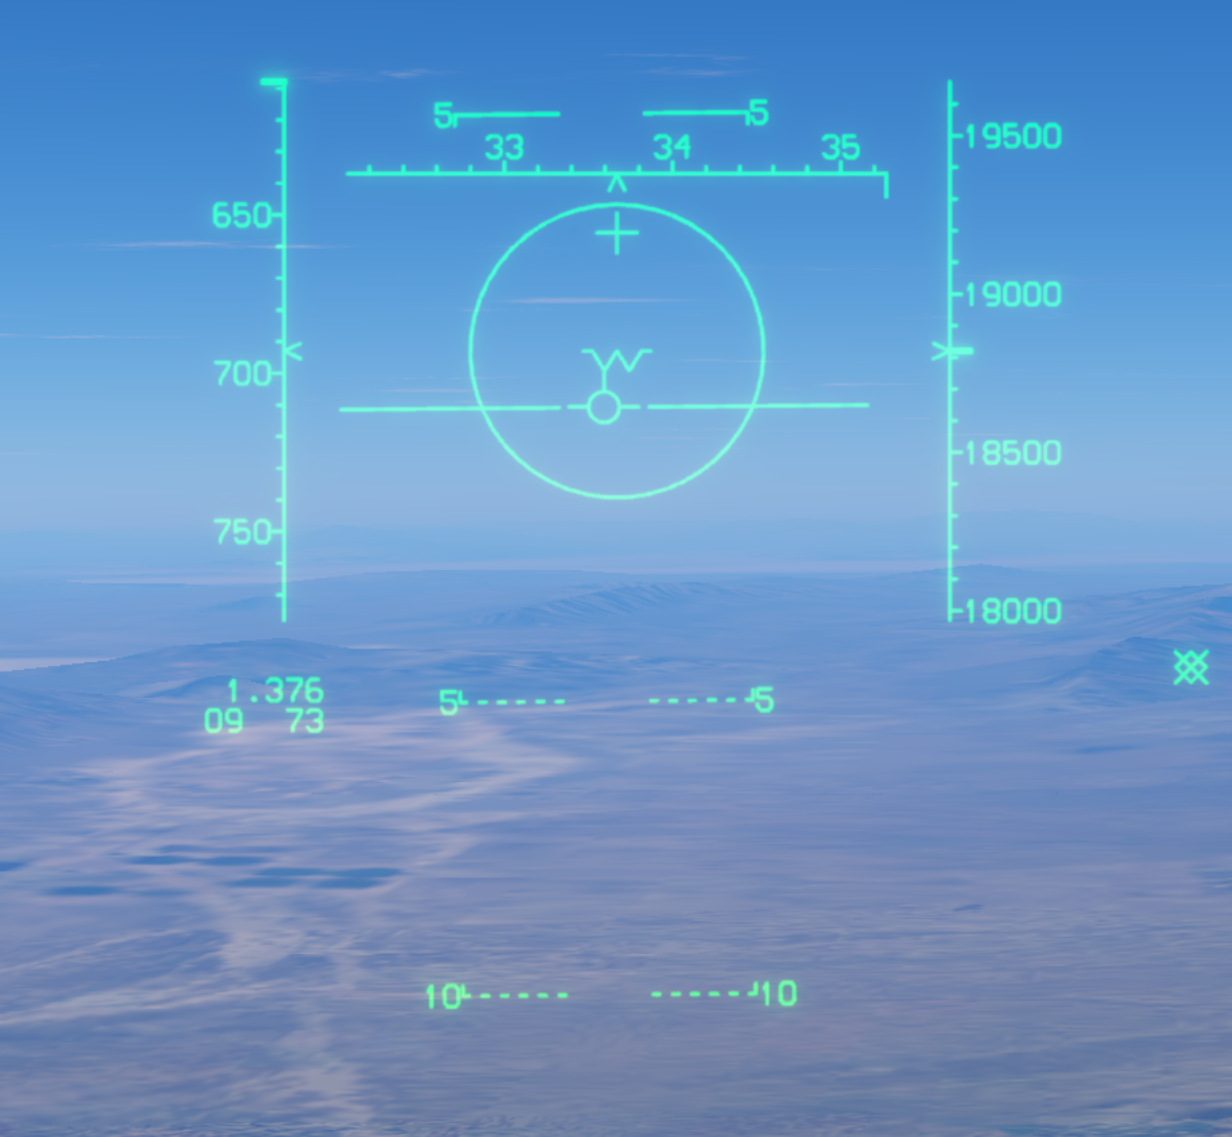
Sucht einen schmalen Kegel nach vorne und erfasst das erste eintretende Ziel.
Langstrecken-Boresight
LR BST arbeitet wie BST, aber mit kleinerem HUD-Kreis und automatischer Erfassung bis 40 Seemeilen. Das Ziel im kleinen Kreis halten.
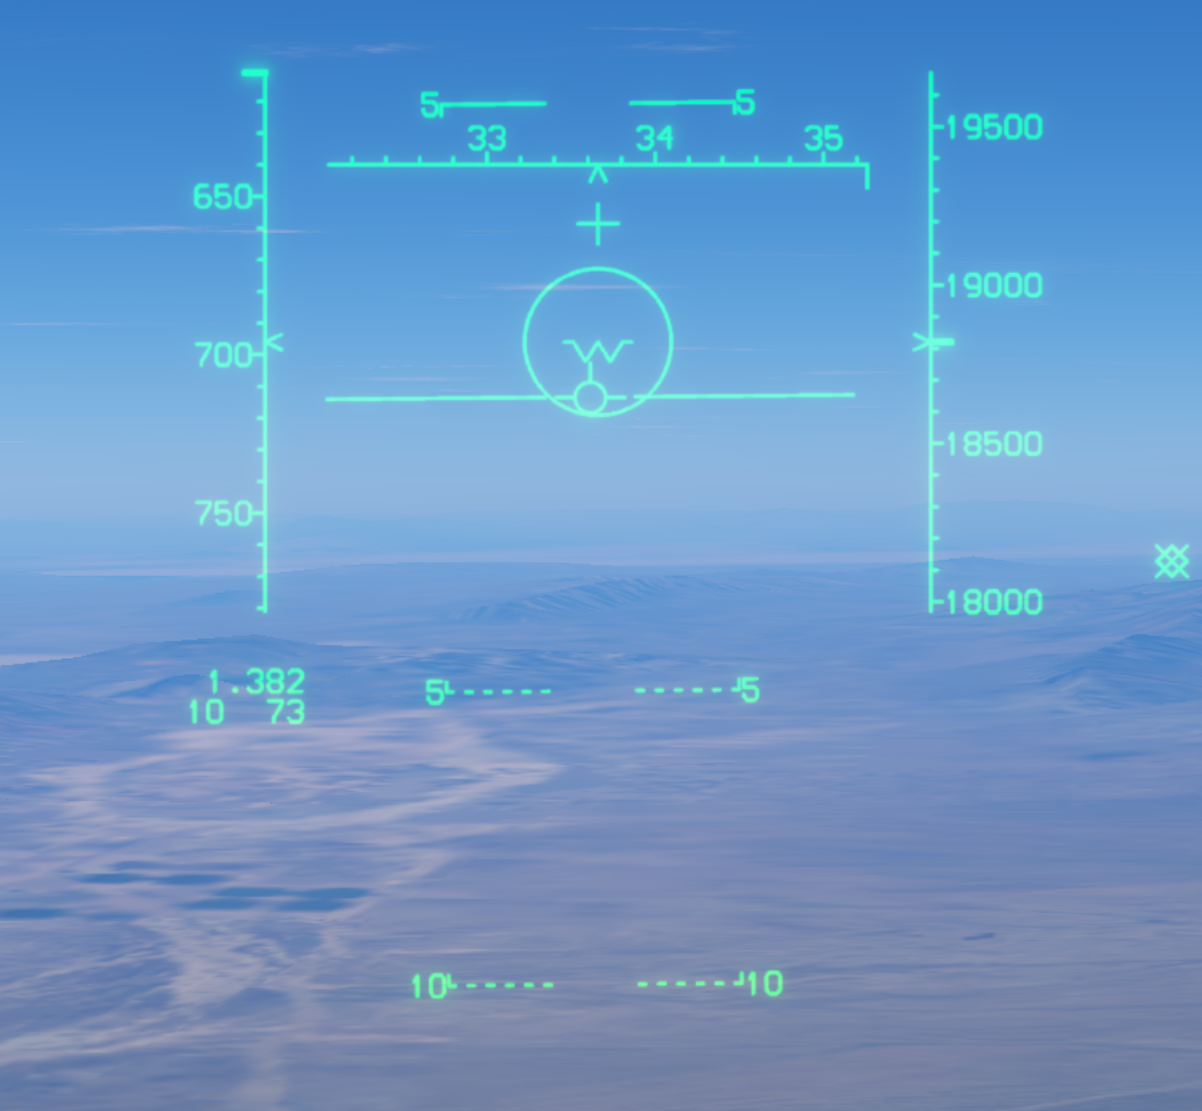
Flood
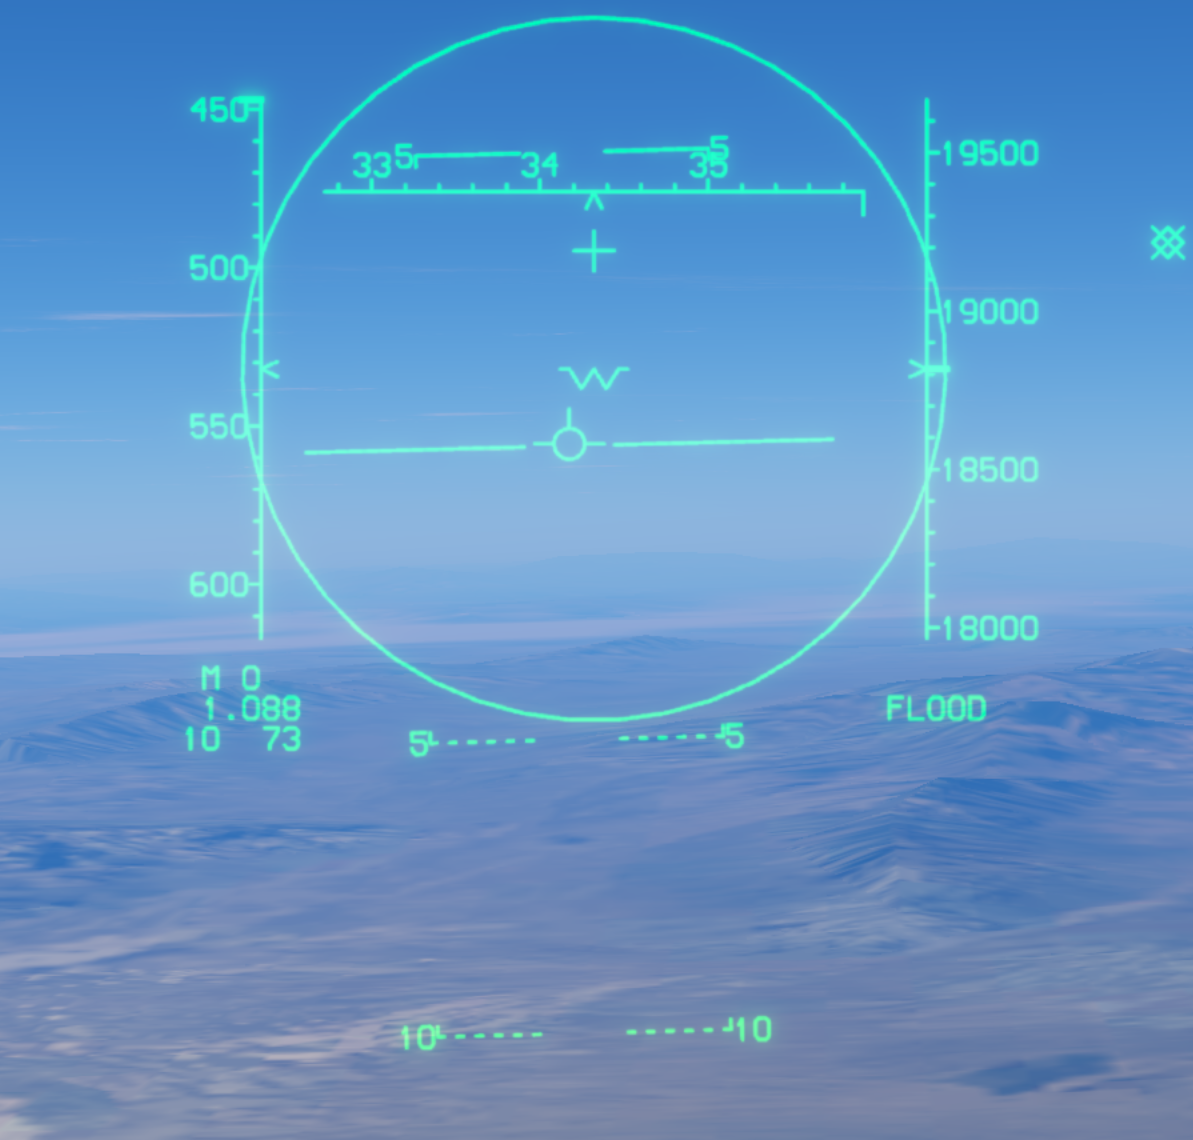
Flood bietet breitstrahlige Beleuchtung für AIM-7. Das Ziel bis zum Treffer im Beleuchtungskreis halten.
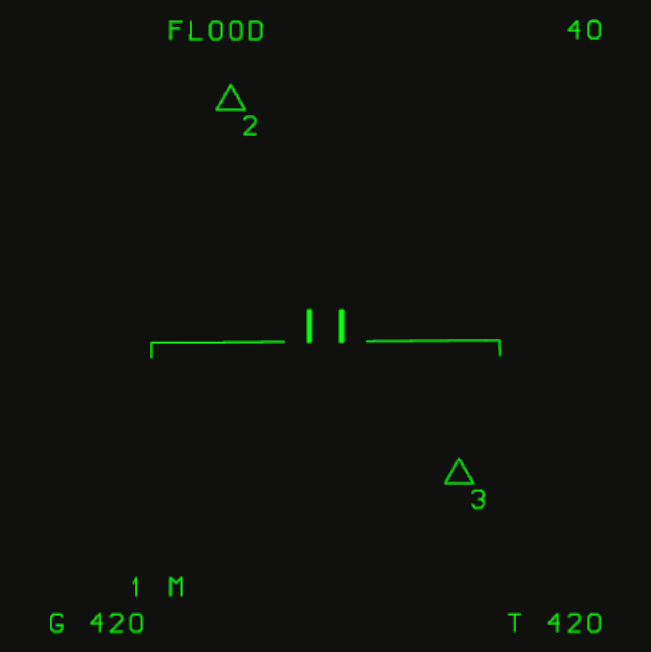
In Flood erscheint links oben FLOOD, das Entfernungsgitter entfällt. Horizontreferenz, Tor und Navigationspunkte bleiben sichtbar.
Praktischer Ablauf
- Fernlage mit LRS erfassen.
- Elevation der Zielhöhe anpassen.
- Mehrere Ziele mit TWS priorisieren.
- STT für konzentrierte Verfolgung oder stabile Beleuchtung nutzen.
- Nach der Begegnung Autoerfassung verwenden.