Режимы РЛС
Дальний поиск (LRS)
LRS ищет удалённые воздушные цели до захвата, показывая их направление и дальность относительно своего самолёта для последующего захвата и сопровождения. Для наблюдения дальних отметок часто используют масштаб VSD 40–80 морских миль. Это масштаб дисплея, а не гарантия обнаружения любой цели на такой дальности.
Настройте угол места и сектор по азимуту, чтобы охватить предполагаемую область цели. Поместите строб захвата на отметку и начните ручной захват; успешный захват включает STT. LRS находит цели, а режимы сопровождения обеспечивают сосредоточенное слежение.
Горизонтальная ось — азимут, вертикальная — дальность, возрастающая кверху.
Одно нажатие кнопки AA (Auto Acquisition) сенсорного интерфейса переводит РЛС из ожидания в LRS. Следующее нажатие возвращает ожидание.
Другие действия кнопки описаны в сенсорном интерфейсе: автоматический захват.
Строки сканирования
При первом включении LRS кнопкой AA используются сектор 120° и 6 строк.
Строка — один горизонтальный проход антенны на определённом угле места. Последовательные проходы на разных углах покрывают объём по высоте; шестистрочный поиск состоит из шести проходов. Интервал между соседними строками зависит от дальности поиска и не является постоянным.
Для изменения числа строк откройте сенсорный интерфейс: 1. Панель функций и выберите строки на странице MAIN.
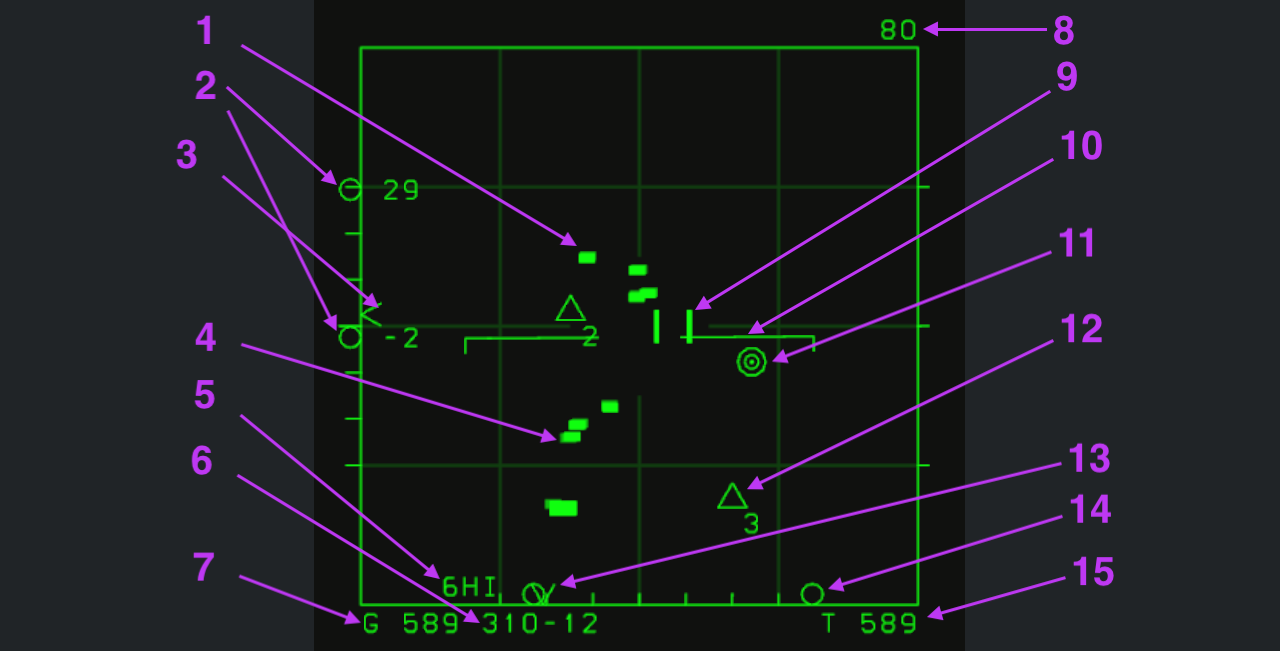
Нажмите изображение для исходного разрешения, а номер под ним — для перехода к пояснению.
Пронумерованные обозначения
1. Радиолокационные отметки
Короткие зелёные прямоугольники — обнаруженные отражения. Их положение даёт направление и дальность, но сама форма не означает захват и не определяет принадлежность.
2. Диапазон высот
Два круга с числами слева показывают верхнюю и нижнюю границы поиска на дальности строба в тысячах футов. Здесь 29 и -2 означают примерно от 29000 до -2000 футов. Отрицательное число описывает геометрию сканирования, а не подземную цель. Проверяйте покрытие при изменении дальности строба или угла антенны.
3. Угол места антенны
Уголок на левой шкале показывает угол места антенны. Читайте его вместе с диапазоном высот из пункта 2; это не указатель высоты цели.
Левая шкала имеет шесть делений от +60° до -60°. В центре 0°, выше — положительные углы, ниже — отрицательные.
Угол места задаётся ручкой ELE. На сенсорном устройстве используйте показанный ниже орган управления и следите за уголком слева и показаниями высот.
См. сенсорный интерфейс: угол места антенны.
4. История отметок
Сохраняются положения предыдущих сканирований, показывающие движение. Отличайте их от текущей отметки, не считая каждый прямоугольник отдельной целью.
5. Строки и PRF
6HI показывает число строк и частоту повторения импульсов PRF; HI означает высокую PRF.
6. Координаты строба от bullseye
Показание даёт направление и дальность строба (пункт 9) от общей точки Bullseye. 310-12 означает направление 310° и расстояние 12 морских миль от Bullseye.
В будущей сетевой игре эти координаты позволят сообщать положения товарищам. Переместите строб в нужное место и прочитайте координаты от bullseye.
7. Путевая скорость
G 589 означает путевую скорость своего самолёта 589 узлов, то есть относительно земли.
8. Максимальная дальность VSD
80 справа вверху задаёт предел отображения 80 морских миль. Это не дальность цели и не максимальная дальность обнаружения РЛС.
Выведите строб за границу дисплея для изменения масштаба:
- Выше верхнего края: увеличить дальность отображения.
- Ниже нижнего края: уменьшить дальность отображения.
9. Строб захвата
Две вертикальные черты образуют строб, которым выбирают положение или необработанную отметку. Его дальность также определяет, где оценивается диапазон высот из пункта 2.
Перемещайте строб кнопкой Cursor (управление TDC) справа, показанной ниже. Выход за границы экрана также меняет масштаб дальности и азимутальный сектор.
См. сенсорный интерфейс: курсор.
Для ручного захвата:
- Поместите строб вокруг радиолокационной отметки.
- Дважды нажмите правую кнопку Cursor (TDC), чтобы начать захват.
- Успешный захват автоматически включает STT (сопровождение одной цели).
10. Местный горизонт
Горизонтальная линия с опущенными концами — местный горизонт. В центре она соответствует горизонтальному полёту, её вращение показывает крен. Это сохраняет ориентир пространственного положения при работе с РЛС.
11. Ориентир bullseye
Bullseye — общая точка для передачи направления и дальности. Координаты строба от неё описаны в пункте 6.
12. Путевая точка 3
Стрелка указывает на точку 3. Пустой треугольник обозначает её положение, 3 — номер точки.
13. Азимут антенны
Нижний уголок показывает текущий азимут антенны. Не путайте его с круглыми границами сектора: он обозначает направление антенны, а не курс цели.
При сканировании символ движется влево и вправо вместе с антенной, показывая её направление в реальном времени.
14. Границы азимутального поиска
Круги внизу слева и справа обозначают границы поиска; стрелка указывает на правую границу. Это ширина сектора, а не два самолёта.
Выведите строб за боковые края для изменения сектора:
- За левый край: сузить сектор.
- За правый край: расширить сектор.
Сектор изменяется от 10° до 120°. Меняется ширина поиска, а не масштаб дальности из пункта 8.
15. Истинная воздушная скорость
T 589 означает истинную скорость своего самолёта 589 узлов относительно воздуха. Это не путевая скорость из пункта 7, даже если числа совпали.
Сопровождение одной цели (STT)
STT сосредоточен на одной цели, непрерывно предоставляя её положение, движение и данные для оружия. В LRS поместите строб на отметку и дважды нажмите правую кнопку Cursor; после захвата включится STT. См. строб захвата.
В отличие от поиска области LRS, STT удерживает выбранную цель для пушечной стрельбы и применения ракет. В этой игре AIM-7 требует STT при пуске и подсветки после него. STT также поддерживает AIM-120, но требования наведения этих ракет различны.
STT вызывает у противника предупреждение о захвате РЛС. На малой дальности цель может применить дипольные отражатели или notch, чтобы сорвать захват или ухудшить условия пуска. Следите за её манёврами, сопровождением и динамической зоной пуска.
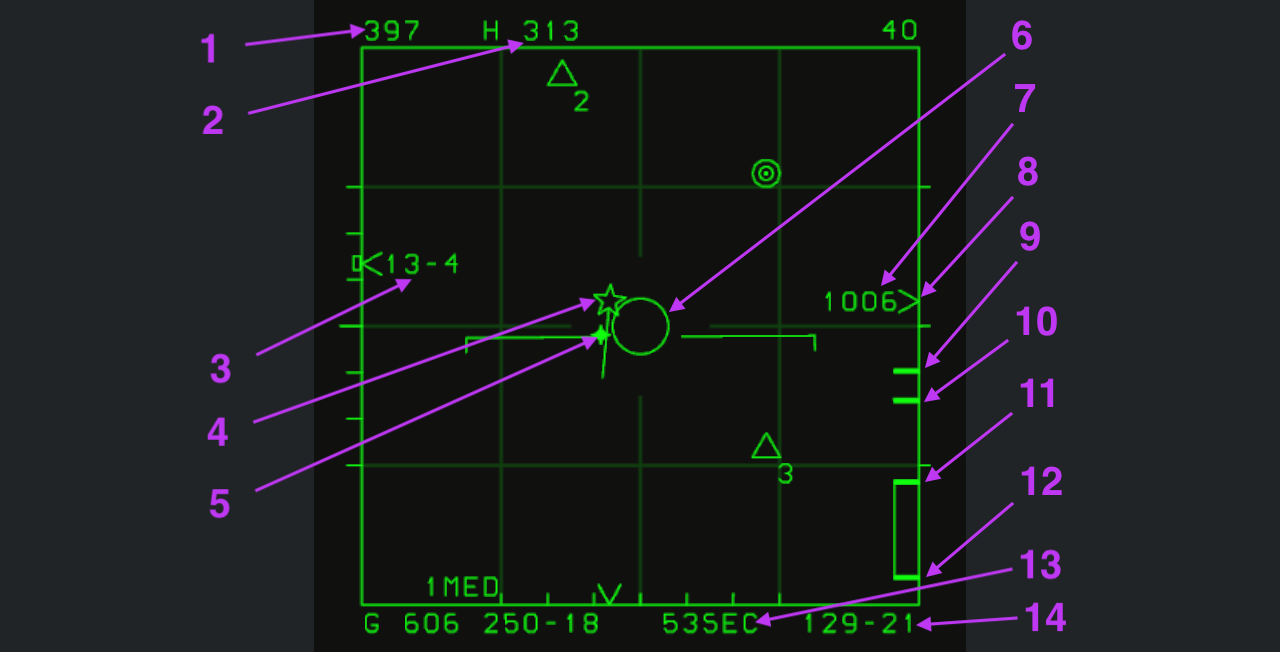
Изображение 1: цель вне максимальной дальности, круг ASE мал.
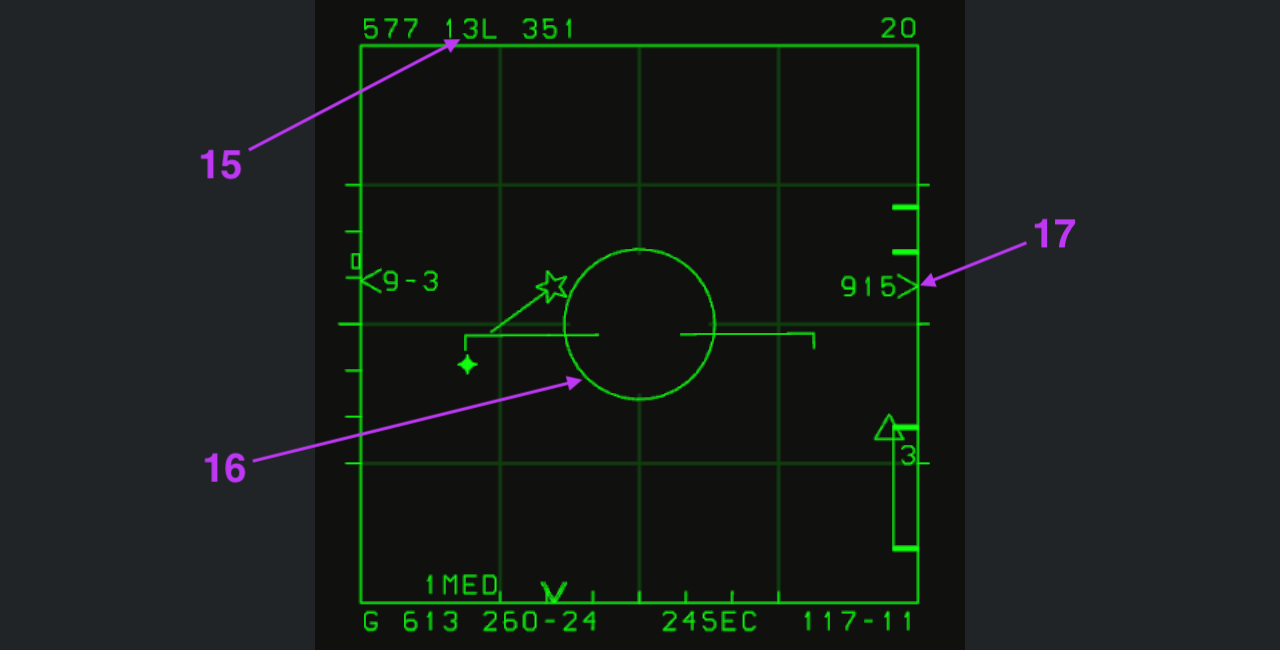
Изображение 2: цель входит в максимальную дальность, круг ASE начинает расширяться.
Нажмите изображение для исходного размера или номер для пояснения. В обоих примерах выбрана AIM-7. Общие символы — сетка дальности, горизонт и точки навигации — описаны в LRS. 40 справа вверху на изображении 1 означает масштаб 40 морских миль, 20 на изображении 2 — 20 миль.
1. Истинная скорость цели
397 слева вверху — истинная скорость цели в узлах, не своего самолёта. 577 там же на изображении 2 означает 577 узлов.
2. Ракурс H/T и курс цели
H означает HOT: цель направлена носом к своему самолёту, что опасно для вражеского контакта. T показывается при движении от вас. Это относительный ракурс, а не принадлежность.
Следующее 313 — курс цели 313°, не курс своего самолёта. H/T показывает относительный ракурс, число — курс. Левые/правые углы описаны в пункте 15.
3. Высота цели
13-4 слева означает 13400 футов MSL над средним уровнем моря.
4. PDT — основная назначенная цель
Пятиконечная звезда обозначает PDT в поле азимут–дальность. Длинная линия вперёд показывает направление вектора скорости цели.
5. Точка наведения
Яркая точка — указатель наведения. При пуске поместите её внутрь круга ASE (пункт 6), чтобы уменьшить необходимый разворот ракеты и сохранить энергию. Логика соответствует точке наведения HUD.
6. Круг ASE
Круг показывает допустимую ошибку наведения ASE. Условия пуска начинают выполняться лишь при его расширении. Точка внутри маленького круга сама по себе не означает готовность к пуску.
После расширения учитывайте точку, дальность и требования наведения выбранной ракеты. См. ASE на HUD.
7. Скорость сближения
1006 — скорость сближения своего самолёта и цели в узлах. Это темп изменения дальности, не воздушная скорость цели.
8. Дальность цели
> справа показывает цель на текущей шкале дальности. Сопоставляйте его с масштабом 40 морских миль справа вверху. Рядом 1006 — скорость сближения, не дальность.
9. Rmax — максимальная дальность
Первый, самый верхний короткий штрих — Rmax, максимальная дальность при текущих расчётных условиях.
10. Оптимизированная максимальная дальность
Второй короткий штрих показывает оптимизированную максимальную дальность.
11. Ориентир RTR
Верх длинной рамки — RTR (Range Turn and Run), дальность с учётом отворота и ухода цели, часто называемая зоной неотвратимого поражения. Это сравнительно благоприятные условия, а не гарантия попадания.
12. Минимальная дальность
Низ рамки — RMin. Сравнивайте с ним дальность цели: ближе не всегда означает лучше для пуска.
Метки 9–12 образуют DLZ — динамическую зону пуска. Она меняется с высотой своего самолёта, разностью высот, направлением и скоростью цели, своей скоростью и другими факторами.
Оцените их до пуска. Сохраняя безопасность и соблюдая минимальную дальность, по возможности сократите дистанцию перед стрельбой.
13. Время полёта ракеты
53SEC предсказывает попадание через 53 секунды при пуске сейчас. Это расчёт текущей геометрии, не отсчёт уже летящей ракеты.
Оценка точна, только если после пуска цель сохраняет движение без разворота. Изменение курса или скорости меняет фактическое время встречи.
14. Направление и дальность цели
129-21 справа внизу — направление 129° и дальность 21 морская миля от своего самолёта. Не путайте эти градусы и мили с координатами bullseye.
15. Угол ракурса цели
На изображении 2 13L показывает направление носа цели на 130° влево; 13R означало бы 130° вправо. Число задано в десятках градусов, L/R — левая/правая сторона.
Это ракурс относительно своего самолёта, не курс 130°. Следующее 351 — курс цели 351°. Читайте вместе с H/T и курсом, пункт 2.
16. Расширенный круг ASE
На изображении 1 цель вне максимальной дальности, круг мал; на изображении 2 она вошла в расчётную максимальную дальность, круг расширился. Как в пункте 6, учитывайте точку и отметки дальности. Выбрана AIM-7, поэтому расширение не отменяет сопровождения и подсветки.
17. Дальность и сближение на изображении 2
Стрелка указывает на тот же символ дальности >, что в пункте 8. Здесь масштаб 20 морских миль, а не 40, как на изображении 1.
Рядом 915 — сближение 915 узлов, как описано в пункте 7.
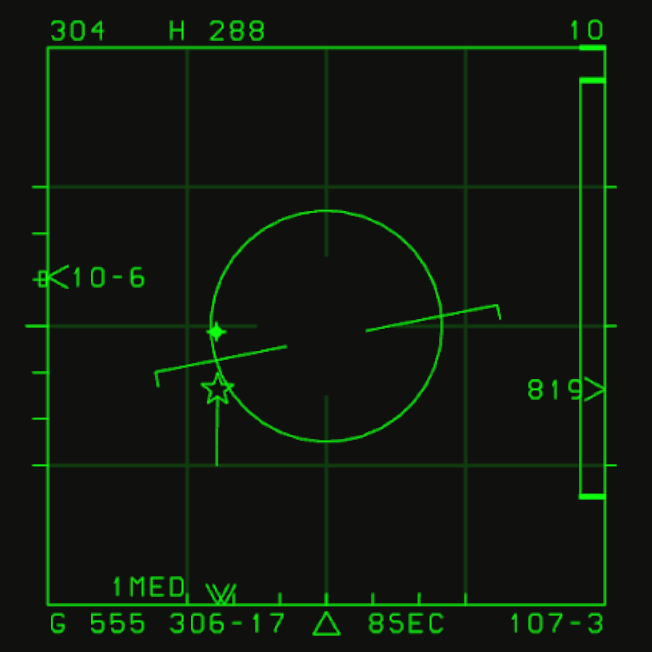
Изображение 3 · Вход в RTR: треугольный признак пуска
При входе цели в RTR внизу VSD появляется треугольник благоприятных условий пуска. Здесь он внизу по центру, слева от 8SEC.
Перед пуском учитывайте ASE, точку наведения и минимальную дальность, сохраняя необходимое AIM-7 сопровождение и подсветку. Треугольник не гарантирует попадание.
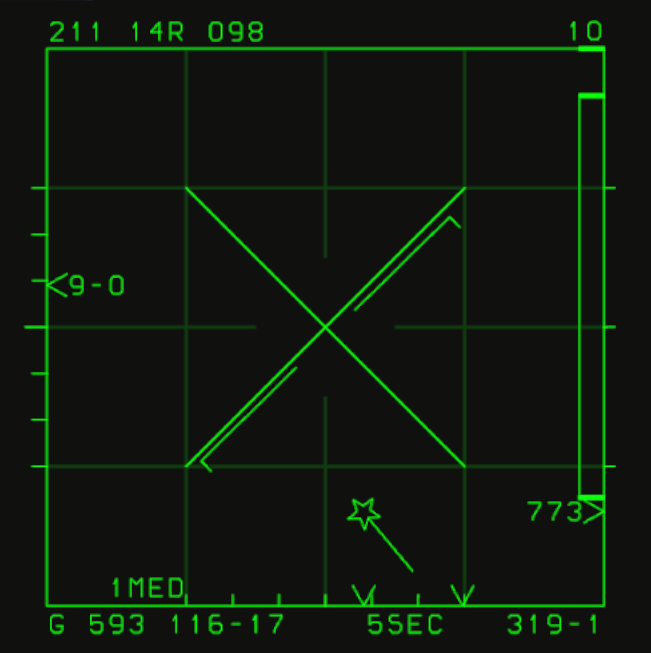
Рисунок 4 · Ниже минимальной дальности: Break X
На дальности меньше минимальной дальности пуска в центре VSD появляется перекрестие Break X, запрещающее пуск.
На очень малой дальности ракета может не успеть набрать необходимую скорость. Даже при попадании траектория своего самолёта может пройти через область разлёта осколков. Поэтому захвата и близости цели недостаточно: всегда соблюдайте минимальную дальность.
Сопровождение на проходе (TWS)
TWS сопровождает несколько целей, продолжая сканирование. Режим применяется преимущественно в пределах 40 морских миль и главным образом для применения AIM-120.
Для высокой частоты обновления TWS ограничивает сочетания числа строк и ширины обзора по азимуту. Более широкий обзор допускает меньше строк. При выборе ширины обзора число строк устанавливается автоматически; отдельно выбирать его не нужно.
| Обзор по азимуту | Автоматическое число строк |
|---|---|
| 60° | 2 строки |
| 30° | 4 строки |
| 15° | 6 строк |
Включение TWS
Перейти в TWS можно двумя способами:
- При захваченной цели: отклоните AA (Auto Acquisition) вниз в режиме STT для перехода в TWS.
- Без захваченной цели: поместите строб захвата в свободное пространство, дважды коснитесь TDC (кнопка Cursor справа) для ручного захвата и одновременно быстро отклоните AA вниз.
См. Touch UI: Cursor и Auto Acquisition.
Поскольку TWS также сканирует другое воздушное пространство, отдельные цели обновляются реже, чем в STT. На большой дальности разрешение также ограничено. Манёвры с большой перегрузкой, дипольные отражатели или разделение группы, ранее наблюдавшейся как одна цель, могут помешать сопоставлению новых отметок с существующими трассами и вызвать потерю сопровождения.
Выход из TWS
- При наличии PDT: используйте AA вниз, чтобы перейти в STT по этой PDT и удалить все остальные трассы.
- Без PDT: однократно коснитесь AA, чтобы вернуться в LRS.
Категории трасс
TWS различает неназначенные, основные назначенные и второстепенные назначенные цели. Указанные ниже ограничения относятся к этой игре.
TWS автоматически создаёт трассы обнаруженных целей. Новые цели сначала отображаются квадратами без векторов скорости. Векторы появляются после того, как последующие обзоры соберут достаточно данных для формирования трасс.
| Категория | Значение | Количество |
|---|---|---|
| NDT (Non-designated Target) | Ещё не выбрана основной или второстепенной | До 16 |
| PDT (Primary Designated Target) | Текущая основная цель наблюдения и атаки | Только одна |
| SDT (Secondary Designated Target) | Второстепенная назначенная цель, доступная для последующего выбора | До 7 |
Эти категории описывают назначение, а не принадлежность «свой — чужой». Без PDT режим называется NDTWS, при наличии PDT — DTWS.
Назначение и переключение PDT
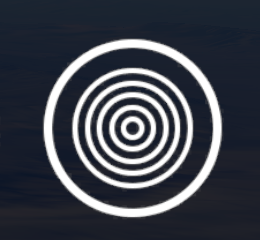
После формирования трасс используйте Coolie вверх (отклоните переключатель Coolie вверх) для назначения целей:
- Автоматическое назначение: Coolie вверх автоматически назначает PDT и SDT.
- Перебор: последующие отклонения Coolie вверх переключают PDT между SDT.
- Ручное назначение: наведите строб на NDT или SDT и используйте Coolie вверх, чтобы сделать эту цель PDT.
Одновременно может существовать только одна PDT. При назначении другой цели прежняя PDT становится SDT.
Coolie вниз отменяет все назначения, возвращает PDT и SDT в категорию NDT и восстанавливает NDTWS.
См. Touch UI: переключатель Coolie.
Атака нескольких целей с AIM-120
В TWS оружие можно применять только по текущей PDT. AIM-120 позволяет одновременно атаковать несколько целей, переключая PDT и последовательно выполняя пуски:
- Выпустите AIM-120 по текущей PDT.
- Переключите цель с помощью Coolie вверх или вручную назначьте следующую PDT стробом и Coolie вверх.
- Выпустите AIM-120 по новой PDT.
После того как прежняя цель станет SDT, обновления по каналу данных могут продолжать поддерживать уже выпущенную ракету. Смена PDT не прекращает поддержку предыдущей ракеты; сохраняйте соответствующие трассы.
Рисунок 1 · Неназначенные цели
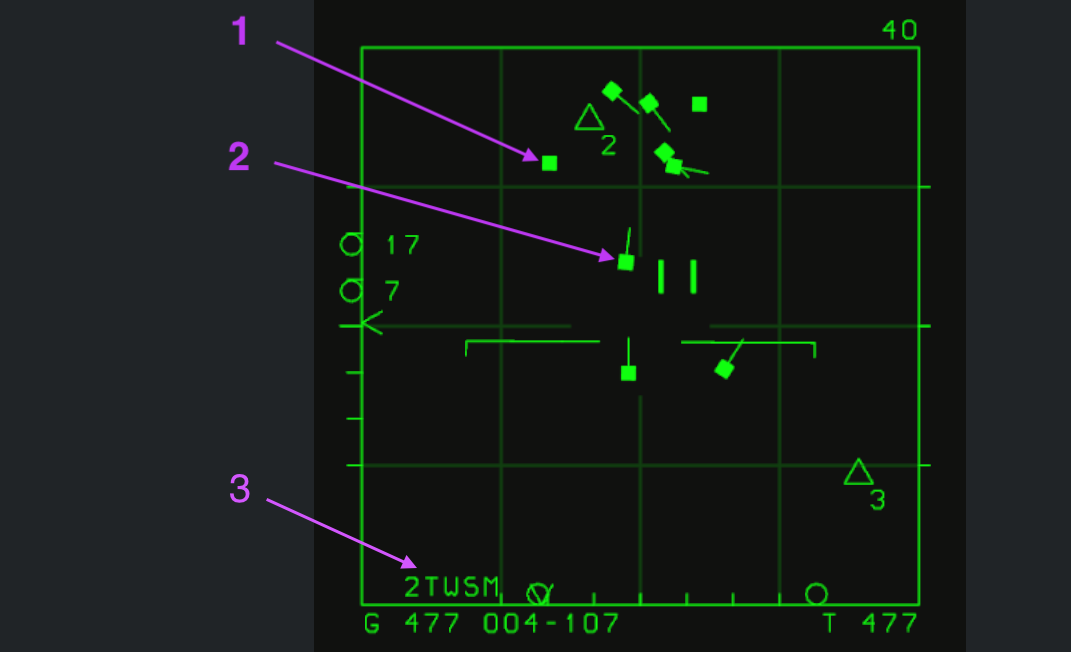
Нажмите изображение для исходного разрешения, а номер под ним — для перехода к пояснению.
1. Цель без сформированной трассы
Стрелка указывает на недавно обнаруженную цель: закрашенный квадрат без вектора скорости, поскольку данных сопровождения пока недостаточно. Последующие обзоры формируют трассу и добавляют вектор, показанный в пункте 2.
2. NDT — неназначенная цель
Закрашенный символ с вектором скорости представляет сформированную трассу NDT. Линия показывает направление движения. РЛС создаёт трассу автоматически, без ручного назначения; она ещё не выбрана как PDT или SDT. Игра поддерживает до 16 NDT.
3. Индикация состояния TWS
Надпись 2TWSM внизу слева показывает состояние РЛС: TWS — сопровождение на проходе, M — средняя частота повторения импульсов (MPRF), а предшествующая цифра — число строк сканирования.
Рисунок 2 · Основная и второстепенные назначенные цели
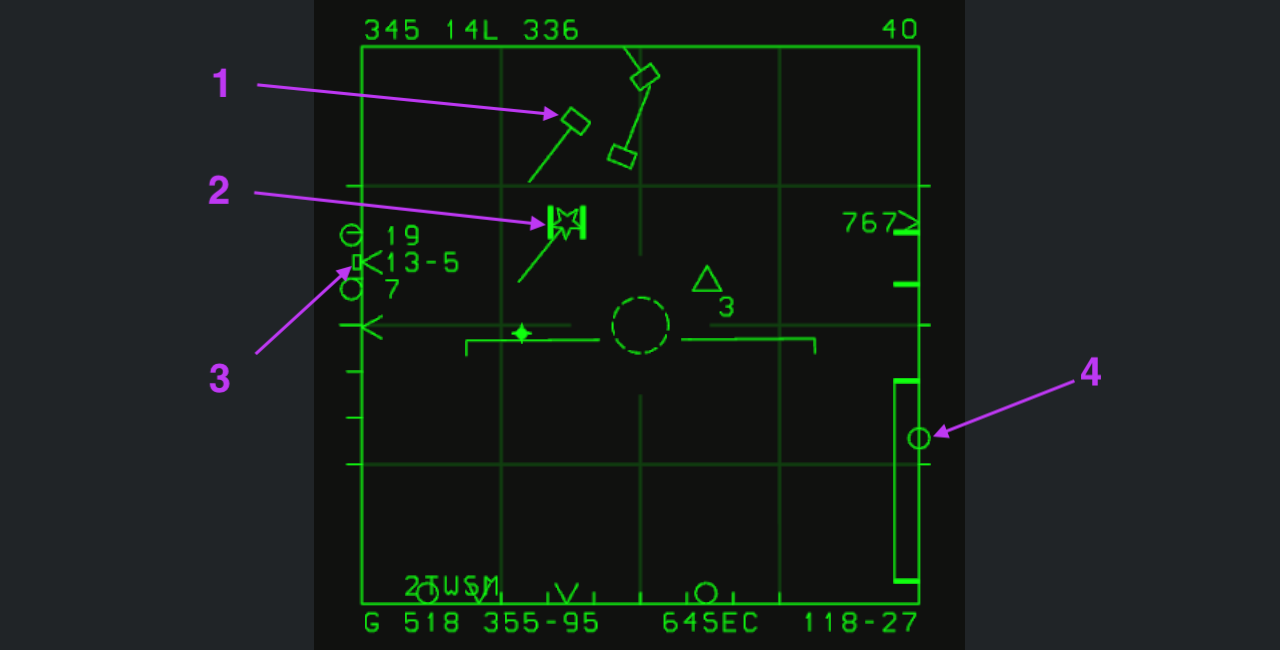
1. SDT — второстепенная назначенная цель
Незакрашенный символ цели с вектором направления представляет SDT: назначенную цель, которая не является текущей PDT. Игра поддерживает до 7 SDT.
2. PDT — основная назначенная цель
Пятиконечная звезда обозначает PDT, а длинная линия перед ней — направление скорости. На этом изображении строб находится на цели. Как основная цель наблюдения и атаки, PDT служит основой для данных о цели на VSD и расчётов применения оружия.
После назначения PDT курсор автоматически охватывает её и следует за её движением. Курсор можно отвести вручную; при возвращении рядом с PDT он снова автоматически привязывается к цели и охватывает её. Пока курсор охватывает PDT, РЛС центрирует азимутальный обзор по азимуту PDT, а вертикальный — по её углу места. При этом некоторые трассы за пределами сканируемого объёма могут перестать обновляться и быть потеряны.
PDT всегда только одна; остальные назначенные цели остаются SDT. Различие определяется приоритетом назначения, а не тем, сопровождается ли одна из целей в STT.
3. Высота цели внутри строба
Малый квадрат за шкалой отмечает высоту цели внутри строба. Сравните его с верхней и нижней границами сканирования: положение между ними означает, что цель охвачена обзором; положение вне них требует изменения угла места антенны.
Наведя строб на необработанную отметку, NDT, SDT или PDT, можно проверить высоту находящейся внутри отметки или цели.
4. Дальность активации AIM-120
Незакрашенный круг на правой шкале дальности отмечает дальность активации AIM-120. Если цель ближе этой границы, AIM-120 включает собственную РЛС сразу после пуска и активно захватывает цель.
Признаки нахождения в дальности пуска и RTR
Нажмите изображение, чтобы открыть его в исходном разрешении.
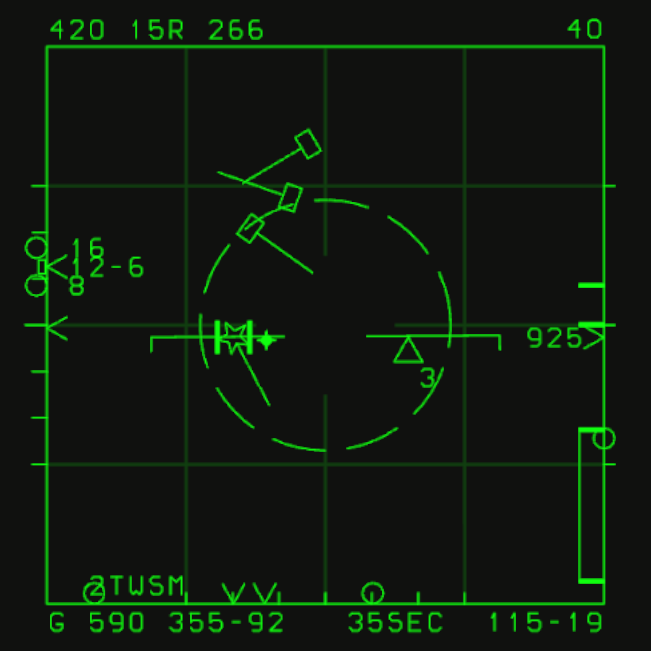
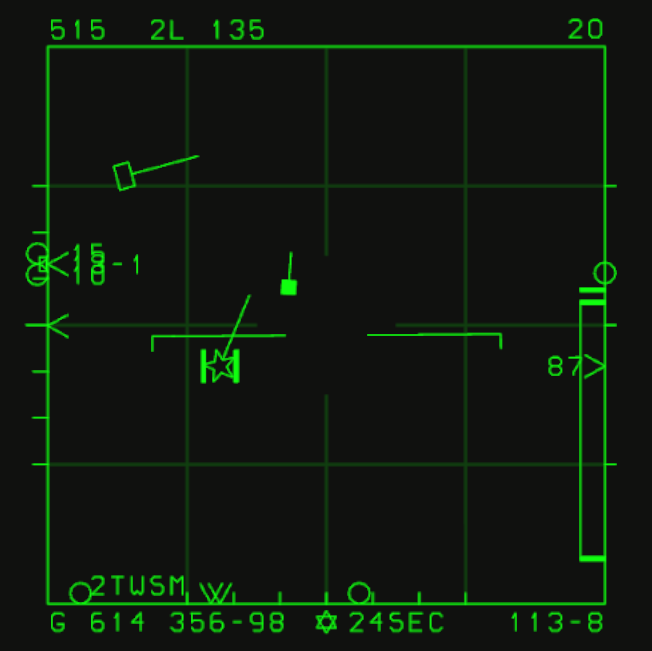
Рисунок 3: когда цель входит в дальность пуска ракеты, пунктирный круг ASE начинает расширяться, показывая, что условия пуска начинают выполняться.
Рисунок 4: при входе в RTR внизу по центру появляется шестиконечная звезда, а круг ASE мигает, указывая на благоприятные условия пуска. На снимке показана фаза мигания, когда круг не виден.
Поддержка ракеты после пуска
После пуска AIM-120 в TWS РЛС сохраняет сопровождение цели и передаёт ракете обновления по каналу данных. Продолжайте следить за состоянием сопровождения, особенно до включения собственной РЛС ракеты и захвата цели.
Смена PDT не прекращает поддержку предыдущей ракеты автоматически. Можно выбрать другую PDT и выполнить новый пуск. Когда прежняя PDT становится SDT, обновления по каналу данных продолжаются, пока сохраняется её трасса.
Для поддержки нескольких ракет удерживайте их цели в зоне обзора РЛС. Потеря сопровождения из-за манёвров, помех или выхода из области сканирования препятствует передаче свежих данных. Переход в STT удаляет остальные трассы, поэтому перед сменой режима учитывайте влияние на другие ракеты.
AIM-120 активно захватывает цель после включения собственной РЛС. Если при пуске цель уже находится внутри дальности активации, активация и активный захват начинаются сразу.
Нажмите изображение для исходного разрешения, а номер под ним — для перехода к пояснению.
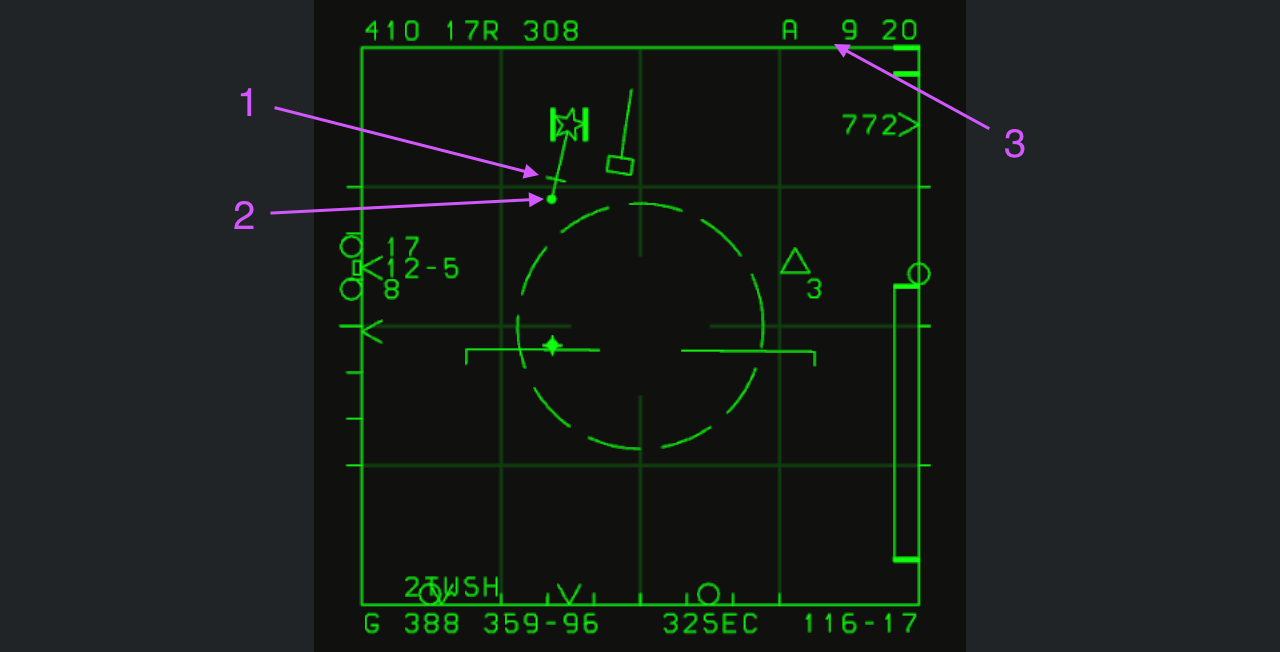
1. Указатель приближения активации
После пуска короткая риска на линии движется к точке из пункта 2. Достижение точки означает, что по расчёту условий пуска ракета должна была включить собственную РЛС и начать активный поиск.
2. Отметка выпущенной ракеты
Точка означает, что по этой цели выпущена одна AIM-120, получающая поддержку по каналу данных. Она также служит ориентиром, которого указатель из пункта 1 достигает в расчётный момент активации.
3. Время до активации
Надпись A 9 вверху справа означает, что до включения РЛС ракеты и начала активного поиска осталось примерно 9 секунд. Обратный отсчёт и указатель из пункта 1 совместно показывают приближение активации.
Индикация после активации ракеты
После активации отсчёт A вверху справа сменяется на T — расчётное время до встречи ракеты с целью. T 17 прогнозирует перехват и попадание через 17 секунд.
Нажмите изображение для исходного разрешения, а номер под ним — для перехода к пояснению.
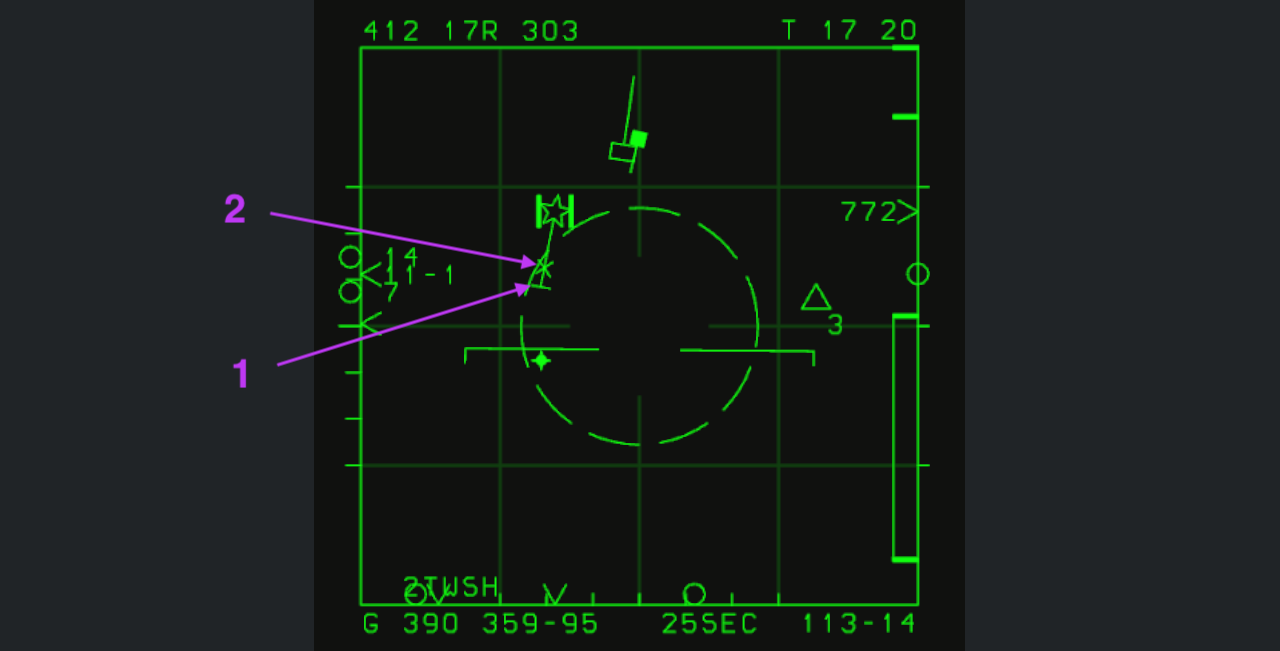
1. Отметка активной ракеты
Пункт 1 показывает, что выпущенная по этой цели ракета включила собственную РЛС и начала активный поиск.
2. Указатель хода полёта ракеты
Крестик X движется к пятиконечной звезде цели, обозначая полёт ракеты к ней. Он достигает звезды в заранее рассчитанный момент перехвата.
Эти временные и путевые указатели рассчитаны по условиям пуска. Манёвры цели или противодействие обычно увеличивают фактическое время полёта относительно прогноза. Окончание отсчёта или достижение звездочки крестиком X означает расчётный момент перехвата, а не подтверждённое попадание.
Автоматический захват на малой дальности и Flood
Сканирование автоматического захвата и подсвет Flood привязаны к продольной оси самолёта и следуют за его пространственным положением. LRS и TWS ориентируются на стабилизированную карданным подвесом горизонтальную плоскость.
Автоматический захват предназначен главным образом для WVR (боя в пределах визуальной видимости). Дальний осевой режим может захватывать цели в пределах 40 морских миль; все остальные режимы автоматического захвата работают в пределах 10 морских миль.
Выбор режима
Отклоняйте AA (Auto Acquisition) вверх, чтобы последовательно включать режимы:
- Первое отклонение: SS (Supersearch).
- Второе отклонение: VS (Vertical Scan).
- Третье отклонение: осевой поиск (Boresight).
- Четвёртое отклонение: дальний осевой поиск (Long-range boresight).
Удерживайте AA вверх, чтобы включить Flood.
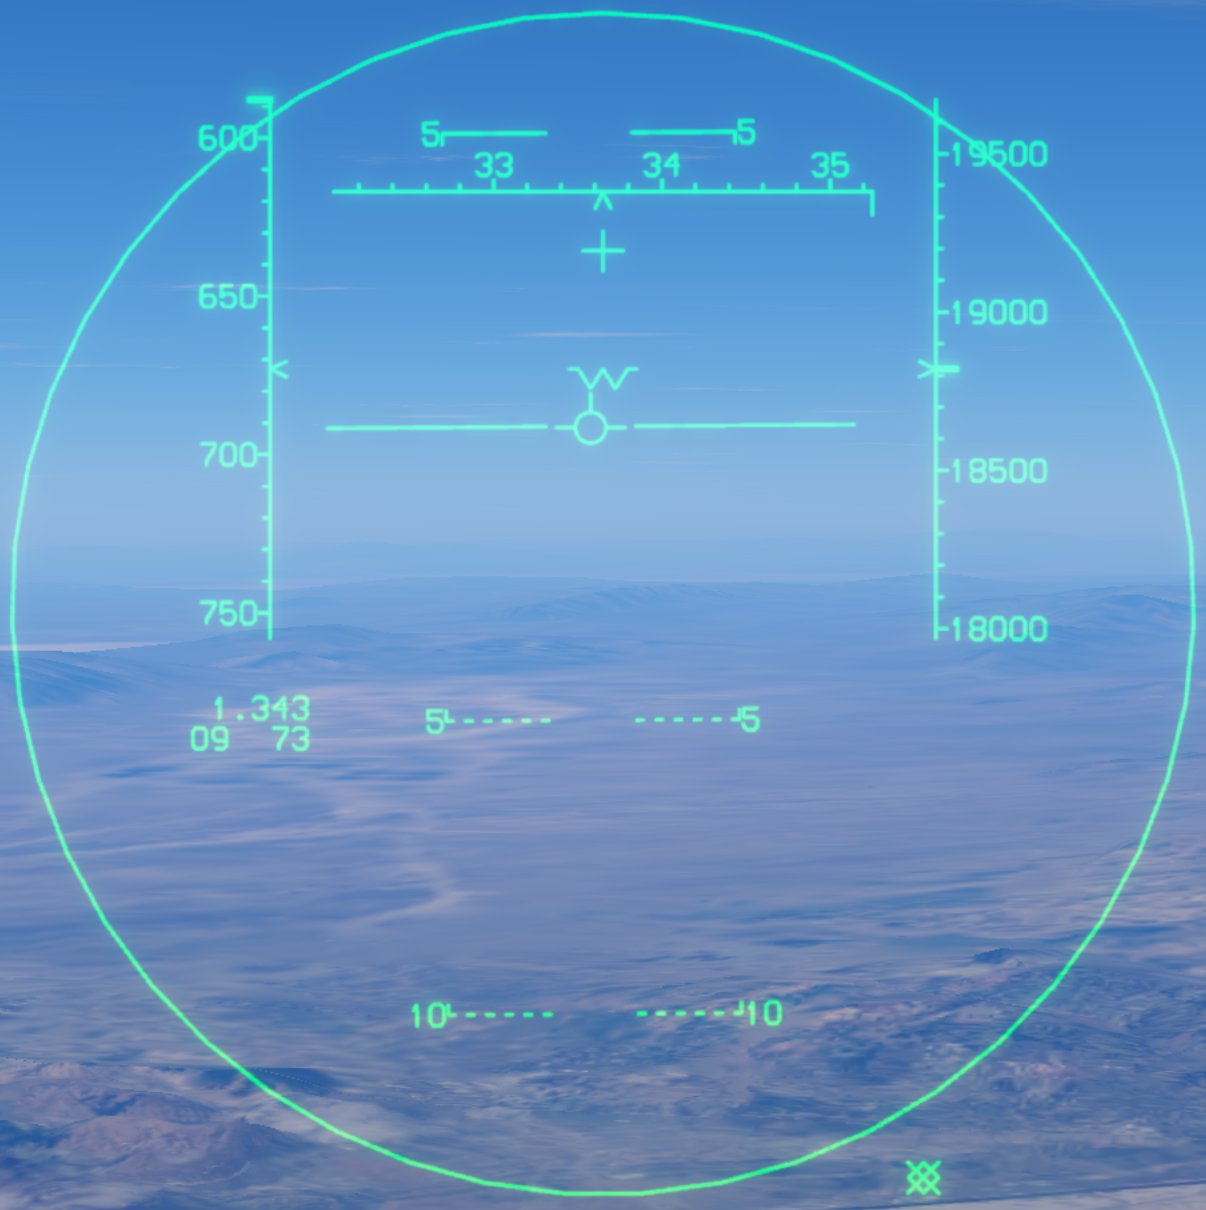
SS — Supersearch
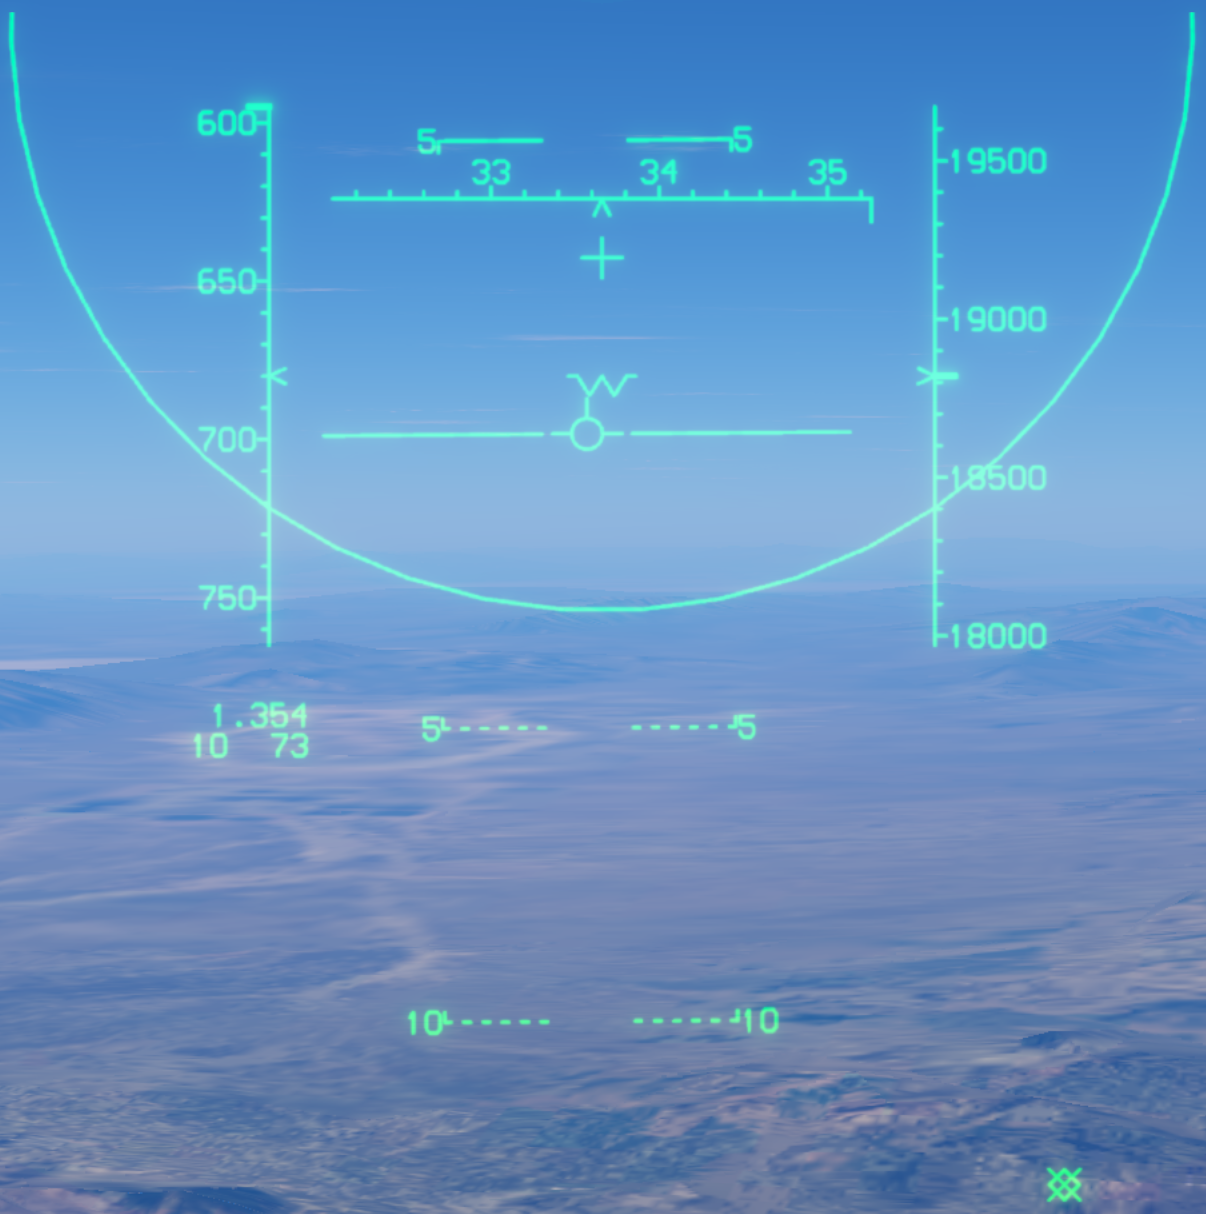
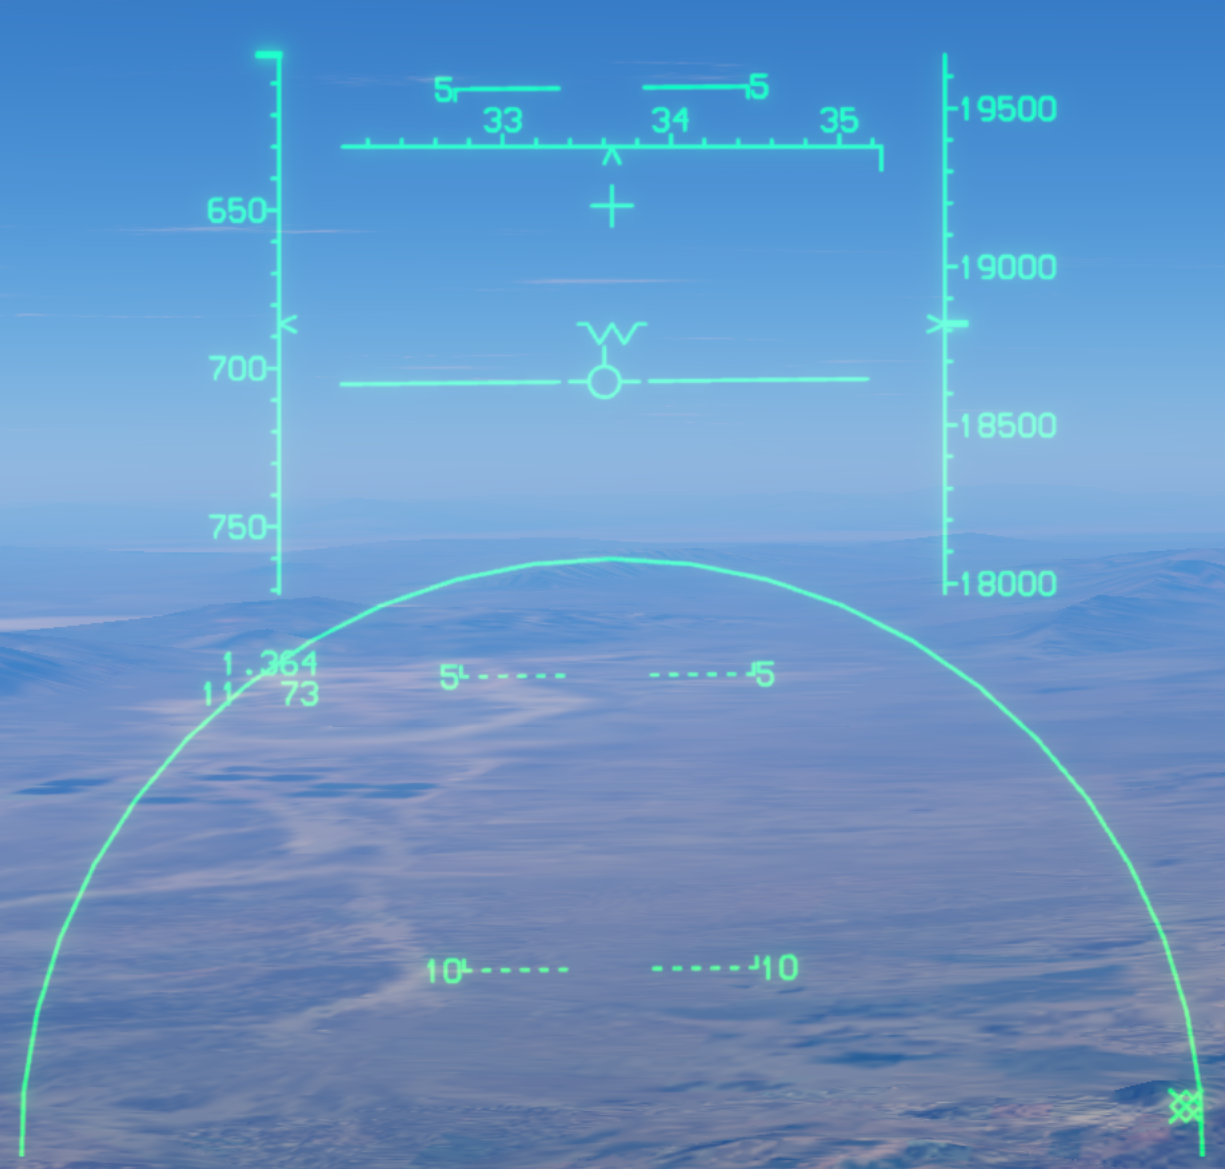
Первое отклонение AA вверх включает SS. Большой круг на HUD обозначает обзор 20°. Удерживайте цель внутри него для автоматического захвата в пределах 10 морских миль.
Управление углом места антенны позволяет смещать область поиска вверх или вниз до 10°. На изображениях круг поиска расположен по центру, поднят и опущен; часть смещённого круга может выходить за пределы HUD.
Вертикальное сканирование
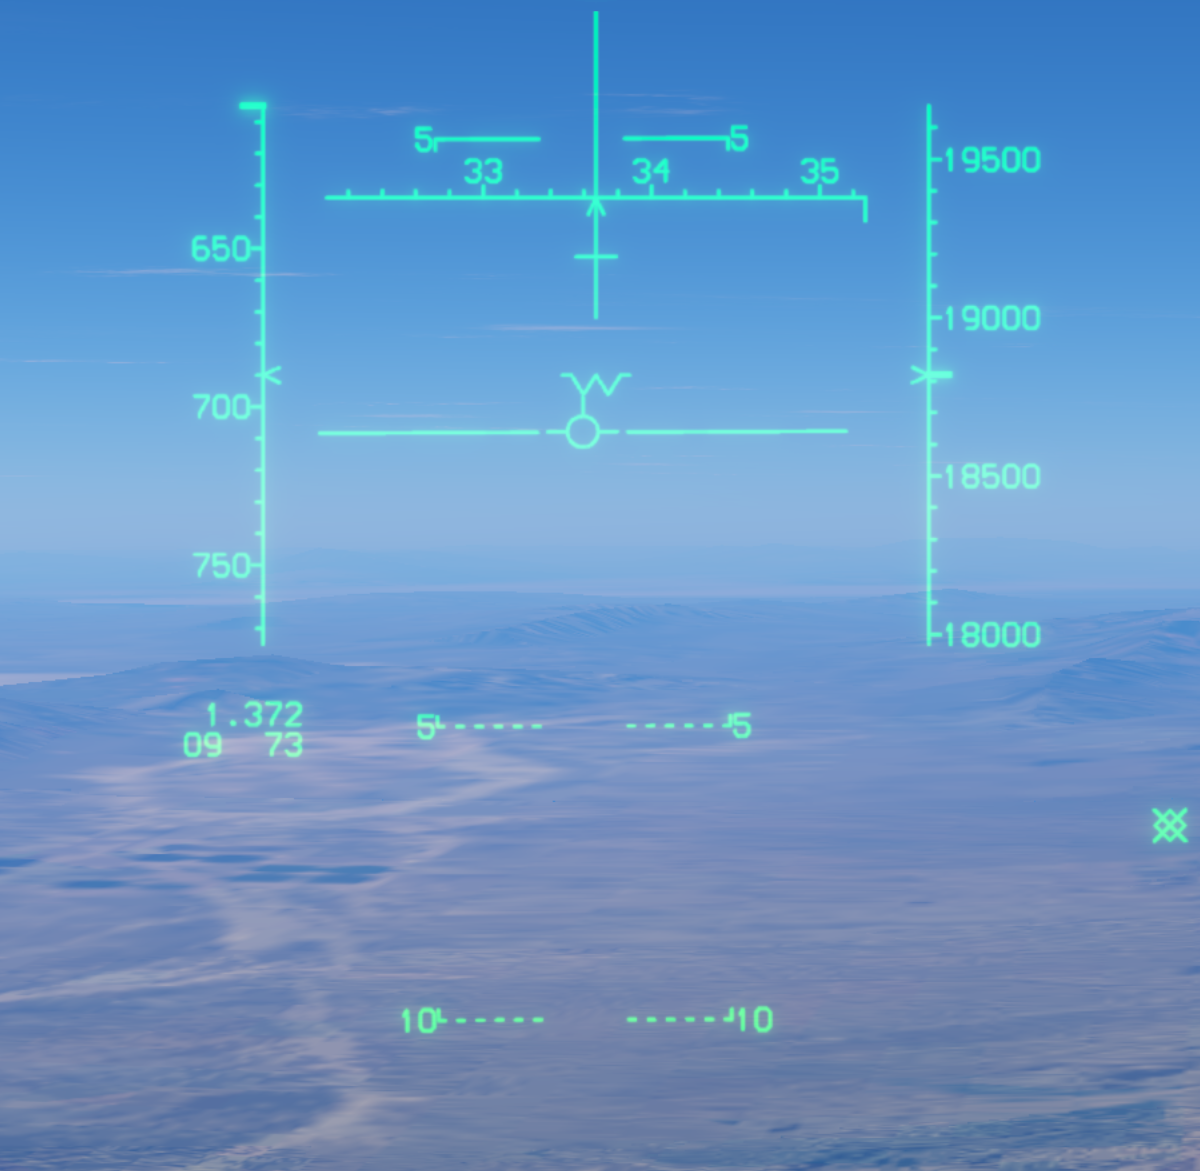
Вертикальное сканирование охватывает высокую узкую область над носом самолёта и полезно после сближения, когда цель проходит над носом.
Осевой поиск
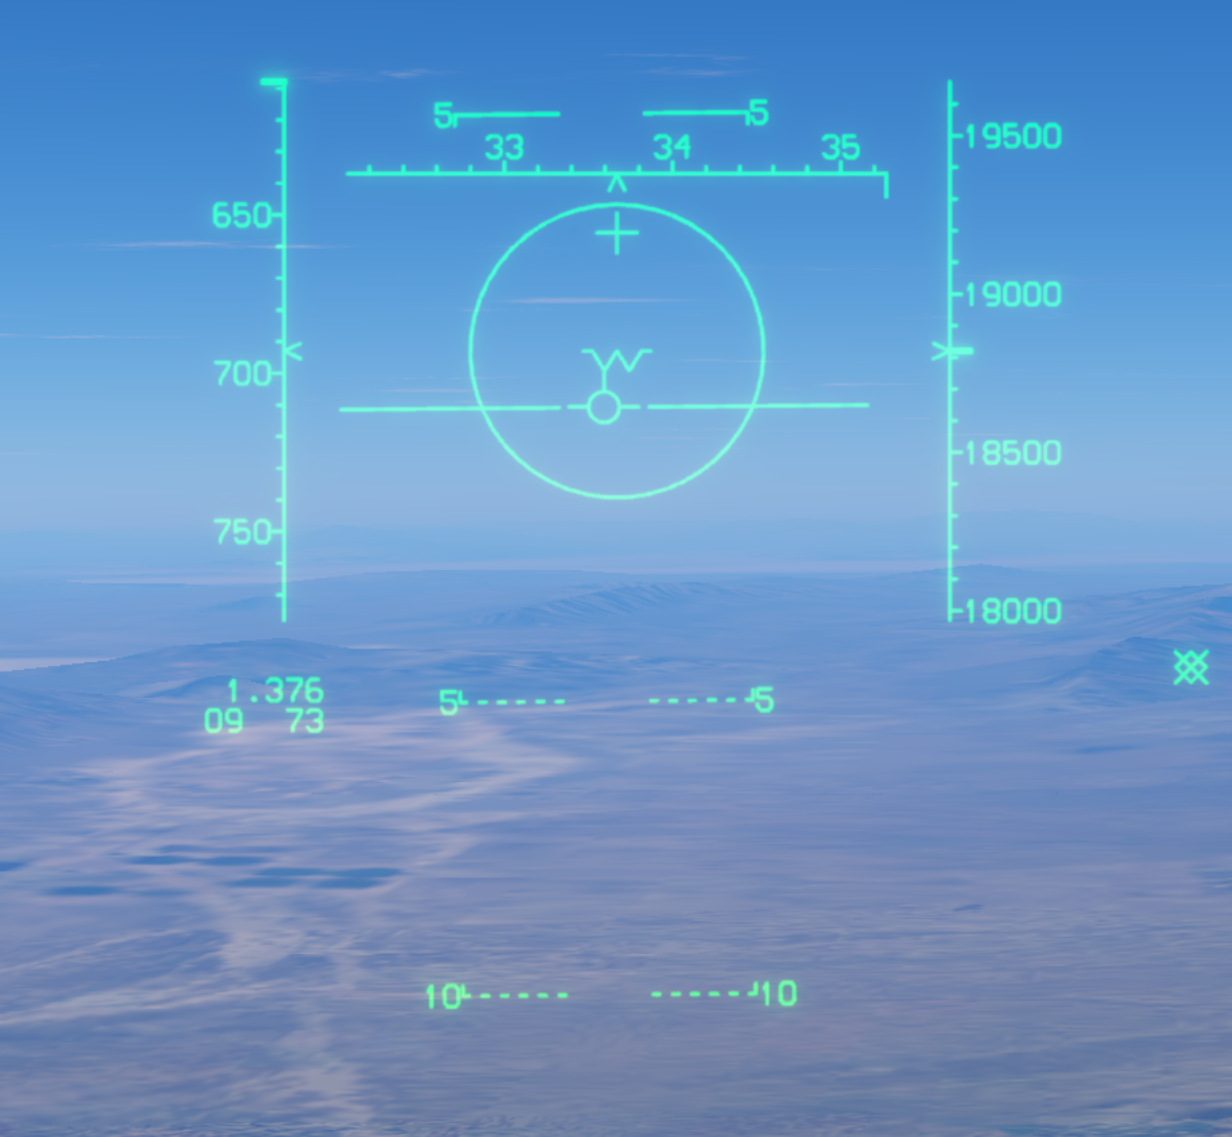
Осевой поиск сканирует узкий конус впереди и захватывает первую вошедшую в него цель.
Дальний осевой поиск
LR BST работает как осевой поиск, но с меньшим кругом на HUD и дальностью автоматического захвата 40 морских миль. Удерживайте цель внутри малого круга для захвата.
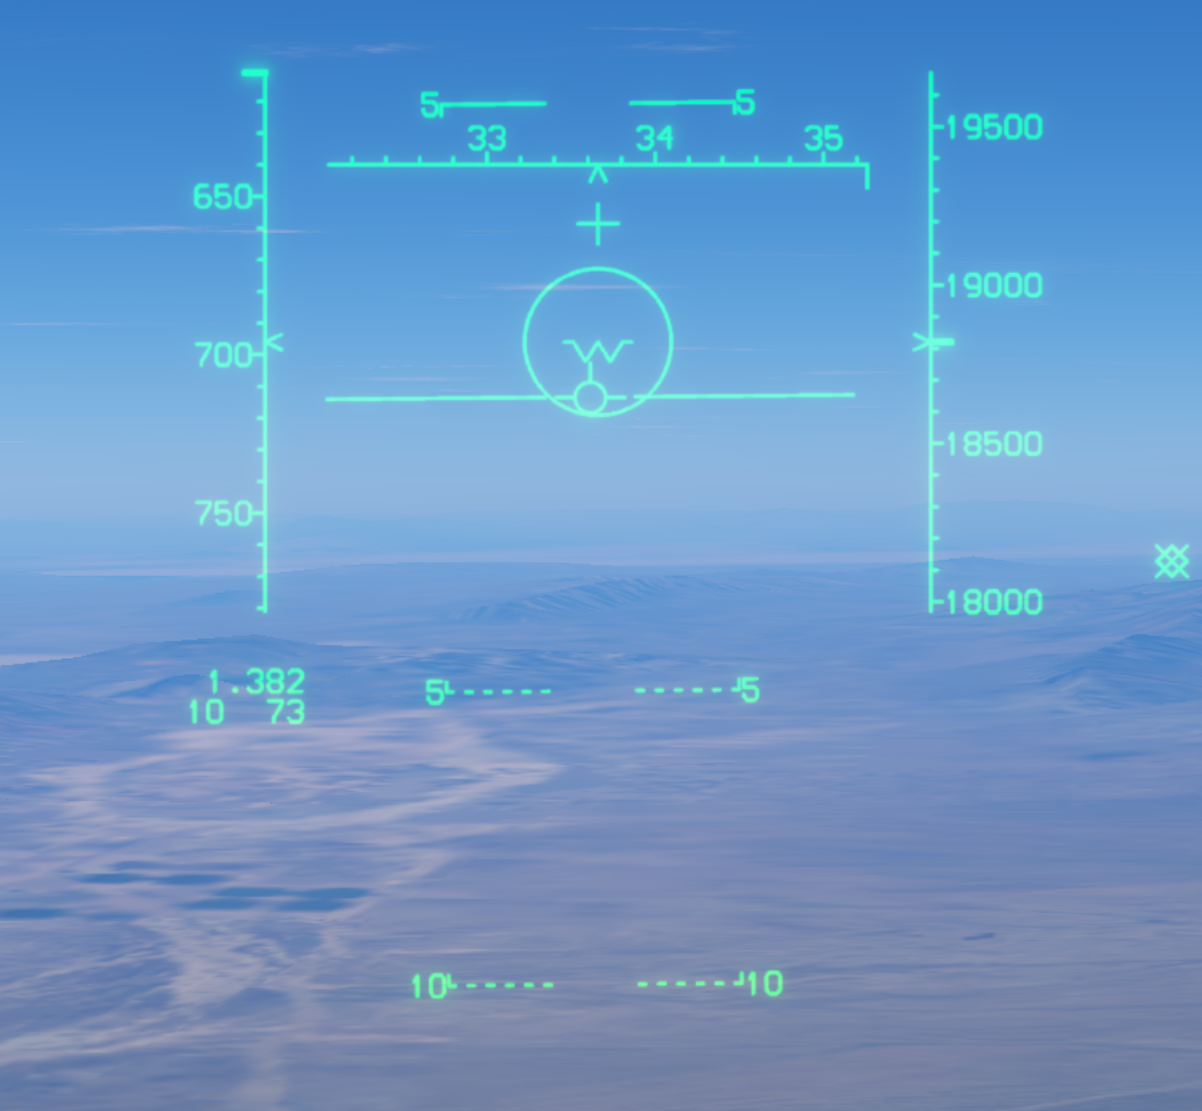
Flood
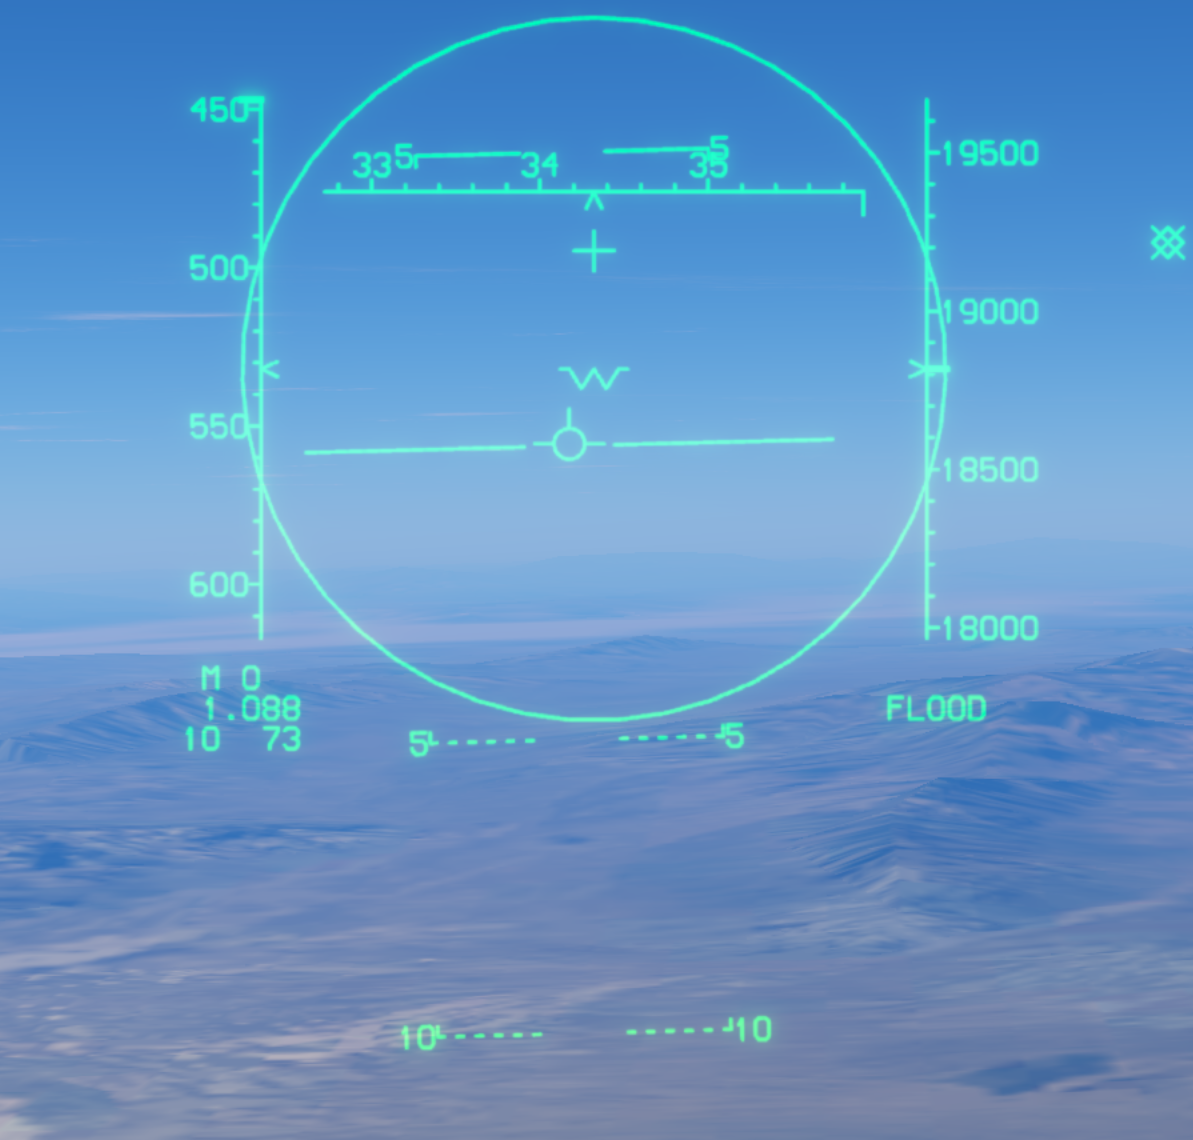
Flood обеспечивает широколучевой подсвет для AIM-7. Удерживайте цель внутри круга подсвета до попадания ракеты.
В Flood индикация VSD меняется, как показано: вверху слева появляется FLOOD, а сетка дальности исчезает. Указатель местного горизонта, строб захвата и навигационные точки остаются видимыми.
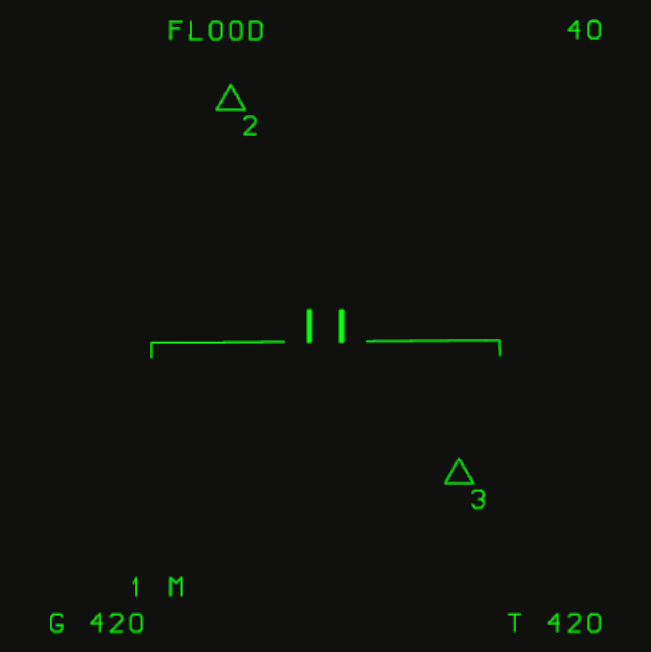
Практическая последовательность
- Оцените дальнюю воздушную обстановку с помощью LRS.
- Настройте угол места антенны под высоту цели.
- Используйте TWS для расстановки приоритетов нескольких целей.
- Используйте STT, когда нужно сосредоточенное сопровождение или устойчивая подсветка.
- После сближения используйте автоматический захват.