雷达模式总索引
远距搜索(LRS)
LRS(远距搜索)用于在尚未锁定目标时搜索远距离空中目标,了解目标相对本机的方位和距离,为后续截获与跟踪提供参考。通常可将 VSD 显示范围设为 40~80 海里,以观察较远区域的雷达回波;这里指的是显示范围,并不表示雷达对所有目标都能达到这一探测距离。
使用 LRS 时,需要结合预期目标位置调整天线俯仰和方位扫描范围,使搜索区域覆盖目标可能出现的空域。发现需要跟踪的回波后,可用截获门框住它并发起手动截获,成功后进入 STT 单目标跟踪模式。因此,LRS 主要解决“目标在哪里”的问题,精确跟踪则由后续跟踪模式完成。
显示区横向表示方位,纵向表示距离,越靠上表示距离越远。
点击一次 Touch UI 的 AA(自动截获)按钮,即可从雷达待机状态进入 LRS;再点击一次,则返回待机状态。
按钮的其他操作见 Touch UI:自动截获开关。
扫描行数
首次点击 AA 按钮开始 LRS 搜索后,默认采用 120° 方位范围、6 行扫描。
“行”(bar)是指天线在一个俯仰位置上的横向扫描。多行扫描通过在不同俯仰位置逐行扫描来覆盖一定的高度范围;6 行扫描就是依次完成 6 行扫描。相邻扫描行之间的间隔称为行距,行距会随搜索距离范围变化,并不是固定值。
如需更改 LRS 的扫描行数,可打开 Touch UI 的“1. 功能面板”,在 MAIN 页面选择扫描行数。
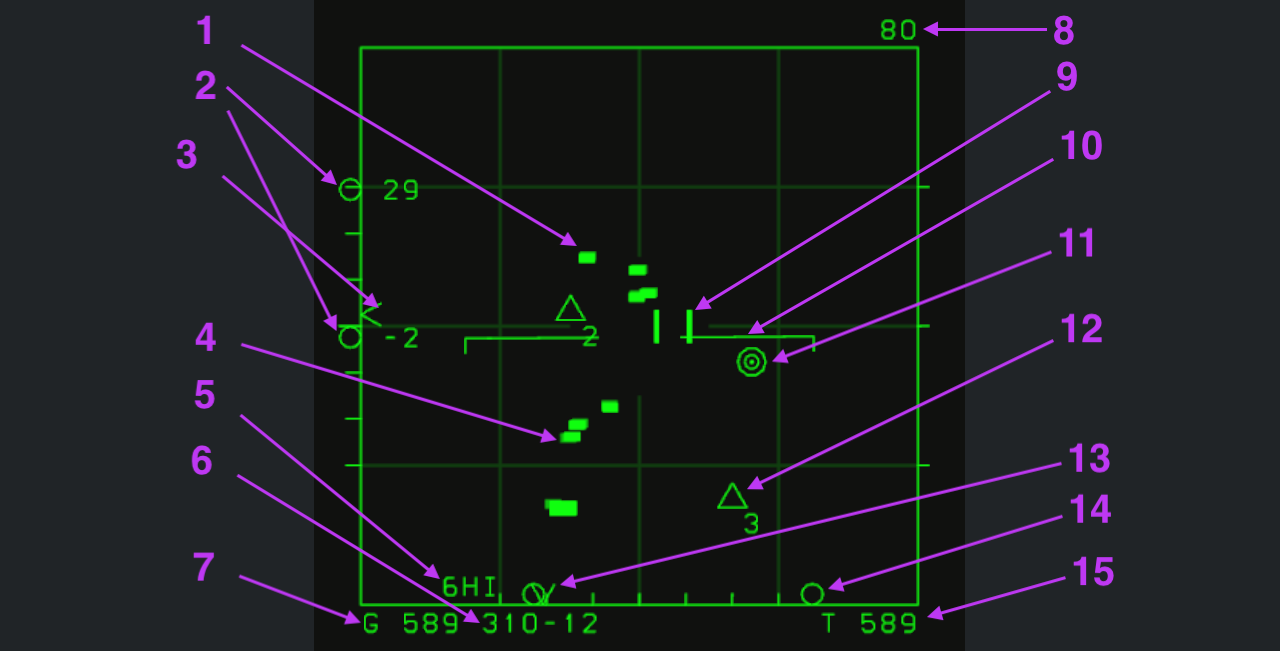
点击图片可查看原始分辨率大图,点击下方编号可跳转到对应解释。
符号编号
1. 雷达回波
绿色短横块表示搜索探测到的回波。它的位置提供方位和距离参考,本身不表示已经锁定,也不能仅凭这种形状判断敌我。
2. 高度覆盖
左侧两个圆圈及数字表示截获门所在距离处的扫描高度上下限,单位为千英尺。图中 29 和 -2 对应约 29,000 至 -2,000 英尺;负值是扫描几何范围的读数,不表示存在地下目标。改变截获门距离或天线俯仰时,需要重新读取覆盖范围。
3. 天线俯仰指示
左侧标尺上的尖括号指示天线俯仰方向。它与编号 2 的高度覆盖读数配合使用,不是目标高度标记。
左侧标尺由 6 个刻度分段,表示雷达向上 60° 至向下 60° 的扫描角度范围。读取天线俯仰角时,按尖括号在这组刻度上的位置判断:中间为 0°,向上为正俯仰角,向下为负俯仰角。
使用天线 ELE 旋钮控制天线俯仰。触控操作使用下图中的天线俯仰控件,调整时观察左侧尖括号的位置和高度覆盖读数。
控件说明见 Touch UI:天线俯仰。
4. 回波历史
回波历史保留之前扫描到的位置,可用于观察回波的位置变化。读取连续短横块时,需要区分历史位置与当前回波,不能把每一块都当作独立目标。
5. 扫描条带与 PRF
6HI 是扫描条带和脉冲重复频率(PRF)状态读数,其中 HI 表示高 PRF。
6. 截获门的牛眼坐标
这里显示的是截获门(编号 9)所在位置的牛眼坐标,以 Bullseye(牛眼)为统一参考点,给出方位与距离。图中 310-12 表示截获门位于牛眼的 310° 方向、距离牛眼 12 海里。
未来联机时,可使用这个坐标与队友沟通目标位置。将截获门移到需要报告的位置后,即可读取相应的牛眼坐标。
7. 本机地速
G 589 表示本机地速为 589 节,即相对于地面的速度。
8. VSD 最远显示范围
右上角 80 表示 VSD 当前最远显示范围为 80 海里。它是显示范围,不是某个目标的距离,也不代表雷达的最大探测距离。
通过移动截获门越过视图边界,可调整显示距离:
- 向上移动截获门,超过视图顶部:增大最远显示范围。
- 向下移动截获门,超过视图底部:缩小最远显示范围。
9. 截获门
两条竖线组成截获门,用于选择显示区中的位置或原始回波。截获门所在距离也用于读取编号 2 的高度覆盖。
使用 Touch UI 右侧的 Cursor(TDC 游标控制)按钮移动截获门,对应控件如下图。截获门越过视图边界时,还可调整显示距离和方位扫描范围。
控件说明见 Touch UI:Cursor。
手动截获目标的操作:
- 移动截获门,框住一个原始雷达回波。
- 双击 Touch UI 右侧的 Cursor(TDC 游标控制)按钮,发起手动截获。
- 截获成功后,雷达自动进入 STT(单目标跟踪)模式,锁定并跟踪该目标。
10. 本地地平线参考
带下折端点的横线是本地地平线参考。它位于画面中部时表示飞机正在平飞,其旋转反映飞机的滚转。观察雷达时,可通过这条线保持对本机姿态的参考。
11. 牛眼参考点
Bullseye(牛眼)是报告方位和距离时使用的统一参考点。截获门的牛眼坐标读法见编号 6。
12. 3 号导航点
箭头指向 3 号导航点。空心三角表示导航点的位置,旁边的 3 是导航点编号。
13. 天线方位指示
底部尖角形标记指示天线当前扫描方位,应与旁边的圆形边界标记区分。它表示天线指向,不是目标航向。
扫描时,这个符号会随天线扫描左右移动,实时反映天线当前的方位。
14. 方位扫描边界
底部左右两个圆形标记表示方位扫描边界,箭头指向右侧边界。两者界定扫描宽度,不是两架目标。
通过移动截获门越过视图左右边界,可调整方位扫描范围:
- 向左移动截获门,超过视图左侧边界:缩小方位扫描范围。
- 向右移动截获门,超过视图右侧边界:放大方位扫描范围。
方位扫描范围最大为 120°,最小为 10°。这里调整的是方位扫描宽度,与编号 8 的显示距离不同。
15. 本机真空速
T 589 表示本机真空速为 589 节,即相对于周围空气的速度。它与编号 7 的地速是不同参数,即使本图中读数相同,也不能混用。
单目标跟踪(STT)
STT(Single Target Track,单目标跟踪)集中跟踪一个目标,持续提供目标位置、运动状态及武器解算所需的数据。在 LRS 中,用截获门框住原始回波并双击 Touch UI 右侧的 Cursor 按钮,截获成功后便会自动进入 STT。具体操作见截获门。
与 LRS 的区域搜索不同,STT 主要用于维持选定目标的跟踪。它可为机炮瞄准和导弹使用提供目标数据;本游戏中的 AIM-7 要求在 STT 下发射,发射后仍需雷达照射支持。STT 也可支持 AIM-120,但不能把两种导弹的制导要求混用。
STT 跟踪会触发敌机的雷达锁定告警。距离较近时,目标可能投放箔条干扰,或执行 Notch(多普勒缺口)机动,试图摆脱锁定或干扰本机的发射条件。因此,进入 STT 后仍需持续观察目标机动、跟踪状态和动态发射区的变化。
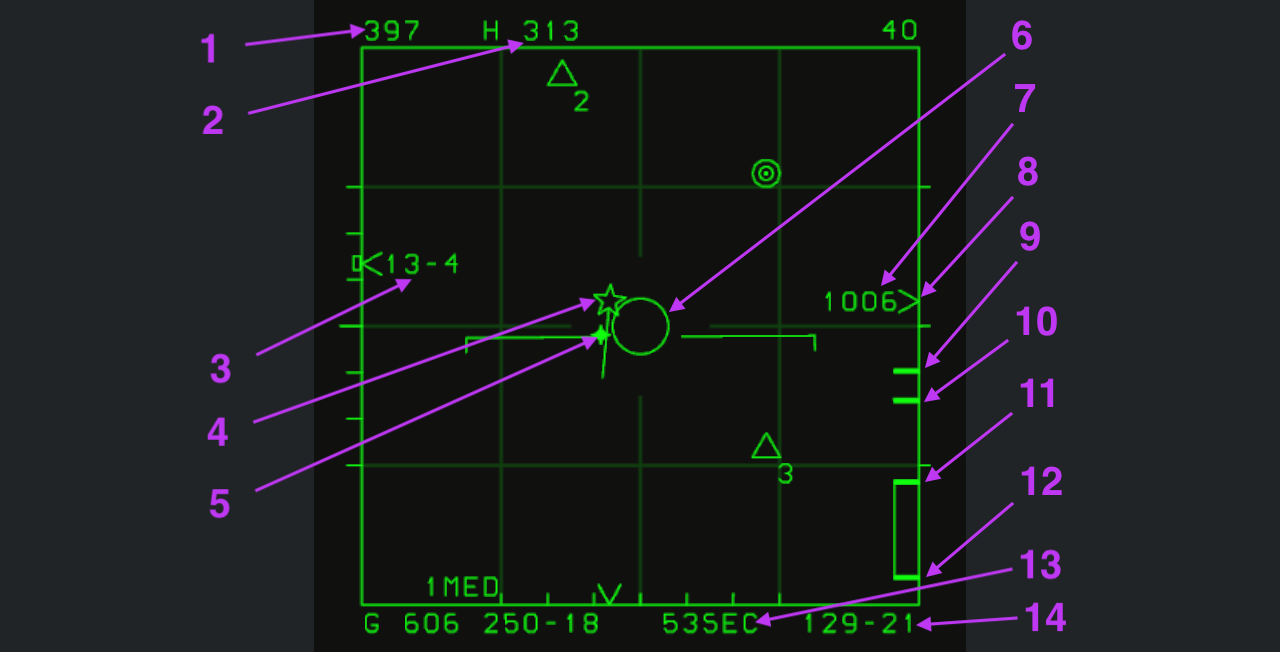
图 1:目标位于最大射程之外,ASE 环处于缩小状态。
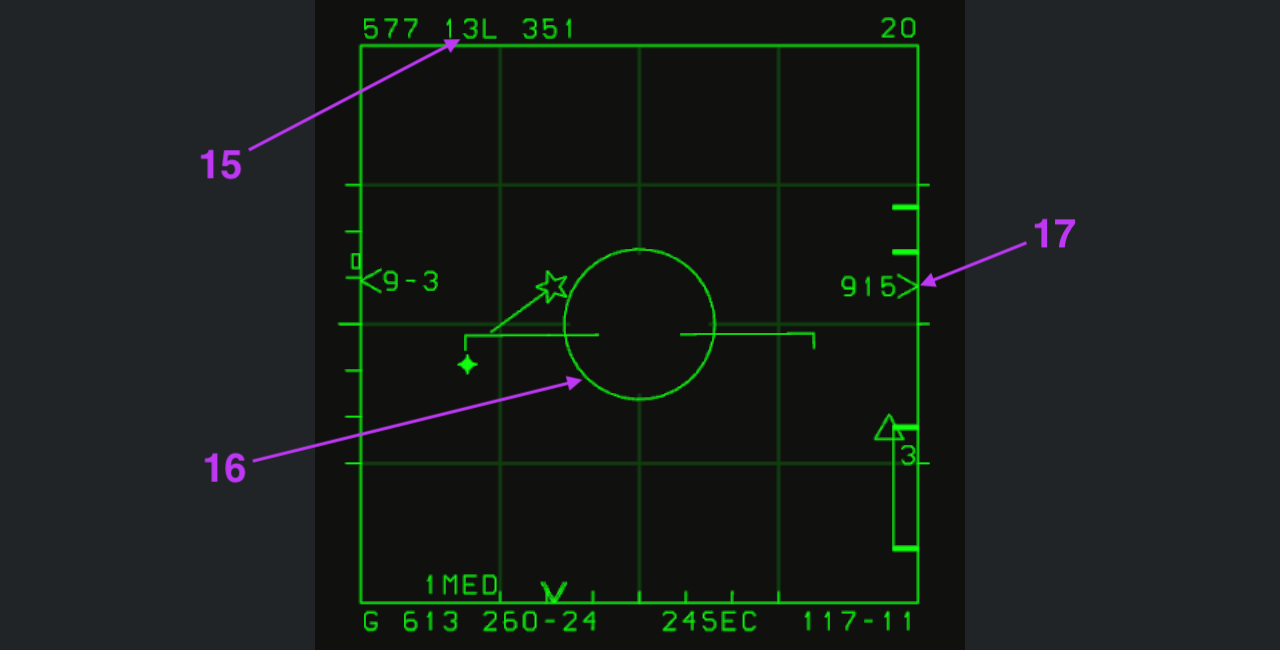
图 2:目标进入最大射程以内,ASE 环开始放大。
点击图片可查看原始分辨率大图,点击各图下方编号可跳转到对应解释。两张图例均选中了 AIM-7 导弹。距离网格、本地地平线参考和导航点等共用符号可参考前面的 LRS 部分;图 1 右上角 40 表示 VSD 最远显示范围为 40 海里,图 2 的 20 表示 20 海里。
1. 目标真空速
顶部左侧的 397 表示目标真空速为 397 节,不是本机速度。图 2 同一位置的 577 表示目标真空速为 577 节。
2. H/T 标识与目标航向
H 表示 HOT,意味着目标正以机头朝向本机;面对敌机时,这是一种危险态势。目标背对本机时显示 T。这组标识描述目标相对本机的朝向,不是敌我识别结果。
后面的 313 表示目标航向为 313°,不是本机航向。H/T 与航向需要区分:前者描述目标相对本机的朝向,后者给出目标航向的数值。带左右方向的朝向角读法见编号 15。
3. 目标高度读数
左侧 13-4 表示目标高度为 13,400 英尺 MSL,即相对于平均海平面的高度。
4. PDT 主目标
五角星代表 PDT(Primary Designated Target,主指定目标),在方位—距离显示区中标出其位置。五角星前方的长线表示目标的速度方向。
5. 转向点
箭头所指的亮点是转向点。发射导弹时,用编号 6 的 ASE 圆套住转向点,可以减少导弹发射后所需的转弯,节省导弹能量。这里的显示逻辑与 HUD 相同,详见 HUD 的转向点说明。
6. ASE 圆
圆形符号是允许转向误差(ASE)参考。只有当 ASE 圆放大后,才表示开始满足发射条件;在缩小状态下,即使转向点位于圆内,也不能据此判断可以发射。
ASE 圆放大后,仍需结合转向点、射程和所选导弹的制导要求判断。这里的显示逻辑与 HUD 相同,详细含义见 HUD 的 ASE 说明。
7. 目标接近率
1006 表示本机与目标之间的接近率,单位为节。它描述双方距离变化的快慢,不是目标自身的飞行速度。
8. 目标距离指示
右侧的 > 标记指示目标在当前距离标尺上的位置。读取时应结合右上角的 40 海里量程;旁边的 1006 是接近率,不是距离。
9. Rmax 最大射程
第一条(最上方)短横线是 Rmax(最大射程)标记,表示当前解算条件下的最大射程。
10. 优化的最大射程
第二条短横线表示优化的最大射程。
11. RTR 射程参考
右侧长方框的上端是 RTR(Range Turn and Run)标记,即考虑目标转向逃离后的射程参考,通常称为不可逃逸射程。它表示相对有利的发射条件,不保证命中。
12. 最小射程
长方框下端是 RMin(最小射程)标记。应将目标距离指示与这个标记比较,而不是把接近目标本身理解为发射条件一定更好。
编号 9、10、11、12 的射程标记共同组成 DLZ(动态发射区)。它不是固定的,会受到本机高度、双方高度差、目标飞行方向、目标速度、本机速度等多种因素影响,并随当前条件变化。
因此,发射武器前需要综合评估。在尽力保证本机安全、同时满足最小射程限制的前提下,应尽可能接近目标再发射。
13. 导弹时间读数
53SEC 表示:如果现在发射导弹,预计将在 53 秒后命中目标。这个时间是基于双方当前运动态势计算的结果,不是已经发射后的倒计时。
只有目标在发射后不转弯并保持当前运动状态,这个预计时间才准确;如果目标改变航向或速度,实际命中时间也会变化。
14. 目标方位与距离
右下角 129-21 表示以本机为参考的目标方位角和距离:目标方位为 129°,距本机 21 海里。方位角单位为度,距离单位为海里。不要与牛眼坐标混用。
15. 目标朝向角
图 2 的 13L 表示目标机头以 130° 向左朝向;若显示 13R,则表示以 130° 向右朝向。数字以十度为单位,L 和 R 分别表示左、右。
这是目标相对本机的朝向角,不是航向 130°。同一行后面的 351 才表示目标航向为 351°,应与编号 2 的 H/T 标识及航向结合阅读。
16. 放大的 ASE 圆
图 1 中目标位于最大射程之外,ASE 环处于缩小状态;图 2 中目标进入当前计算的最大射程以内,ASE 环开始放大。其作用仍与编号 6相同,需要结合转向点和射程标记判断。图例选择的是 AIM-7,ASE 放大并不取消维持雷达跟踪和照射的要求。
17. 图 2 的目标距离与接近率
箭头指向右侧的目标距离指示 >,它与图 1 的编号 8是同一类符号。图 2 应按 20 海里的最远显示范围读取其位置,不能沿用图 1 的 40 海里量程。
旁边的 915 表示目标接近率为 915 节,读法与编号 7相同。
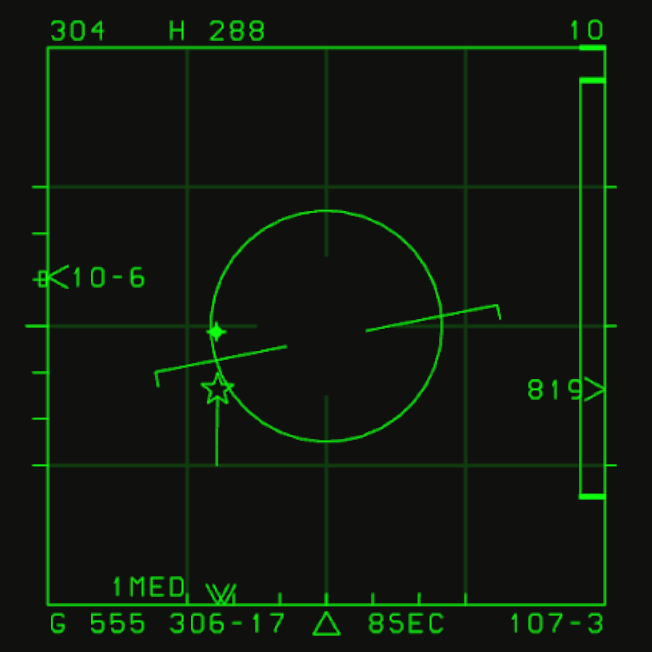
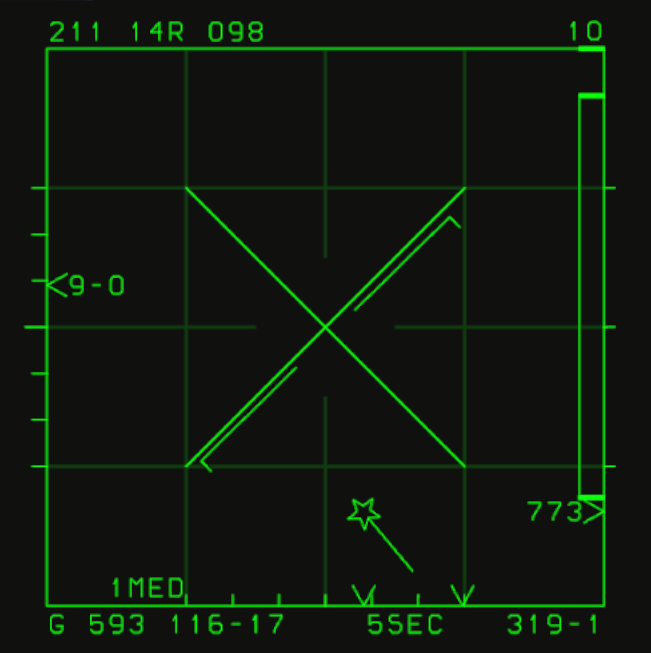
图 3 · 进入 RTR:三角发射提示
目标进入 RTR(不可逃逸射程)后,VSD 底部会出现三角形,提示当前具备有利的发射条件。图中三角形位于底部中央、8SEC 时间读数左侧。
发射前仍需结合 ASE、转向点和最小射程判断,并保持 AIM-7 所需的雷达跟踪与照射支持。三角提示不代表必然命中。
图 4 · 小于最小射程:Break X
当目标距离小于最小发射射程时,VSD 中央出现交叉的 Break X 标志,提示不能发射。
距离过近时,导弹可能来不及加速到所需速度;即使命中目标,本机的飞行路径也可能穿过爆炸破片区域。因此,不能仅因目标已经锁定或距离很近就发射,必须注意最小射程限制。
边扫描边跟踪(TWS)
TWS(边扫描边跟踪)在继续扫描的同时维护多个目标航迹,主要工作在 40 海里以内,主要服务于 AIM-120 导弹的使用。
为了提供较高的目标刷新率,TWS 会限制扫描行数和方位扫描范围的组合。方位范围越宽,可使用的扫描行数越少;选择方位扫描范围后,系统会自动匹配扫描行数,无需单独选择。
| 方位扫描范围 | 自动匹配的扫描行数 |
|---|---|
| 60° | 2 行 |
| 30° | 4 行 |
| 15° | 6 行 |
进入 TWS
可以通过以下两种方式进入 TWS:
- 已锁定目标时: 在 STT 单目标跟踪状态下,将 AA(自动截获)按钮向下拨动,即可进入 TWS。
- 未锁定目标时: 将截获门移到没有目标回波的空白处,双击 TDC(Touch UI 右侧的 Cursor 按钮)发起手动截获,同时迅速将 AA 按钮向下拨动,即可进入 TWS。
控件位置见 Touch UI:Cursor和 Touch UI:自动截获开关。
TWS 在跟踪目标的同时仍需扫描其他空域,因此单个目标的刷新率低于 STT;距离较远时,雷达分辨率也有限。如果目标执行高过载机动、投放箔条(chaff)干扰,或原本被识别为一个目标的编队突然散开,雷达可能无法将新回波与已有航迹正确关联,导致关联失败并丢失跟踪。
退出 TWS
- 已有 PDT 时: 使用 AA Down(AA 开关向下拨动),转为对当前 PDT 的 STT 单目标跟踪,并丢弃其他所有跟踪档案。
- 没有 PDT 时: 点击一次 AA 按钮,退出 TWS,返回 LRS 远距搜索模式。
目标航迹分类
TWS 中需要区分未指定目标、首要指定目标和次要指定目标。以下数量说明适用于本游戏。
进入 TWS 后,雷达会对扫描到的目标自动建立跟踪档案。刚扫描到目标时,先以不带速度矢量的正方形显示;随着后续扫描积累足够信息并建立跟踪档案,目标符号才会出现速度矢量。
| 类别 | 含义 | 支持数量 |
|---|---|---|
| NDT(Non-designated Target) | 未指定目标,尚未被选为首要指定目标或次要指定目标 | 最多 16 个 |
| PDT(Primary Designated Target) | 首要指定目标,当前主要关注和交战的目标 | 同时 1 个 |
| SDT(Secondary Designated Target) | 次要指定目标,可供后续选择和交战 | 最多 7 个 |
这些类别表示目标的指定状态,不是敌我识别结果。没有 PDT 时为 NDTWS;已有 PDT 时为 DTWS。
指定与切换 PDT
目标建立跟踪档案后,可通过 **Coolie Up(Coolie 开关向上拨动)**指定目标:
- 自动指定: 使用 Coolie Up,系统会自动指定一个 PDT,并指定 SDT。
- 循环切换: 再次使用 Coolie Up,会在各个 SDT 中循环选择新的 PDT。
- 手动指定: 用截获门套住需要选择的 NDT 或 SDT,再使用 Coolie Up,将门内目标指定为 PDT。
同一时刻只能有一个 PDT。已有 PDT 时,若将其他目标指定为 PDT,原来的 PDT 会自动降为 SDT。
使用 Coolie Down(Coolie 开关向下拨动),可取消所有指定目标,将 PDT 和 SDT 恢复为 NDT,返回未指定目标的 NDTWS 模式。
控件位置见 Touch UI:Coolie 开关。
AIM-120 多目标交战
在 TWS 模式下,只能针对当前 PDT 发射武器。AIM-120 支持同时攻击多个目标,但需要逐个切换 PDT 并发射:
- 对当前 PDT 发射 AIM-120。
- 使用 Coolie Up 循环选择,或用截获门配合 Coolie Up 手动指定下一个 PDT。
- 对新的 PDT 再次发射 AIM-120。
原目标从 PDT 降为 SDT 后,数据链仍可继续为此前发射的导弹提供目标信息更新。切换 PDT 并不意味着停止支持上一枚导弹,仍需维持相关目标的跟踪。
图 1 · 未指定目标
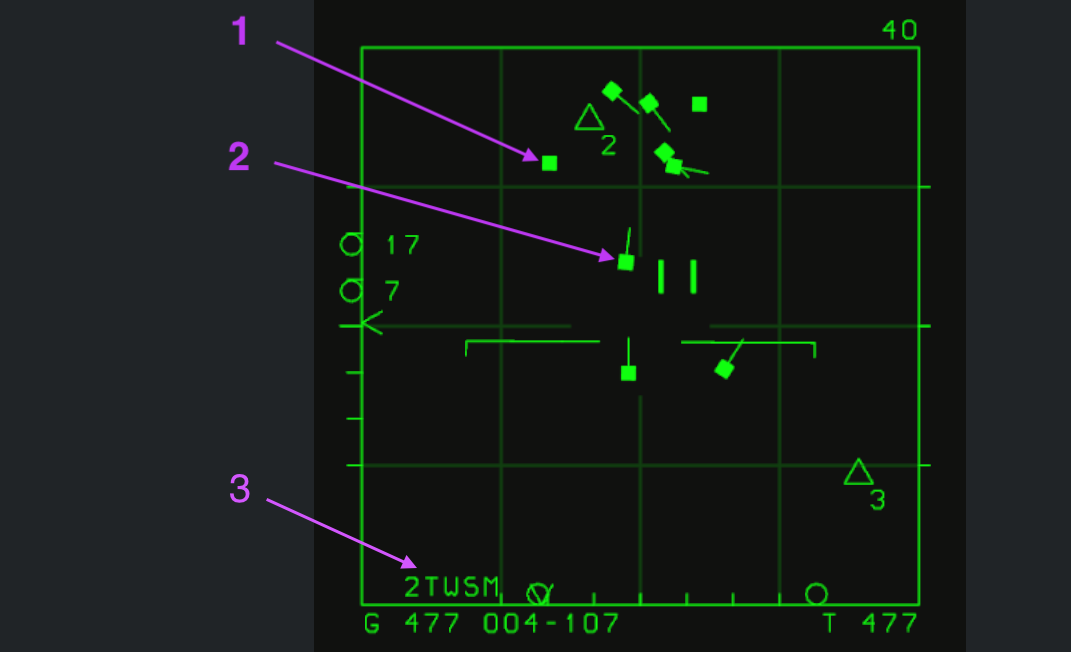
点击图片可查看原始分辨率大图,点击下方编号可跳转到对应解释。
1. 尚未建立跟踪档案的目标
箭头指向刚扫描到的目标,以实心正方形显示,此时尚未积累足够信息建立跟踪档案,因此没有速度矢量。后续扫描建立跟踪档案后,才会出现编号 2 所示的速度矢量。
2. NDT 未指定目标
实心目标符号及其速度矢量表示已建立跟踪档案的 NDT(未指定目标),线段提供目标的运动方向参考。跟踪档案由雷达在扫描过程中自动建立,无需手动指定;该目标尚未被指定为 PDT 或 SDT。本游戏最多支持 16 个 NDT。
3. TWS 状态读数
左下角的 2TWSM 是雷达工作状态读数。其中 TWS 表示边扫描边跟踪,M 表示中脉冲重复频率(MPRF),前面的数字是扫描条带指示。
图 2 · 首要指定目标与次要指定目标
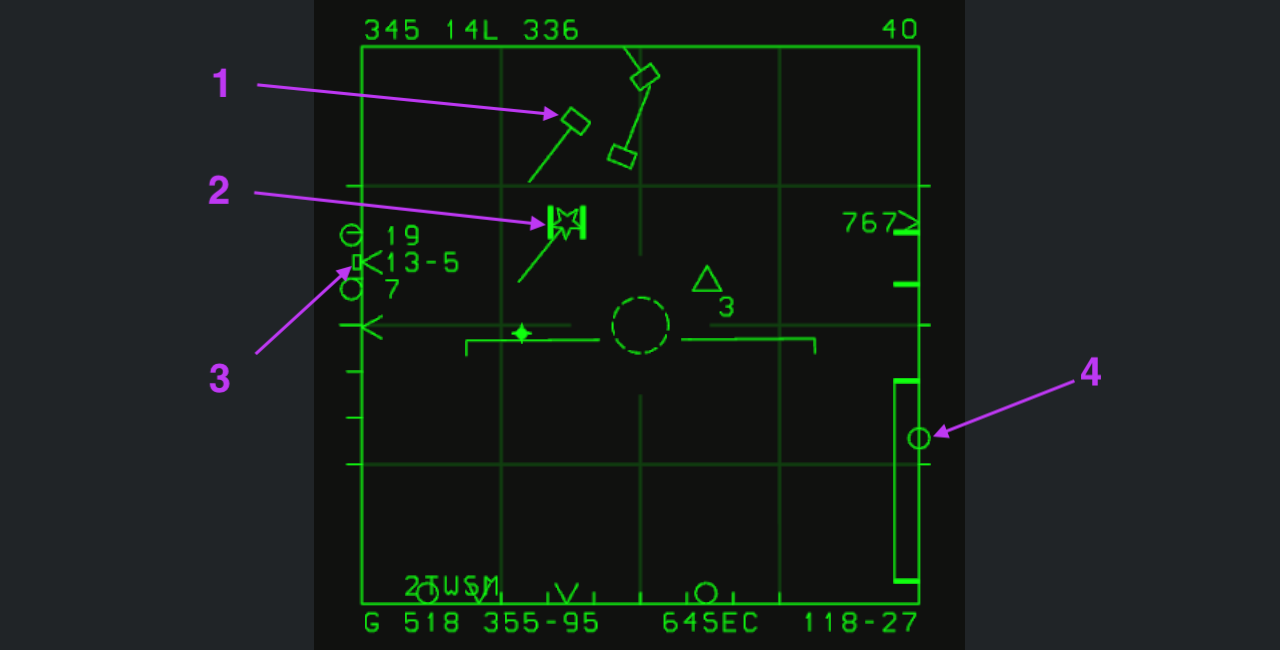
1. SDT 次要指定目标
空心目标符号及其方向向量表示 SDT(次要指定目标)。它是已经指定、但当前不是 PDT 的目标。本游戏最多支持 7 个 SDT。
2. PDT 首要指定目标
五角星表示 PDT(首要指定目标),前方长线表示目标的速度方向。图中截获门位于该目标处。PDT 是当前主要关注和交战的目标,VSD 上的目标数据及武器解算围绕它显示。
指定 PDT 后,游标会自动套住 PDT 并随其移动,也可以手动将游标移开。游标再次移动到 PDT 附近时,会自动吸附并重新套住。游标套住 PDT 后,雷达扫描方位角范围会以 PDT 的方位为中心,扫描俯仰角范围也会以 PDT 的俯仰角为中心。此时,位于扫描区域之外的部分跟踪档案可能因无法继续更新而被丢弃。
同一时刻只有一个 PDT;其他已指定目标作为 SDT 保留。PDT 与 SDT 的区别在于指定优先级,不表示其中一个目标已被 STT 锁定。
3. 截获门内目标的高度
外侧的小方块表示截获门内目标的高度位置。通过它与扫描天花板、地板的位置关系,可以判断当前扫描高度范围是否覆盖该目标:小方块位于两者之间时表示覆盖;超出上下限时,应调整天线俯仰。
从原始回波到 NDT、SDT 或 PDT,只要用截获门套住,就能查看门内目标或回波的高度。
4. AIM-120 激活距离
箭头指向右侧射程标尺上的空心圆,表示 AIM-120 的激活距离。如果目标距离小于这个圆圈所表示的距离,AIM-120 一经发射就会激活自身雷达,主动捕获目标。
进入射程与 RTR 的提示
点击图片可查看原始分辨率大图。
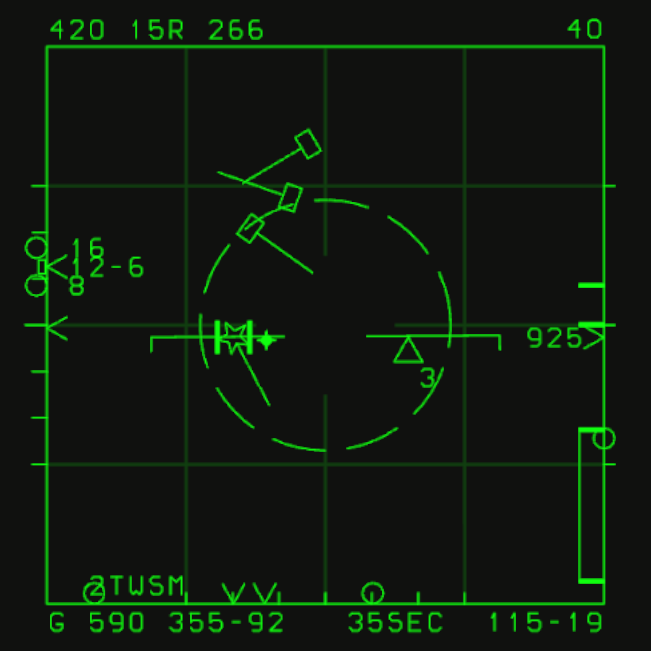
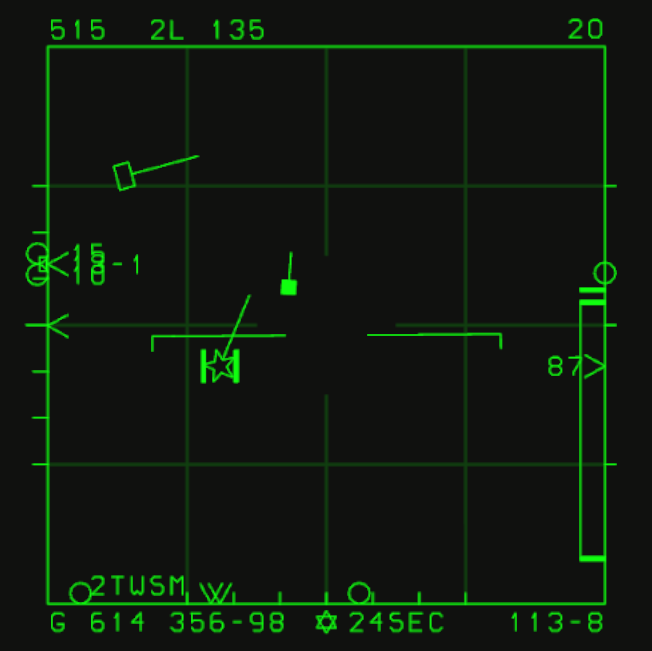
图 3: 目标进入导弹射程后,虚线 ASE 圆环开始放大,表示开始满足发射条件。
图 4: 目标进入 RTR 后,VSD 底部中央出现六角星,同时 ASE 圆环闪烁,提示当前具有较好的发射条件。图中截取了 ASE 闪烁时未显示圆环的瞬间。
发射后的导弹支持
在 TWS 模式下发射 AIM-120 后,雷达继续维护目标的跟踪档案,并通过数据链向导弹提供目标信息更新。发射后仍需关注目标的跟踪状态,尤其是在导弹尚未激活自身雷达、主动捕获目标之前。
切换 PDT 不会自动中断对上一枚导弹的支持。 对当前 PDT 发射后,可以指定下一个 PDT 并继续发射。原来的 PDT 降为 SDT 后,只要其跟踪档案仍被维持,数据链就可以继续为已发射的导弹提供目标更新。
支持多枚导弹时,需要让相关目标保持在雷达扫描覆盖范围内。如果目标机动、干扰或超出扫描范围导致跟踪丢失,就无法继续提供该目标的最新跟踪数据。转入 STT 会丢弃其他目标的跟踪档案,因此切换模式前,也要考虑对其他已发射导弹的支持。
AIM-120 激活自身雷达后,会主动捕获目标。若发射时目标已经位于激活距离以内,导弹一经发射就会激活自身雷达,主动捕获目标。
点击图片可查看原始分辨率大图,点击下方编号可跳转到对应解释。
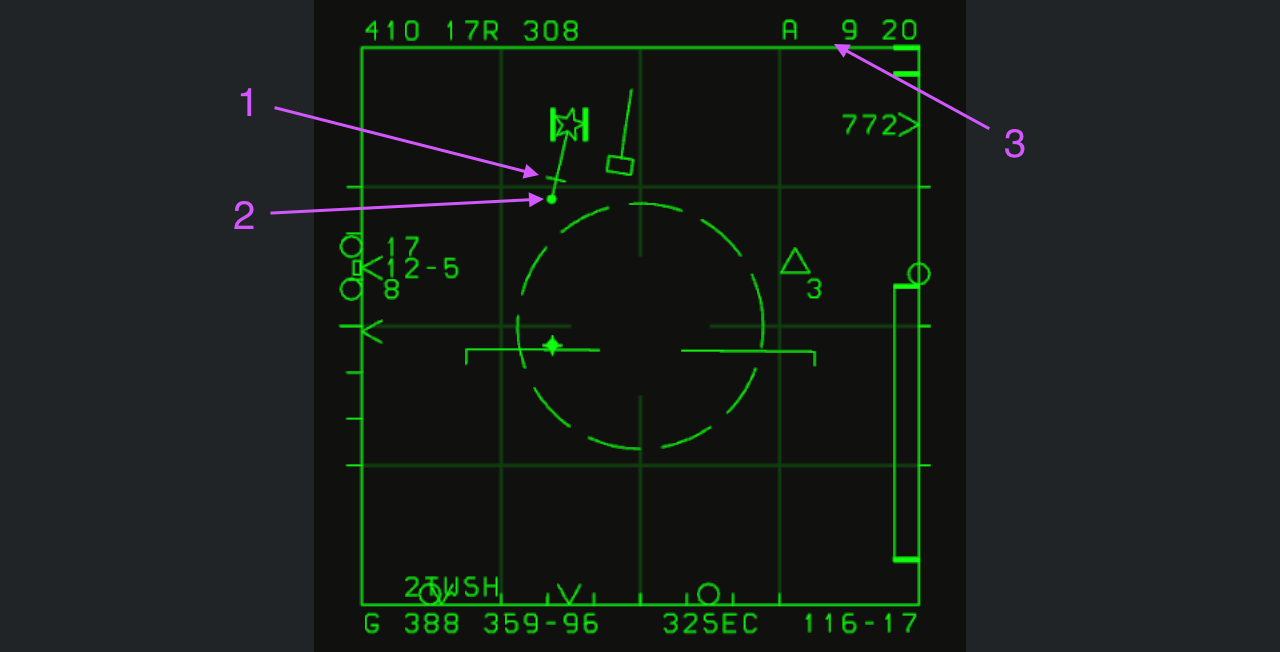
1. 激活进度标记
箭头指向线段上的短横标记。发射后,该标记会持续向编号 2 的小点移动;当它移动到小点处时,表示按发射时条件计算,导弹应已激活自身雷达,开始主动搜索目标。
2. 已发射导弹标记
这个小点表示已经针对该目标发射了一枚 AIM-120,并且正在为该导弹提供数据链支持。它同时也是编号 1 的移动标记到达激活时刻的参考位置。
3. 导弹激活剩余时间
右上方的 A 9 表示预计还有 9 秒,导弹将激活自身雷达并开始主动搜索目标。该倒计时与编号 1 的移动标记共同提供导弹激活进度参考。
导弹激活后的显示
导弹激活后,右上方的 A 倒计时变为 T 倒计时,表示导弹与目标预计交汇的剩余时间。图中的 T 17 表示预计再过 17 秒,导弹将与目标交汇并命中。
点击图片可查看原始分辨率大图,点击下方编号可跳转到对应解释。
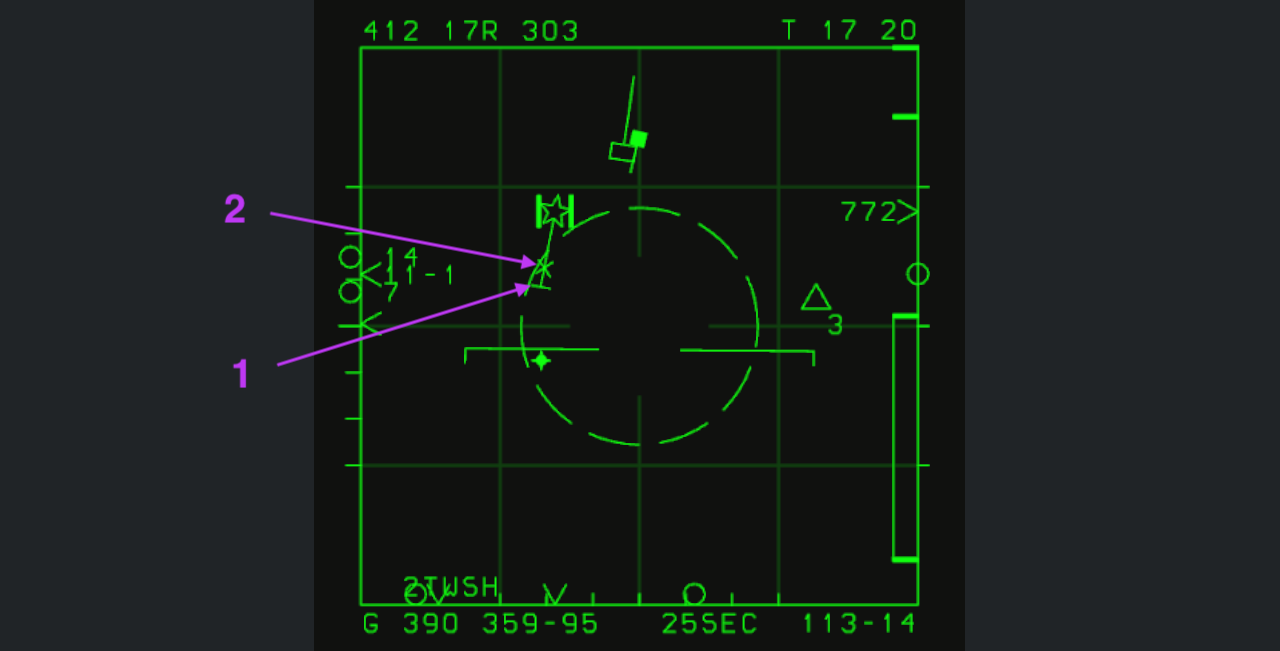
1. 导弹已激活标记
编号 1 指向的标记表示,针对该目标发射的导弹已经激活自身雷达,开始主动搜索目标。
2. 导弹飞行进度标记
这个 X 标记会持续向代表目标的五角星移动,表示导弹正在飞向目标,并会在预先计算的交汇时刻到达五角星的位置。
这些时间和进度提示依据发射时的条件计算。若目标随后采取机动或反制措施,导弹的实际飞行时间通常会比预估时间更长。因此,倒计时结束或 X 标记到达五角星只表示预计交汇时刻已到,不代表已经确认命中。
近距自动捕获与 Flood 模式
在近距自动捕获与 Flood 模式下,天线扫描或照射的基准是飞机纵轴,随本机姿态变化;前面的 LRS 和 TWS 模式则以云台维持的水平面为天线扫描基准。
自动捕获模式主要用于 WVR(视距内空战)。除远距离孔径模式可以锁定 40 海里以内的目标外,其他自动捕获模式均工作在 10 海里范围内。
模式选择
将 AA(自动截获)按钮向上拨动,可依次进入以下模式:
- 第一次:SS(超级搜索)模式。
- 第二次:VS(垂直扫描)模式。
- 第三次:孔径模式。
- 第四次:长距离孔径模式。
将 AA 按钮向上长按,则进入 Flood 模式。
SS 超级搜索模式
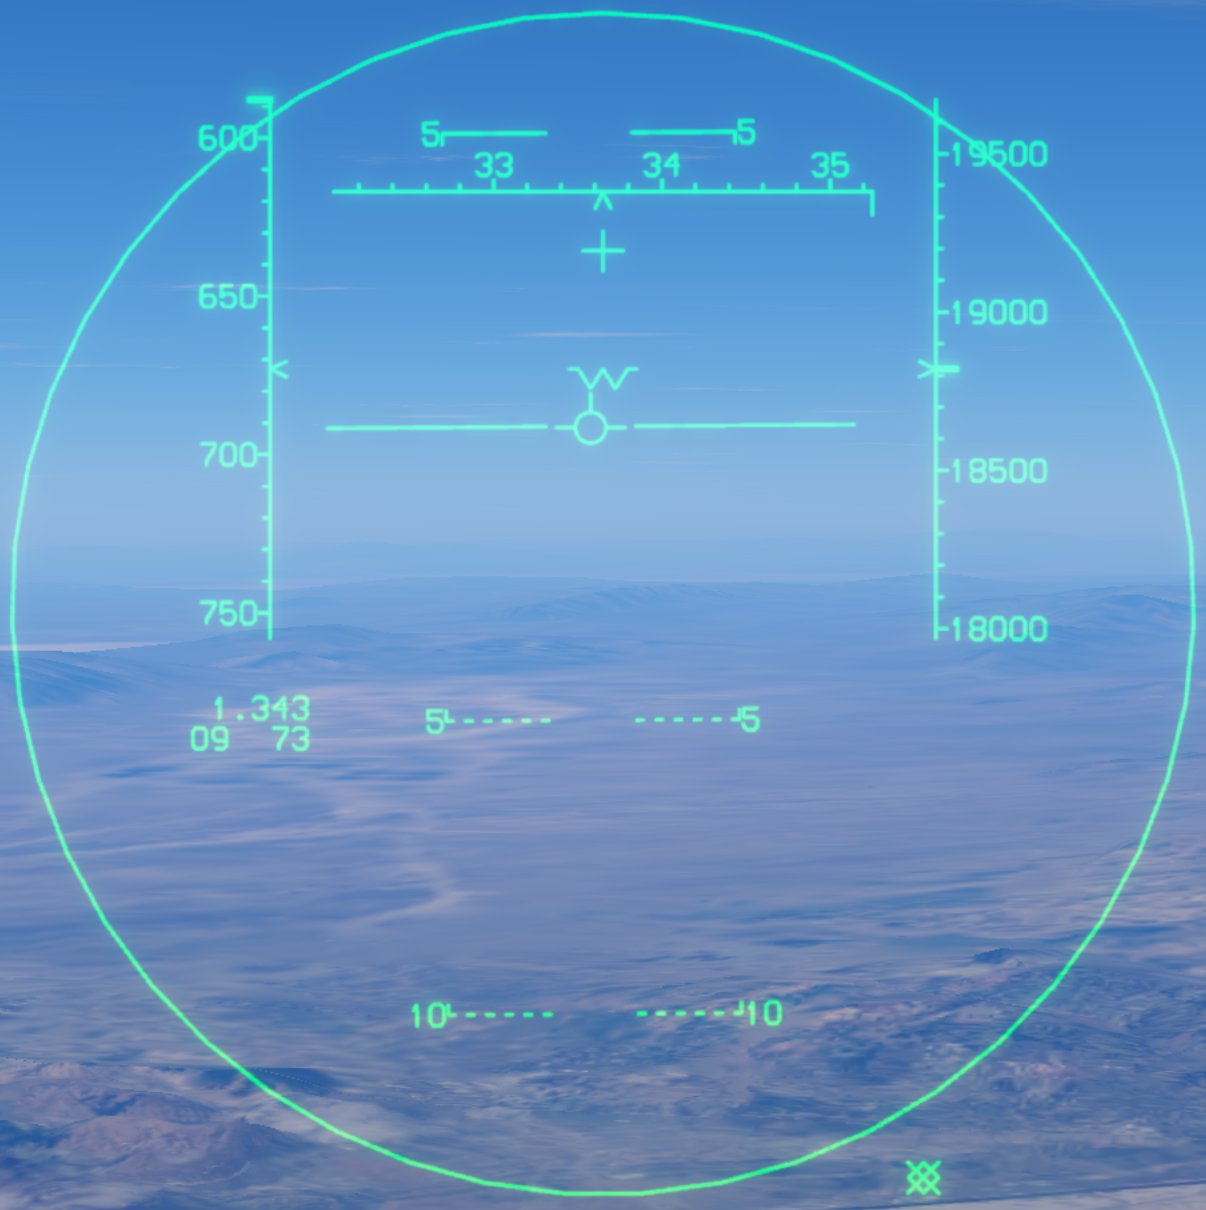
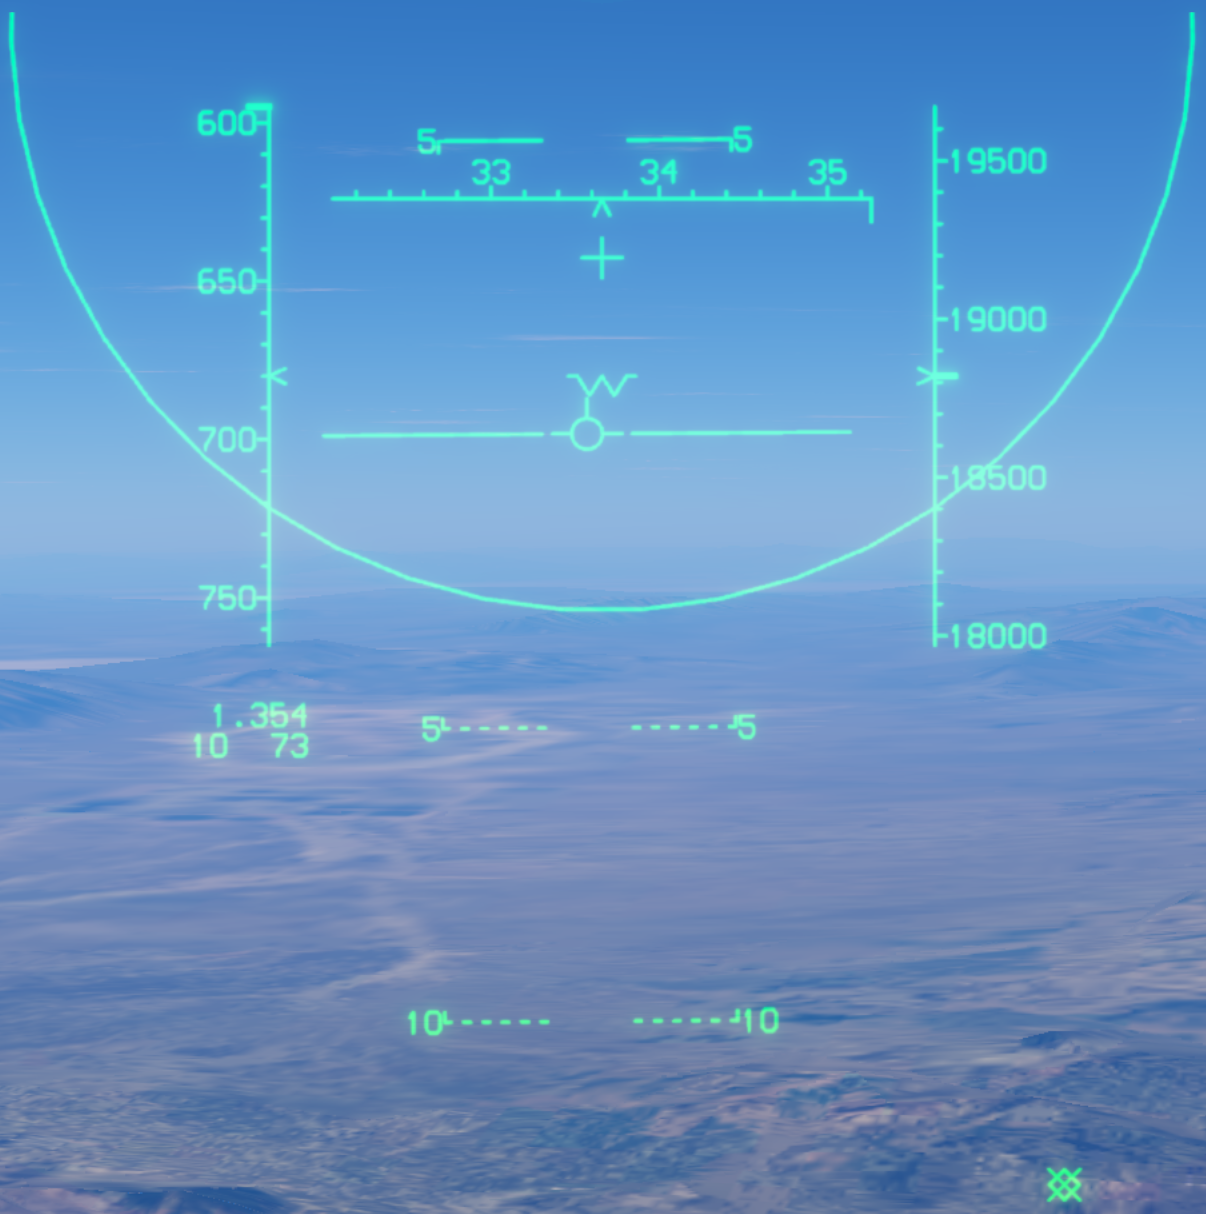
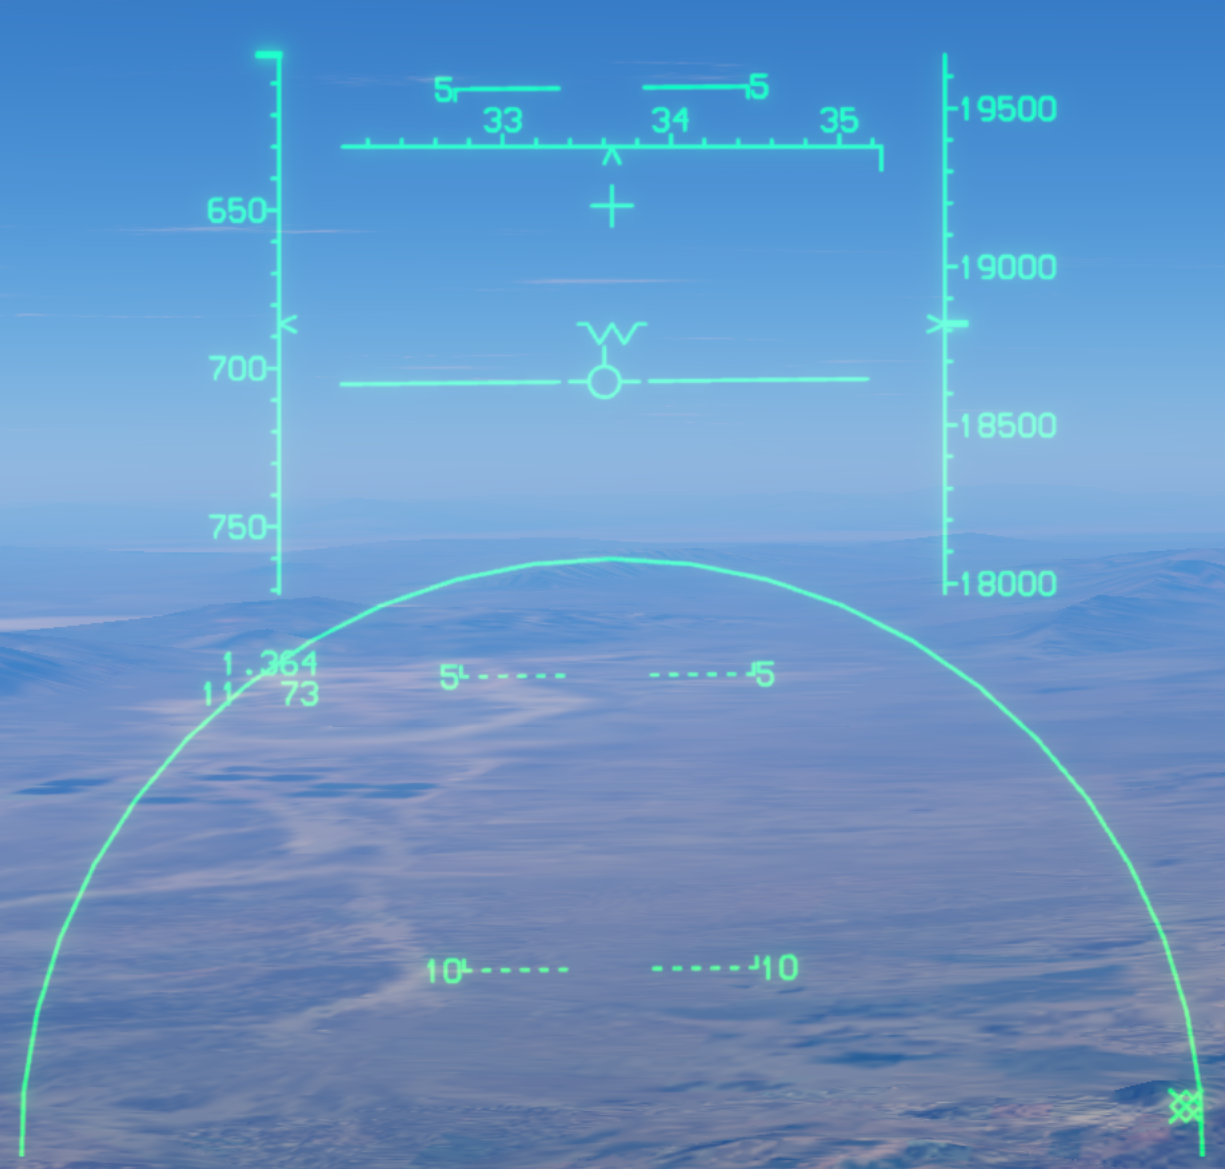
第一次将 AA 按钮向上拨动,进入 SS(Supersearch,超级搜索)模式。HUD 上的大圆表示 20° 搜索范围;将目标置于搜索范围内,雷达便可自动捕获 10 海里内的目标。
使用雷达天线俯仰控制,可使搜索范围向上或向下偏移最多 10°。下图依次显示居中、上移和下移时的 HUD 搜索圆;偏移后,圆圈可能有一部分超出 HUD 显示范围。
垂直扫描
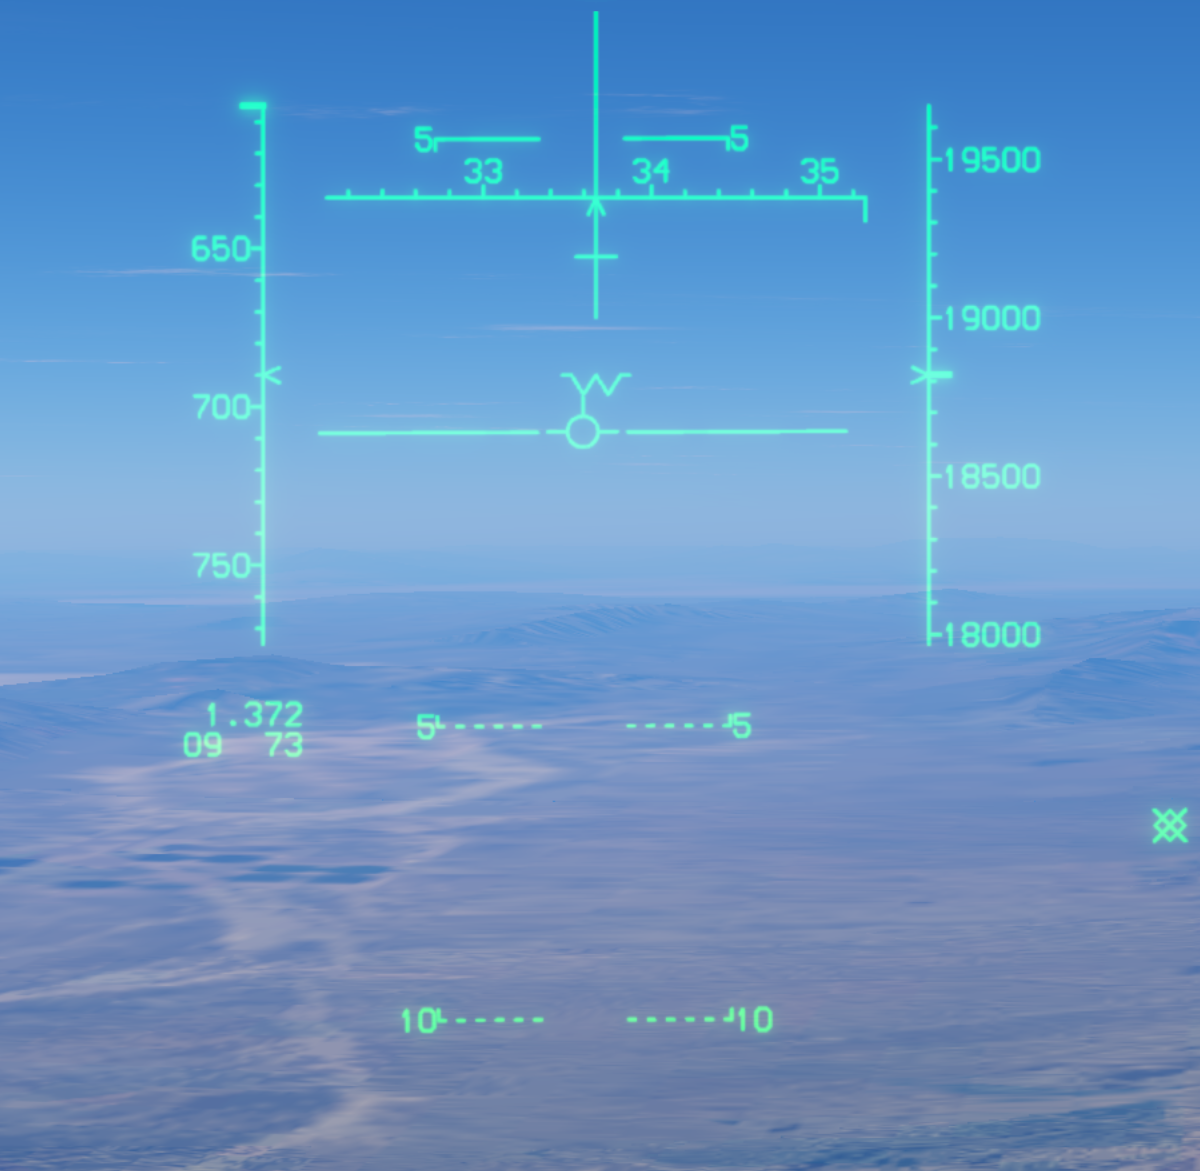
垂直扫描搜索机头上方狭长区域,适合合并后目标穿过机头上方时使用。
孔径模式
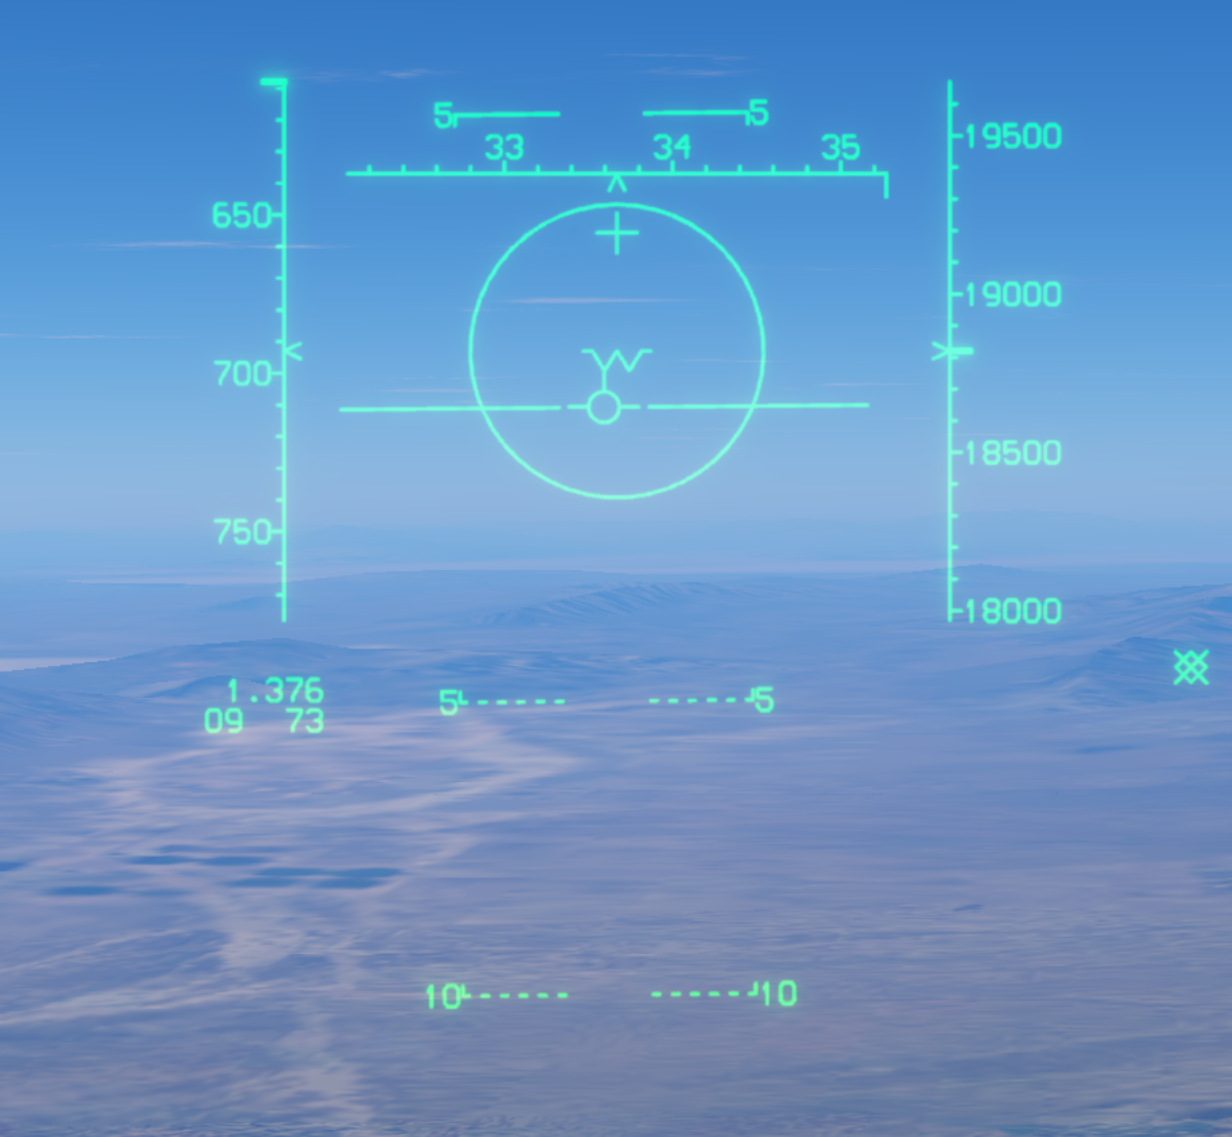
孔径模式搜索机头前方窄圆锥,锁定第一个进入范围的目标。
远距离孔径模式
LR BST(远距离孔径模式)的使用方式与孔径模式类似,但 HUD 搜索圆更小,自动锁定距离上限增加到 40 海里。将目标保持在小圆内,雷达便可自动捕获目标。
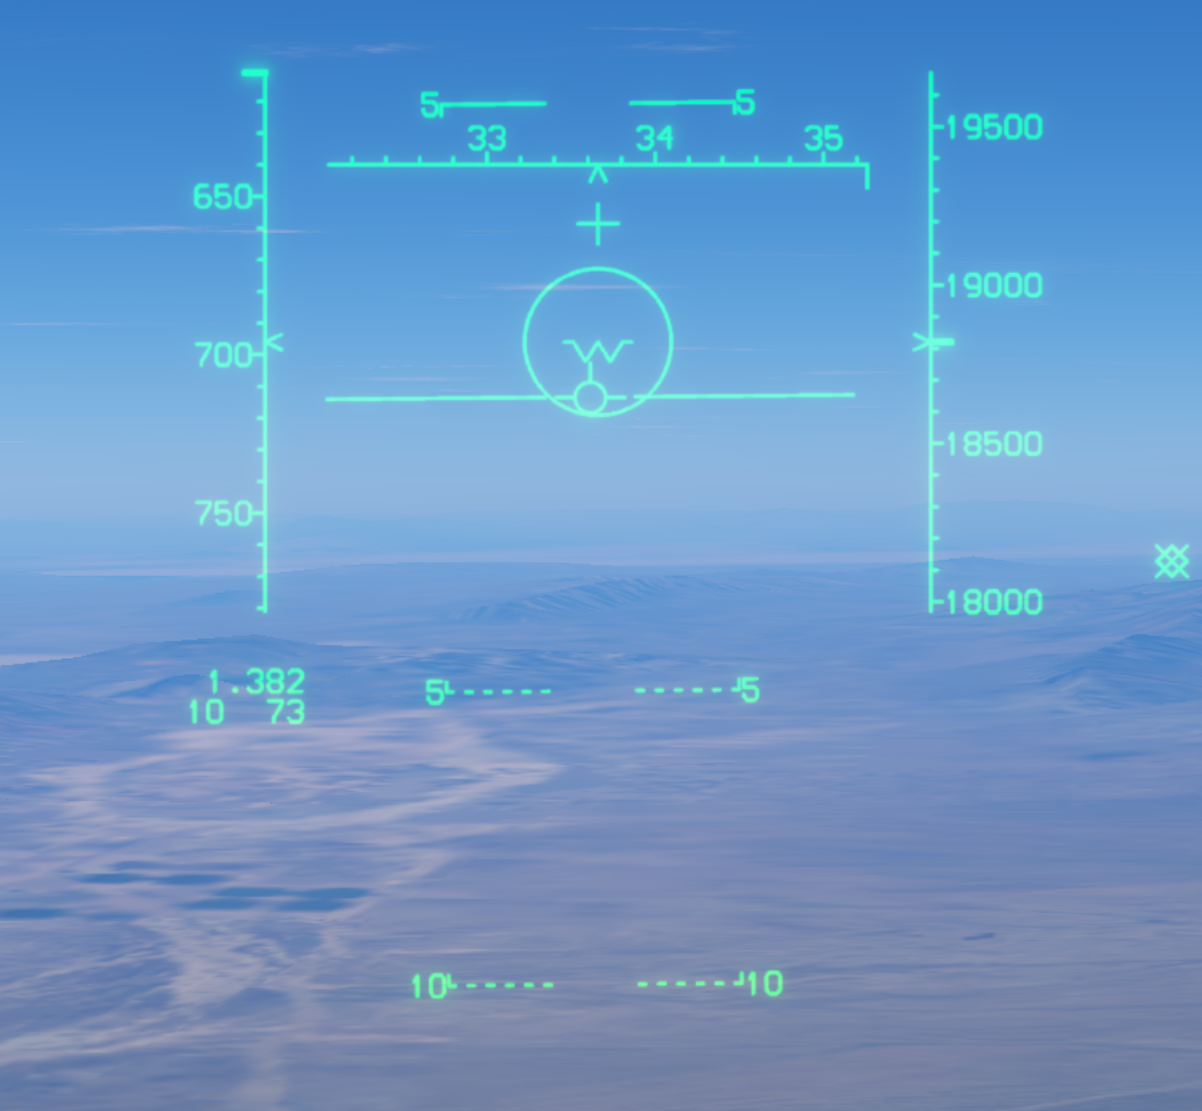
Flood 泛指模式
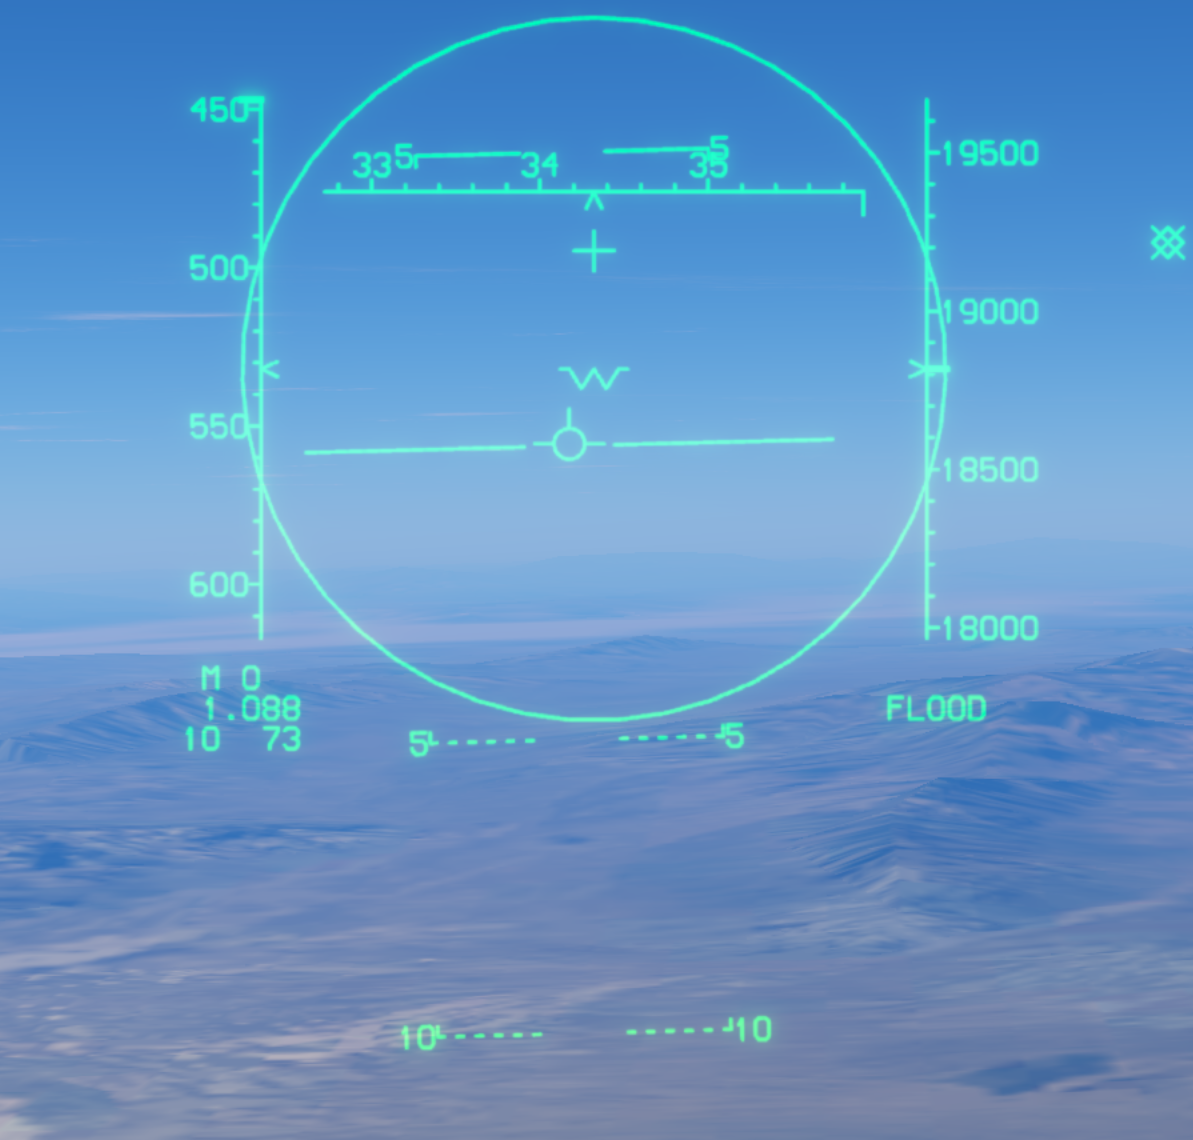
泛指模式为 AIM-7 提供宽波束照射,目标必须保持在泛指圆内直到导弹命中。
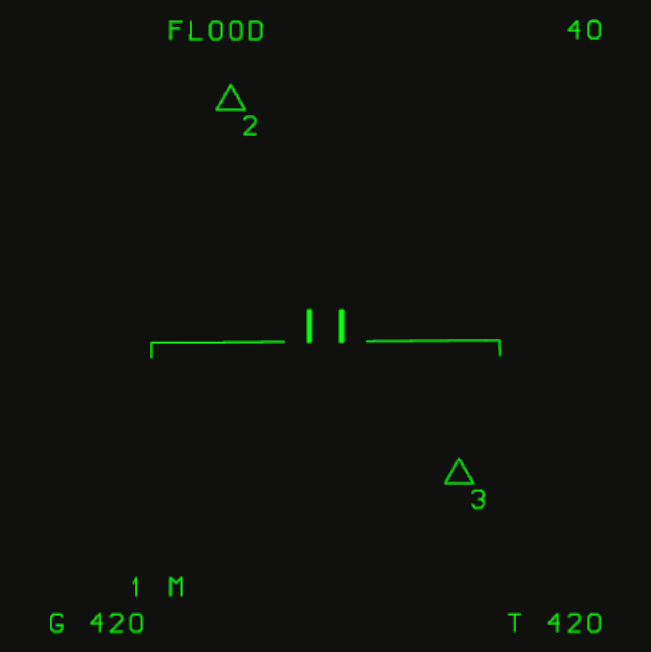
进入 Flood 模式后,VSD 显示如下:左上方出现 FLOOD 标识,距离网格不再显示,画面保留本地地平线参考、截获门和导航点等符号。
实用流程
- 以 LRS 建立远距态势。
- 根据目标高度调整天线俯仰。
- 多目标排序时使用 TWS。
- 需要稳定照射或近距精确锁定时使用 STT。
- 交汇后改用自动捕获模式。