F-15C HUD 操作
HUD 是 F-15C 最重要的飛行與武器顯示。它把姿態、導航、空速、高度、目標和武器資訊投射到飛行員正前方,讓飛行員在機動和交戰中減少低頭看儀表的時間。
章節索引:點選可跳轉到對應部分。
基本符號
許多 HUD 符號在不同模式中都會保留。
航向、空速、高度和迎角標尺上的三角指示符(caret)均用於指示對應參數的目前數值。
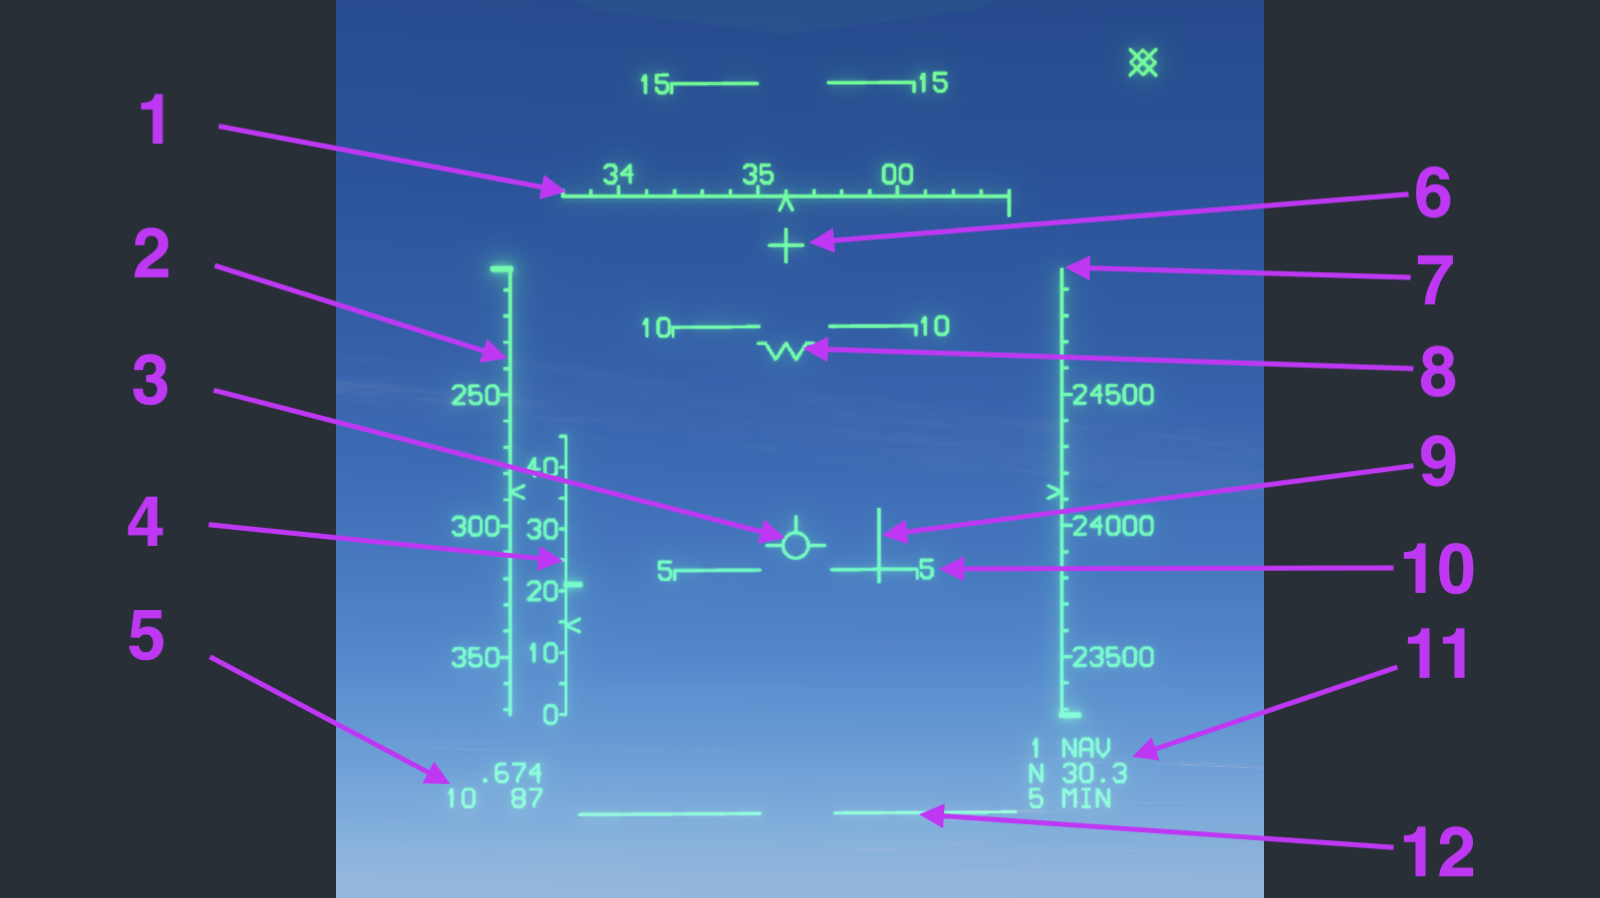
符號索引
點選編號可跳轉到對應的詳細說明。
詳細說明
1. 航向標尺
頂部水平標尺顯示磁航向。兩位數字代表十度,例如 35 表示 350°,00 表示 000°;三角指示符在標尺上指向飛機目前的航向數值。
標尺下方向下延伸的竪線表示所選導航點的方向。本例中,該標記位於目前航向的右側,因此需要右轉才能朝導航點飛行。
2. 空速標尺
左側垂直標尺顯示指示空速,單位為節。三角指示符在標尺上指向目前的指示空速數值。
3. 速度向量
圓形飛行路徑標記表示飛機實際運動方向。它與飛機基準符號的相對位置可以反映機頭姿態與飛行路徑的差異,包括風或側滑造成的偏移。
4. 迎角標尺
空速標尺內側的標尺以迎角單位(AoA units)顯示迎角。三角指示符在標尺上指向目前的迎角數值;機頭方向與飛行路徑之間的夾角增大時,迎角也會升高。
標尺上最粗的刻度代表在速迎角(on-speed AoA)。著陸時,應讓目前迎角的三角指示符對齊這一刻度,以保持正確的著陸迎角。
5. 馬赫數與過載讀數
上方數值是目前馬赫數。下方兩個數值分別為目前過載和最大允許過載;在這種緊湊顯示格式中,10 表示 1.0 G,87 表示 8.7 G。
F-15C 的最大允許過載為 9 G,但系統會根據目前馬赫數和掛載情況重新計算最大允許過載。因此,HUD 顯示的是目前條件下的允許值,並非始終為 9 G。
6. 機砲十字
固定十字與 M61 機砲軸線對準,並在主武器開關打開時顯示。計算式機砲模式會在這個固定參考之外增加獨立的瞄准解算符號。
7. 高度標尺
正常導航時,右側垂直標尺顯示以英尺為單位的氣壓高度,三角指示符在標尺上指向目前的高度數值。
8. 飛機基準符號
W 形符號是固定的飛機基準線參考。把它與速度向量比較,可以直觀看出迎角和飛行路徑偏移。
9. 坡度轉向指示符
該符號為飛向所選導航點提供轉向指令。通過坡度使速度向量向指示符靠攏,並在兩者逐漸重合時減小坡度。
10. 俯仰標尺
俯仰梯以 5° 為間隔顯示飛機俯仰姿態,並隨坡度旋轉。正俯仰刻線位於地平線上方,負俯仰刻線位於下方。
11. 導航資料
右下角資料區依次顯示所選航路點與導航模式、導航源/距離,以及預計到達時間。圖中 1 NAV、N 30.3 和 5 MIN 分別表示航路點 1、剩餘 30.3 海里,以及預計約五分鐘到達。
12. 地平線
地平線是 0° 俯仰參考。在外界地平線難以辨認時,它仍能提供姿態參考,並會隨俯仰變化相對飛機基準符號移動。
機砲模式
機砲 HUD 的瞄准顯示取決於是否有雷達測距資訊。以下三張圖分別說明無雷達鎖定時的瞄准參考、有 STT 鎖定時的 GDS 准星,以及開炮後的 BATR 彈著點提示。
無雷達鎖定機砲
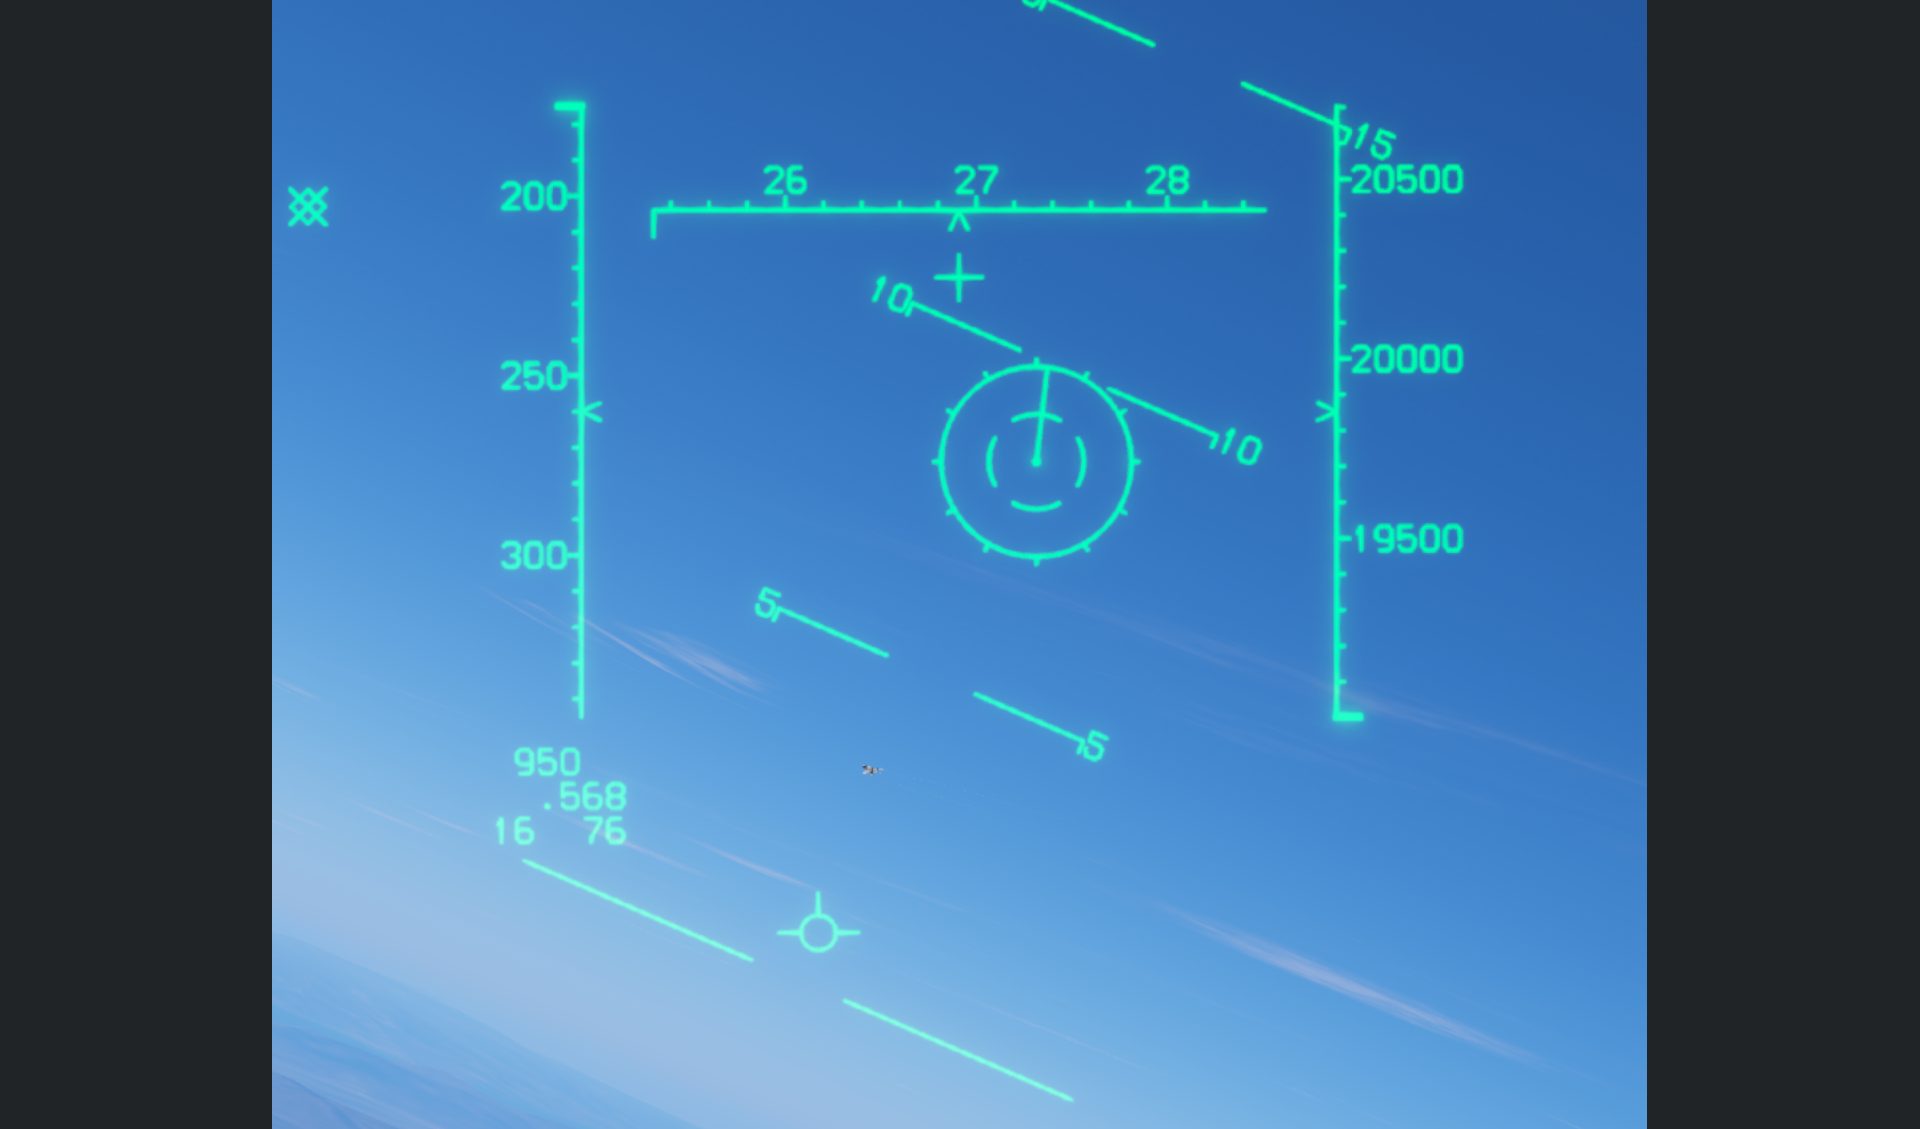
無雷達鎖定時,機砲瞄准點按固定 2000 英尺的距離計算,表示炮彈飛到該距離時的預計落點;此時並沒有雷達提供的實際目標距離。
F-15C 不像 F-16 或 F/A-18 那樣,在沒有雷達測距資訊時顯示機砲漏斗,而是使用這一固定計算距離的瞄准參考。
機砲指引瞄准(GDS)
選擇機砲後,只有雷達處於單目標追蹤(STT)狀態且目標在射程內,才顯示機砲指引瞄准(Gun Director Sight,GDS)准星。
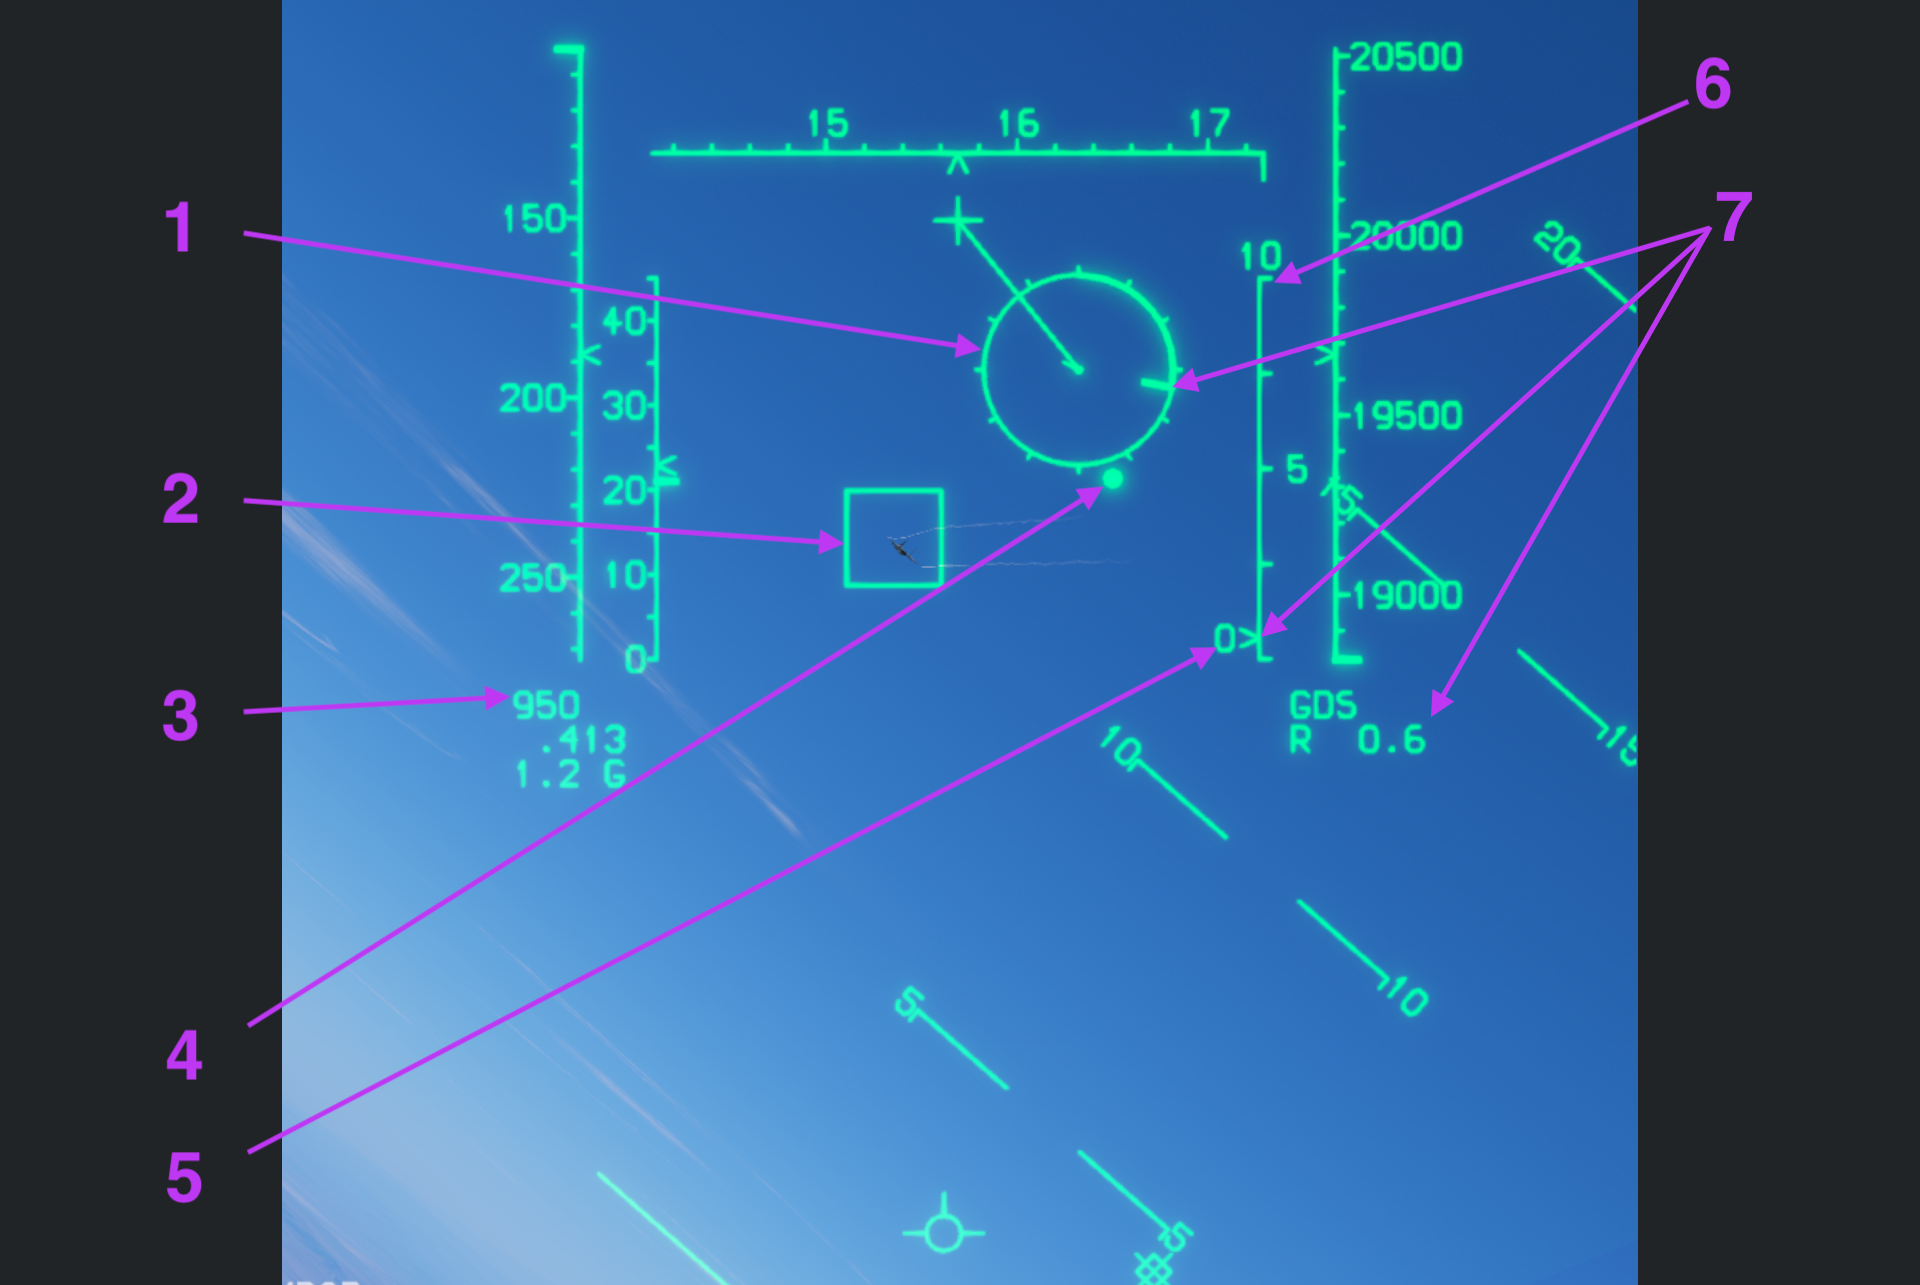
1. GDS 准星
准星圓周上的每個刻度代表 1000 英尺。中心的小圓點是機砲的計算瞄准點。
射擊時,可讓中心小圓點穩定壓住目標;也可以沿目標升力向量的方向,讓瞄准點掃過目標的同時開炮。GDS 提供的是預測瞄准解,命中還取決於炮彈飛行期間目標運動是否發生變化。
2. 目標指示框
目標指示框(Target Designator Box,TD Box)標出雷達鎖定目標的視線方向(Line of Sight,LOS)。它表示目標目前所在的方向,不是機砲的提前瞄准點。
3. 機砲彈藥餘量
顯示目前剩餘的機砲炮彈數量。圖中 950 表示剩餘 950 發。
4. 射程標記
圖中准星圓周附近的亮點是射程標記,用於輔助判斷機砲射程。該標記會隨目前條件變化,並非固定不變的距離參考。
5. 目標接近率
顯示本機與目標之間距離的變化率,單位為節。正值表示雙方距離正在縮小,負值表示距離正在增大。圖中讀數為 0。
6. 雷達測距標尺
HUD 右側的雷達測距標尺用於讀取目標距離。頂部的 10 表示目前標尺的最大刻度為 10 海里,中間的 5 表示 5 海里。
7. 目標斜距
編號 7 指向的三個位置都顯示本機到目標的斜距,即兩者之間的直線距離:
- 准星圓周上的距離標記:按每格 1000 英尺讀取,圖中估讀約為 3300 英尺。
- 雷達測距標尺上的指針:在以海里為單位的標尺上指示目標距離。
- 右下方的數字讀數:
R 0.6表示目標斜距為 0.6 海里。
讀圖時需區分准星上的英尺刻度與雷達標尺、數字讀數使用的海里單位。
BATR 彈著點提示
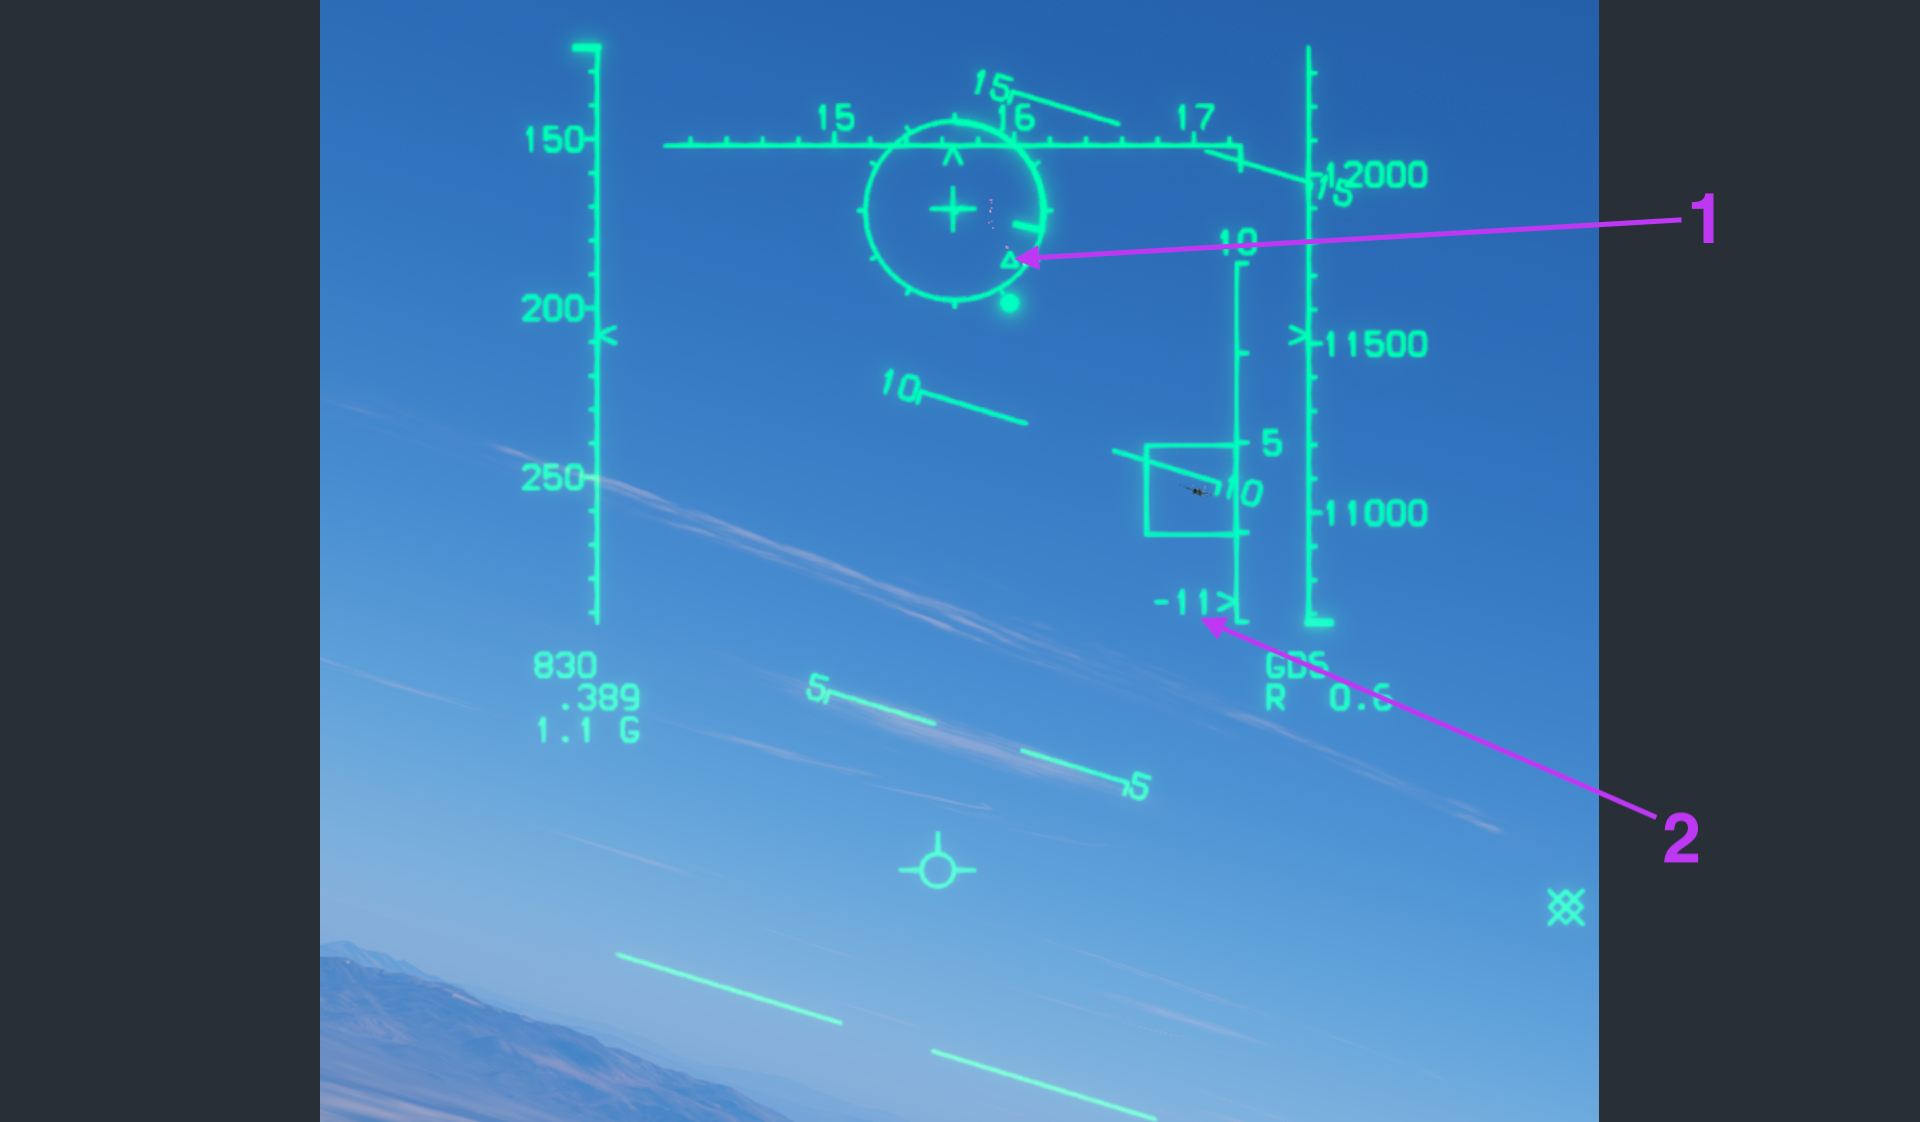
1. BATR 三角標記
BATR(Bullets at Target Range)表示炮彈到達目標距離時的位置。機砲發射後,當炮彈飛到目標的目前距離時,HUD 會用三角形標出相應的彈著位置。
GDS 准星是開炮時的預測瞄准參考:即使中心瞄准點壓住目標,只有目標在炮彈飛行期間的加速度沒有劇烈改變,才可能命中。BATR 則用於射後評估,顯示已經發射的炮彈到達目標距離時是否與目標重合。
如果 BATR 三角標記持續疊在目標上,可以據此判斷彈流正在命中目標;如果標記與目標分離,則說明炮彈在目標距離處從旁邊通過。
2. 負接近率
圖中的 -11 是目標接近率,單位為節。負號表示目標正在遠離本機,雙方距離以約 11 節的速率增大。
返回 BATR 索引 · 返回機砲索引 · 返回頂部
AIM-9 響尾蛇模式
以下按本遊戲的 HUD 顯示,依次說明尋標器狀態、雷達輔助發射提示,以及目標從射程外接近到最小射程以內時的變化。
判斷能否發射時,需要同時區分射程條件與尋標器鎖定狀態。ASE 放大或出現 IN RNG 並不等於尋標器已鎖定;還需確認尋標器指向目標,並聽到高頻鎖定音。
圖 1 · SM 與 Cage 模式
選擇近程飛彈(SM)後,HUD 顯示 AIM-9 的武器狀態和尋標器符號。尋標器默認處於 Cage(囚籠)模式,指向機頭附近。
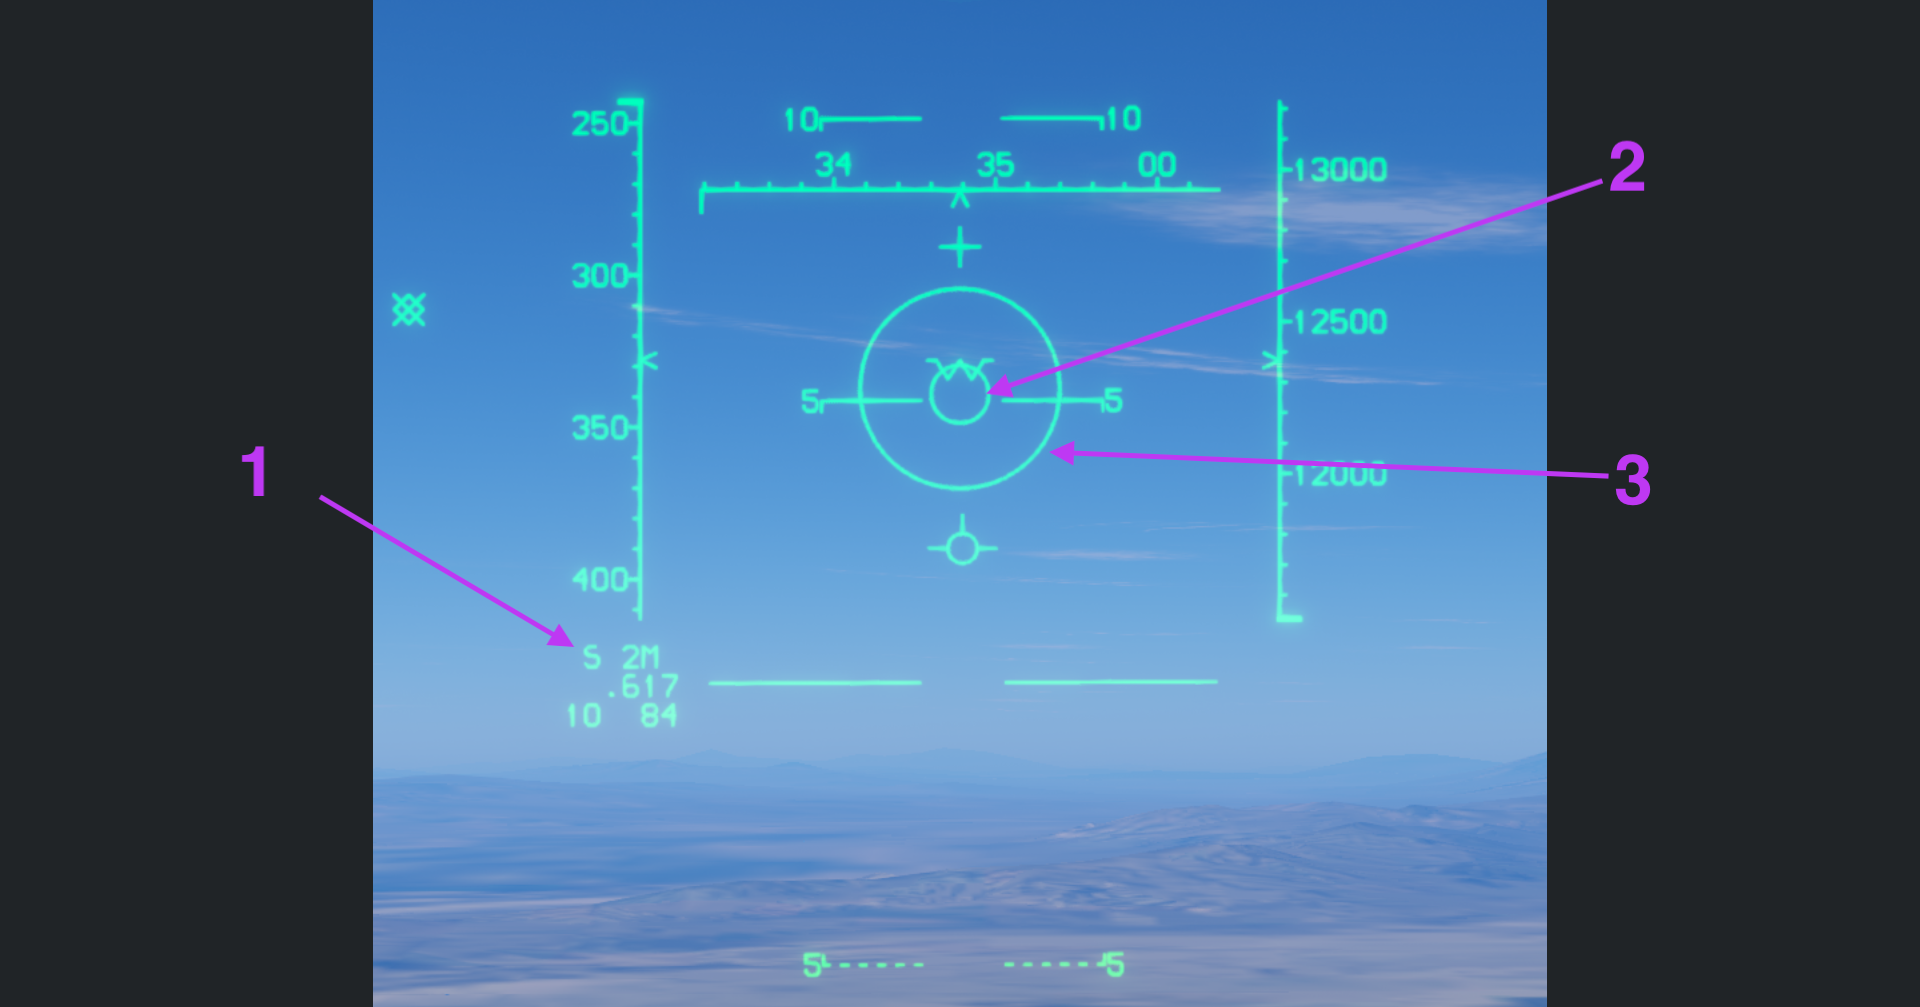
1. 武器狀態 S 2M
左下角的 S 2M 表示目前選擇的武器與餘量:
S:SM,即近程飛彈。2:剩餘 2 枚。M:目前型號為 AIM-9M。
2. 尋標器指向
小圓表示飛彈尋標器目前的指向。圖中尋標器仍處於 Cage 狀態,指向機頭附近,並沒有跟隨畫面中的目標。
3. 尋標器搜尋範圍(暫未實現)
外側大圓表示尋標器搜尋範圍。對應的搜尋功能目前暫未實現,不應把這個圓當作已經完成目標搜尋或鎖定的提示。
返回圖 1 索引 · 返回 AIM-9 索引 · 返回頂部
圖 2 · Uncage 模式
解除囚籠後,尋標器進入 Uncage(非囚籠)模式。圖中小圓已經離開機頭附近,正在追蹤目標。
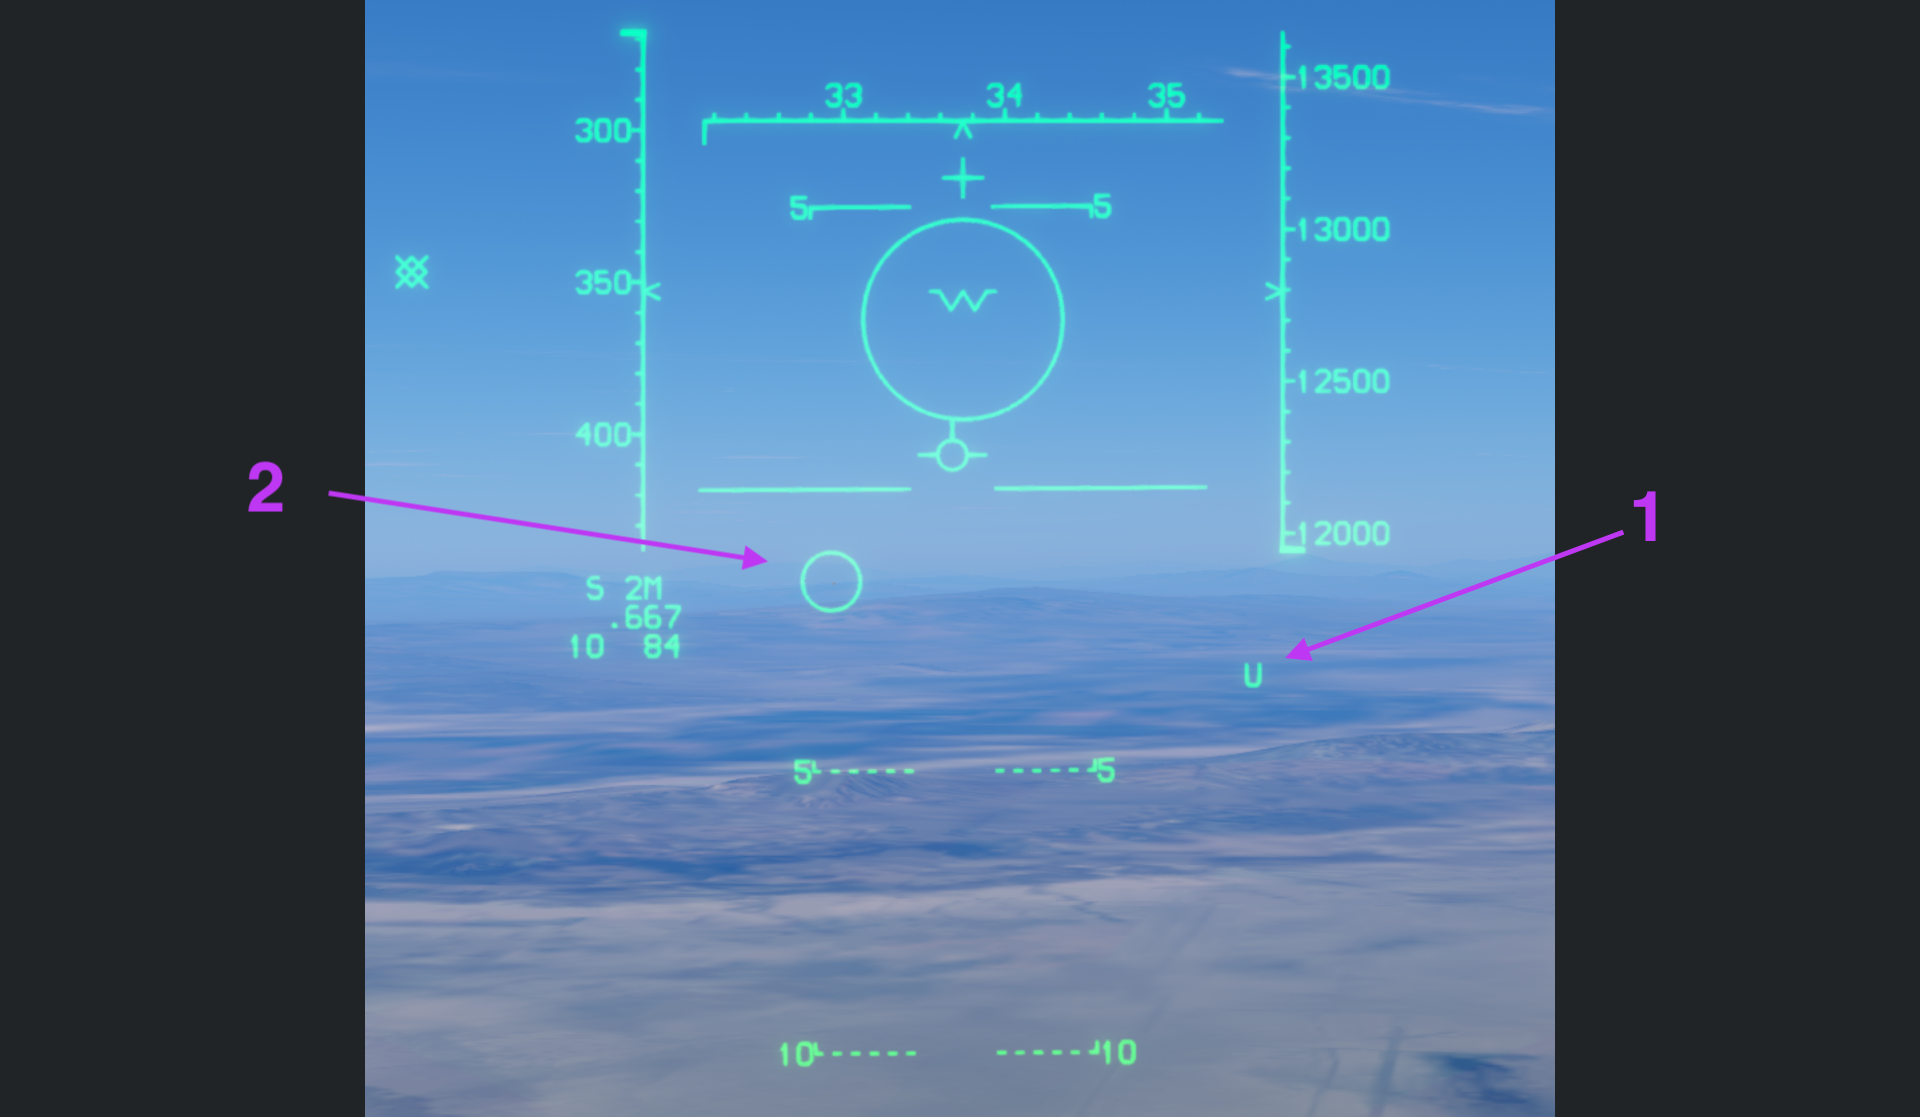
1. U:Uncage 狀態
右下方的 U 表示尋標器已解除囚籠。U 只說明尋標器的工作狀態,本身並不等於鎖定確認。
2. 追蹤目標的尋標器指向
小圓表示正在追蹤目標的尋標器視線方向。發射前,應確認它指向預期目標,並聽到耳機中的高頻鎖定音。
返回圖 2 索引 · 返回 AIM-9 索引 · 返回頂部
圖 3 · PDT 與動態發射區(DLZ)
雷達獲得主要指定目標(Primary Designated Target,PDT)後,系統可根據目標資訊計算飛彈的動態發射區(Dynamic Launch Zone,DLZ),並顯示 ASE、轉向點、目標框和射程標記。圖中目標仍在最大射程之外。
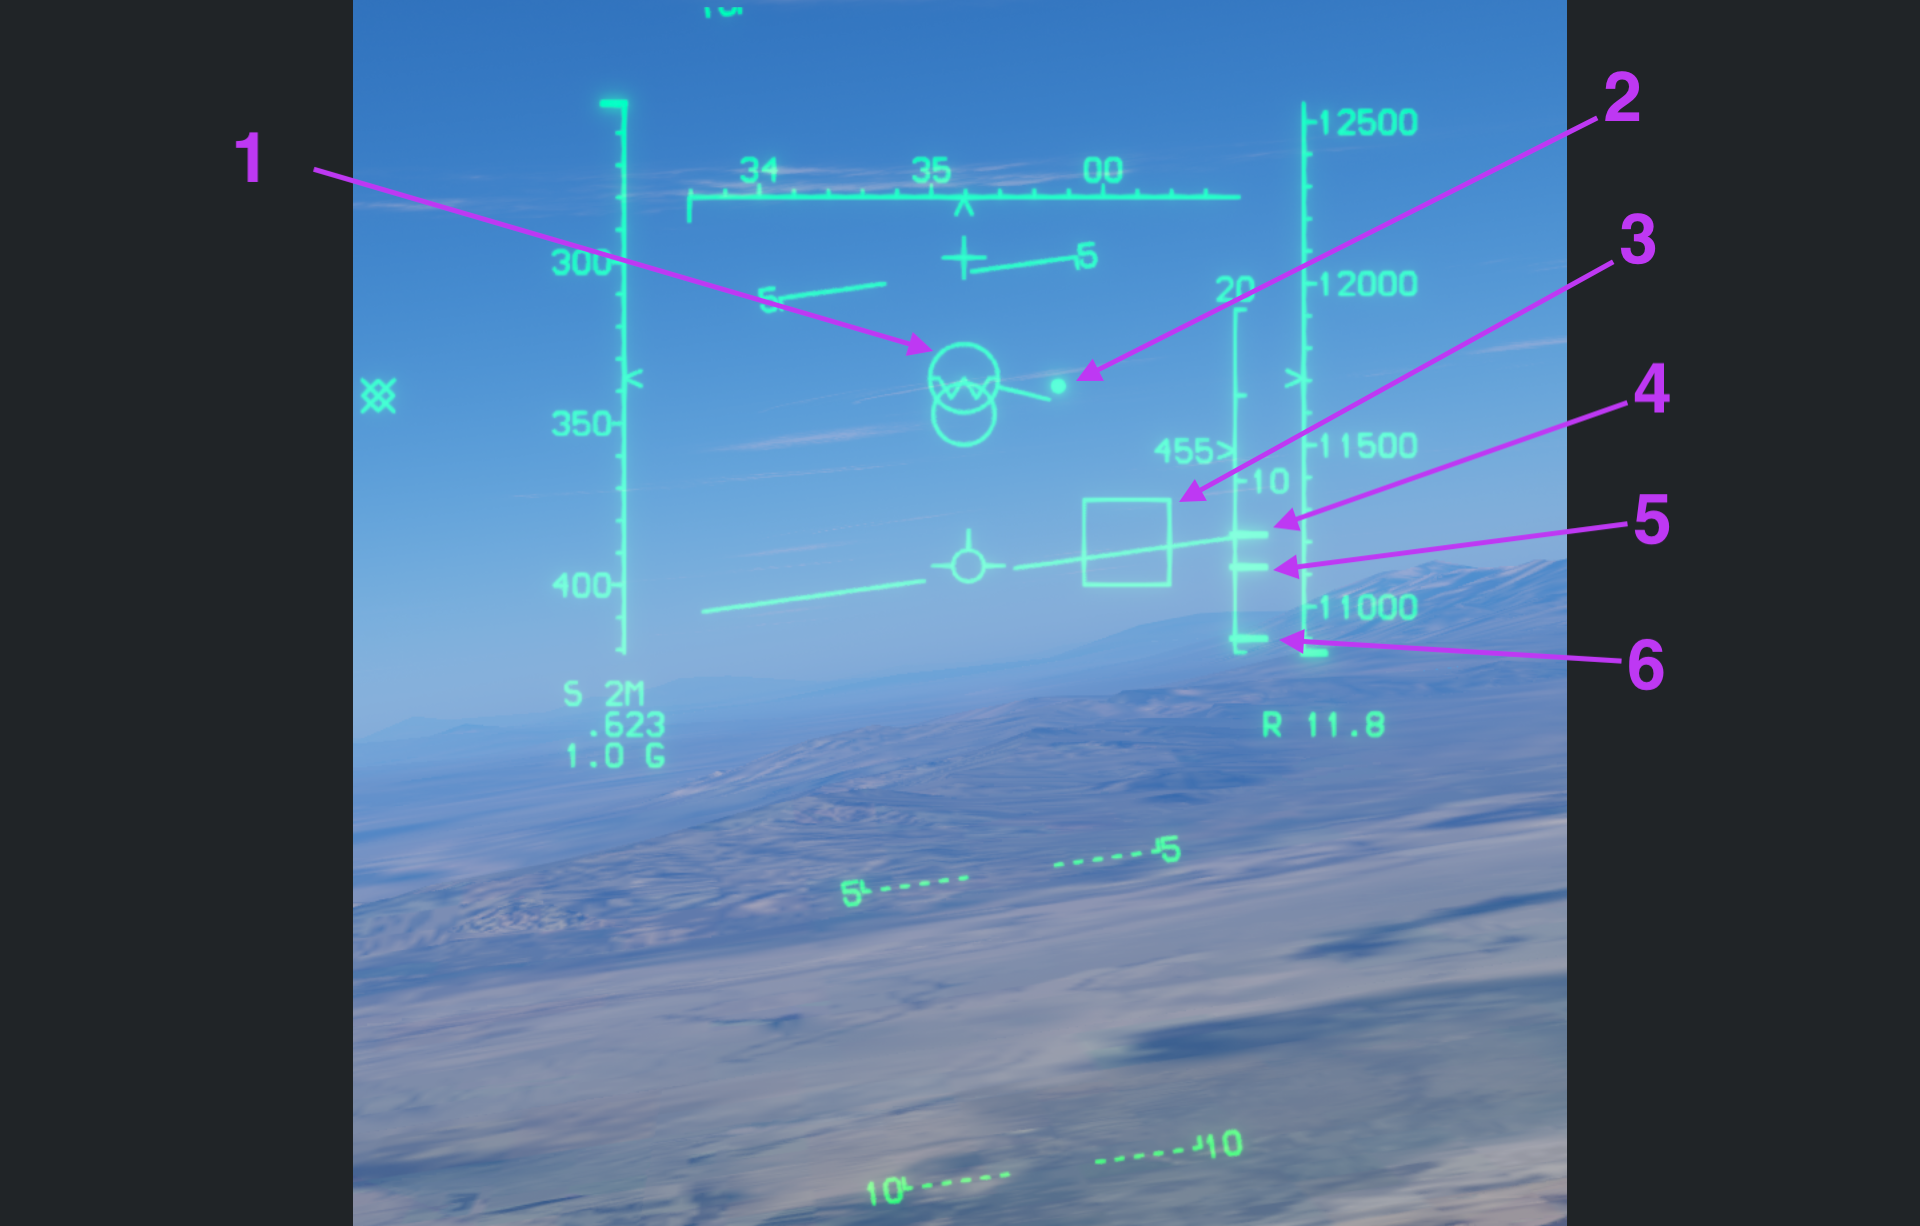
1. ASE 與目標速度向量
ASE(Allowable Steering Error)是允許轉向誤差圓。目標位於最大射程之外時,ASE 處於縮小狀態。
從 ASE 圓周伸出的直線表示目標的速度向量,按俯視視角表達目標運動方向,不是目標在 HUD 畫面中上下移動的軌跡。
2. 轉向點
亮點是轉向點。操縱飛機,用 ASE 圓套住轉向點,有助於讓飛彈在發射後以較少的轉彎追蹤目標,從而節省能量、改善命中條件。
轉向點提供的是發射方向參考,不是尋標器鎖定標記;圖中仍在最大射程外,不能僅因轉向點進入 ASE 就發射。
3. 目標指示框(TD Box)
TD Box 標出雷達 PDT 的視線方向(LOS)。它表示雷達指定目標的位置,不代表 AIM-9 紅外尋標器已經鎖定該目標。
4. RMax:最大射程
DLZ 上方的標記表示目前條件下計算出的最大射程。目標在 RMax 之外時,尚未進入計算發射範圍。
5. RTR:不可逃逸射程
RTR(Range Turn and Run)表示按目標轉向並逃離的情況估算的射程,通常稱為不可逃逸射程。目標進入 RTR 後,發射條件更有利,但並不意味著必然命中。
6. RMin:最小射程
DLZ 下方的標記表示最小射程。目標距離小於 RMin 時,不應發射飛彈;此時的 HUD 提示見圖 7。
返回圖 3 索引 · 返回 AIM-9 索引 · 返回頂部
圖 4 · 進入射程,但尋標器仍處於 Cage
目標進入最大射程以內後,ASE 放大,HUD 出現 IN RNG。這表示射程條件已允許飛彈有機會命中,但不代表紅外尋標器已經鎖定目標。
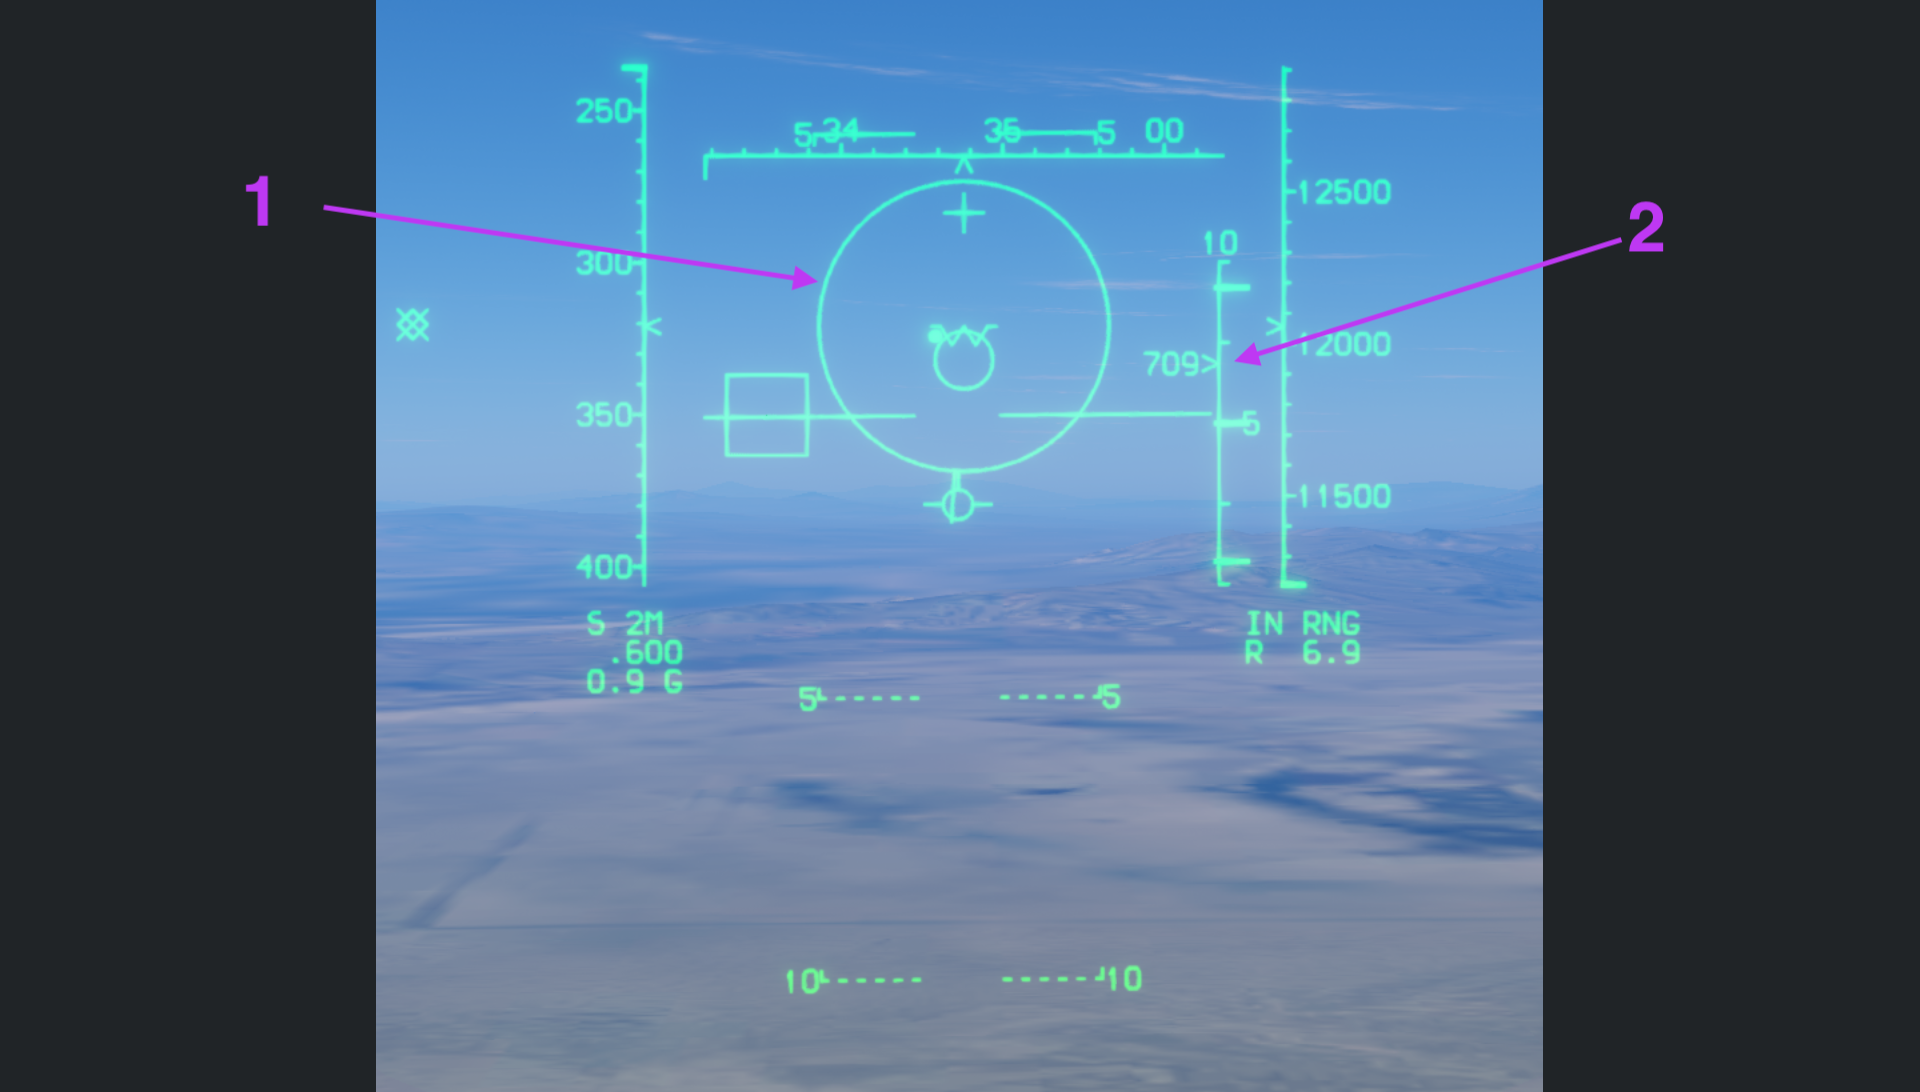
1. 放大的 ASE
圖中 ASE 已放大,但尋標器小圓仍停在機頭附近,未指向左側 TD Box 中的目標。因此,這個狀態下仍不應發射。
必須讓尋標器指向目標,並確認耳機中出現高頻鎖定音,再結合射程條件判斷是否發射。僅有放大的 ASE 或 IN RNG 提示還不夠。
2. 目標接近率與距離指針
編號 2 指向雷達距離指針及其旁邊的接近率讀數。709 的單位為節,正值表示本機與目標之間的距離正在縮小;它不是尋標器鎖定提示。
返回圖 4 索引 · 返回 AIM-9 索引 · 返回頂部
圖 5 · Uncage 後隨動到 PDT
已有雷達 PDT 時,解除尋標器囚籠,尋標器會隨動(slave)到該目標的視線方向(LOS)。
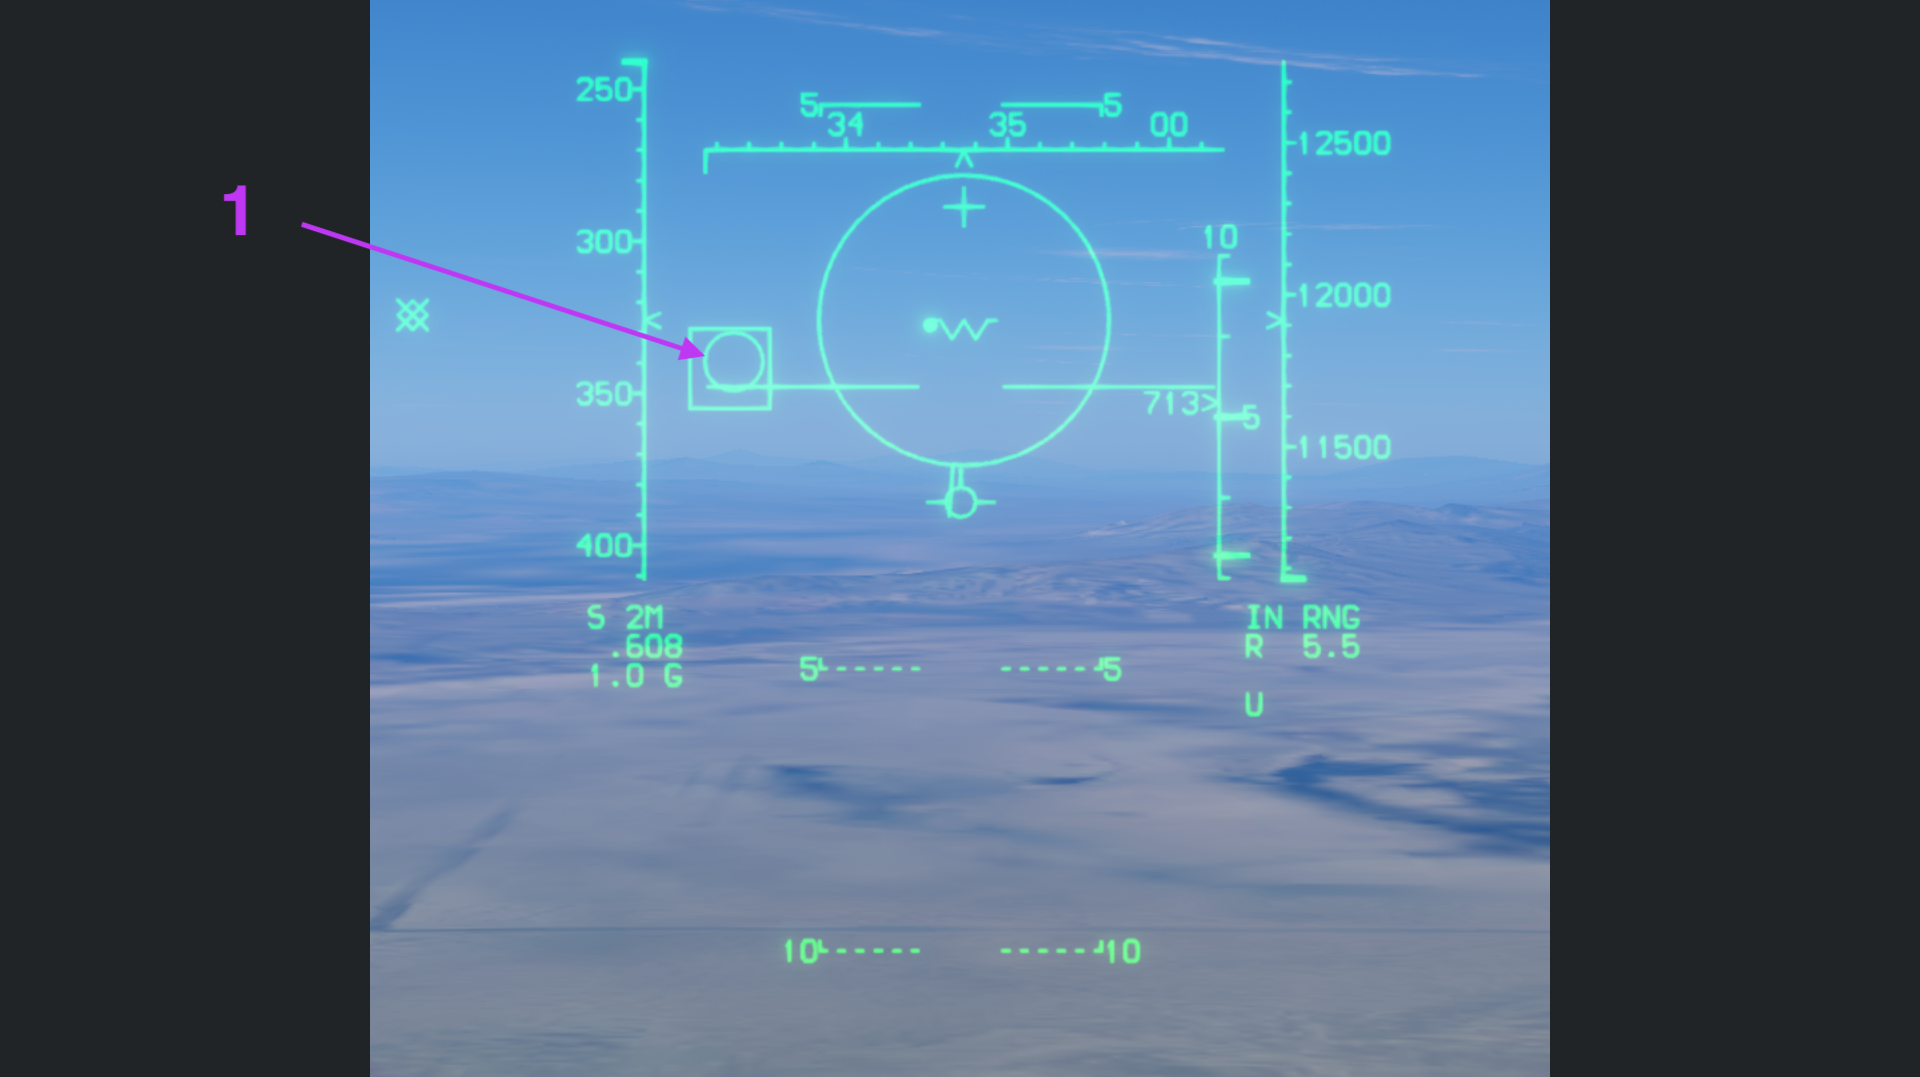
1. 隨動到目標 LOS 的尋標器
圖中尋標器小圓與目標框重合,右下方顯示 U。雷達在這裡提供目標方向,使尋標器轉向目標。
隨動到目標方向不等於已經完成紅外鎖定。仍需聽到尋標器的高頻鎖定音,並滿足射程條件後,才可發射。
返回圖 5 索引 · 返回 AIM-9 索引 · 返回頂部
圖 6 · 進入 RTR 與近距射程環
目標進入 RTR 後,TD Box 下方出現三角提示,ASE 會閃爍。這些提示表示目前具備很好的發射條件;仍需保持尋標器鎖定,並注意 RMin 限制。
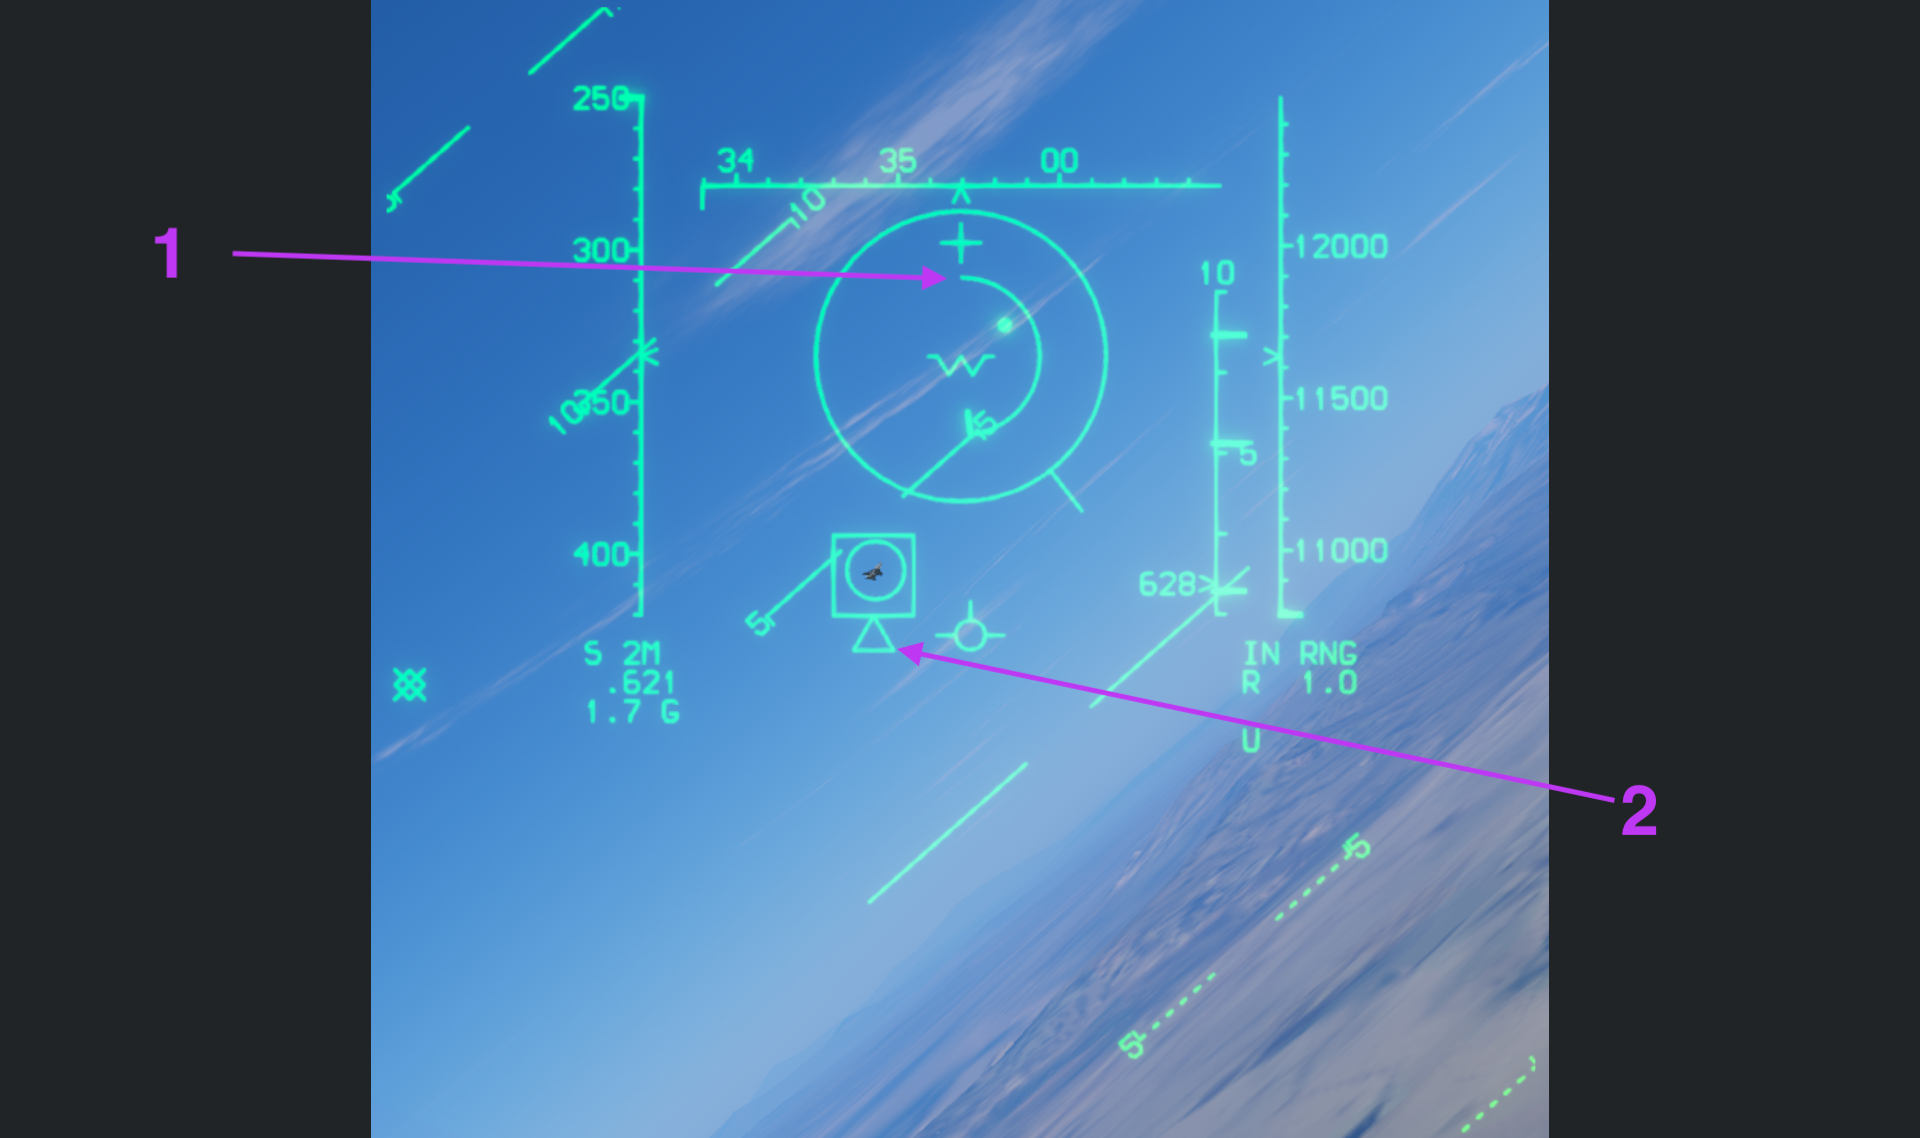
1. 近距射程環
目標距離進入 12000 英尺以內時,HUD 還會顯示一個圓形射程環,用於讀取近距離目標斜距。它與外側的 ASE 圓作用不同。
圖中的內側射程弧約為半圈,表示目標距離剛進入約 6000 英尺;右下方同時顯示 R 1.0。
2. TD Box 下方的三角提示
目標框下方的三角形表示目標已進入 RTR,並與閃爍的 ASE 一起提示有利的發射條件。靜態截圖無法表現 ASE 的閃爍效果。
返回圖 6 索引 · 返回 AIM-9 索引 · 返回頂部
圖 7 · 小於最小射程:Break X
目標進入最小射程以內後,ASE 消失,取而代之的是閃爍的 Break X 提示。
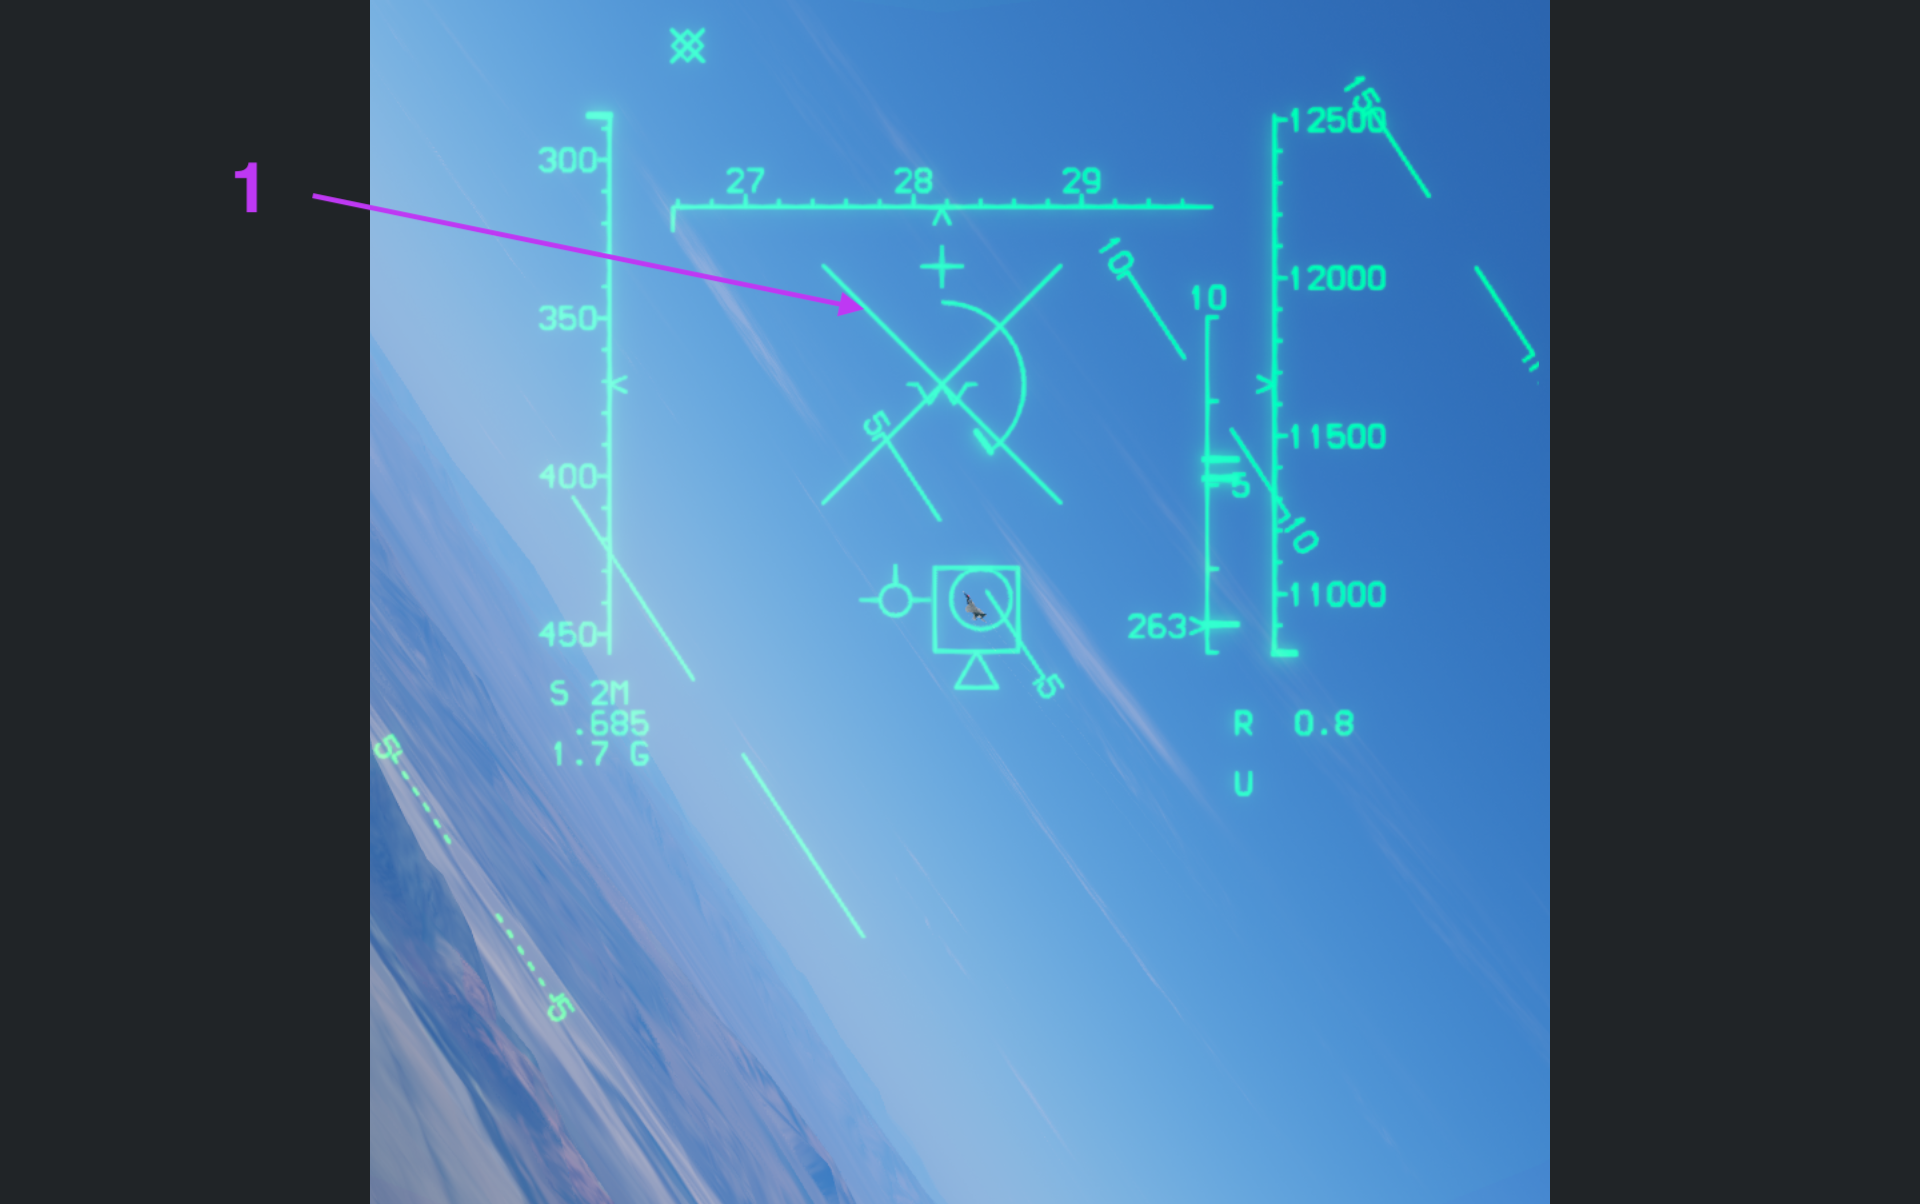
1. Break X:距離過近
圖中的大 X 是脫離提示(Break X),表示此時不應發射。距離過近時,飛彈可能來不及加速到有效速度;爆炸產生的碎片也可能波及本機的飛行路徑。
即使尋標器仍指向目標,或 TD Box 下方仍有三角提示,也不能忽略最小射程警告。應先拉開距離,再重新判斷發射條件。
返回圖 7 索引 · 返回 AIM-9 索引 · 返回頂部
機砲合成模式
選中 SM(近程飛彈)時,操作 Coolie Up(Coolie 開關向上) 可進入機砲合成模式。在保留 SM 飛彈選擇的同時,也可以選擇使用機砲,HUD 會合成顯示飛彈與機砲相關符號。
圖 1 · 正常 HUD 顯示
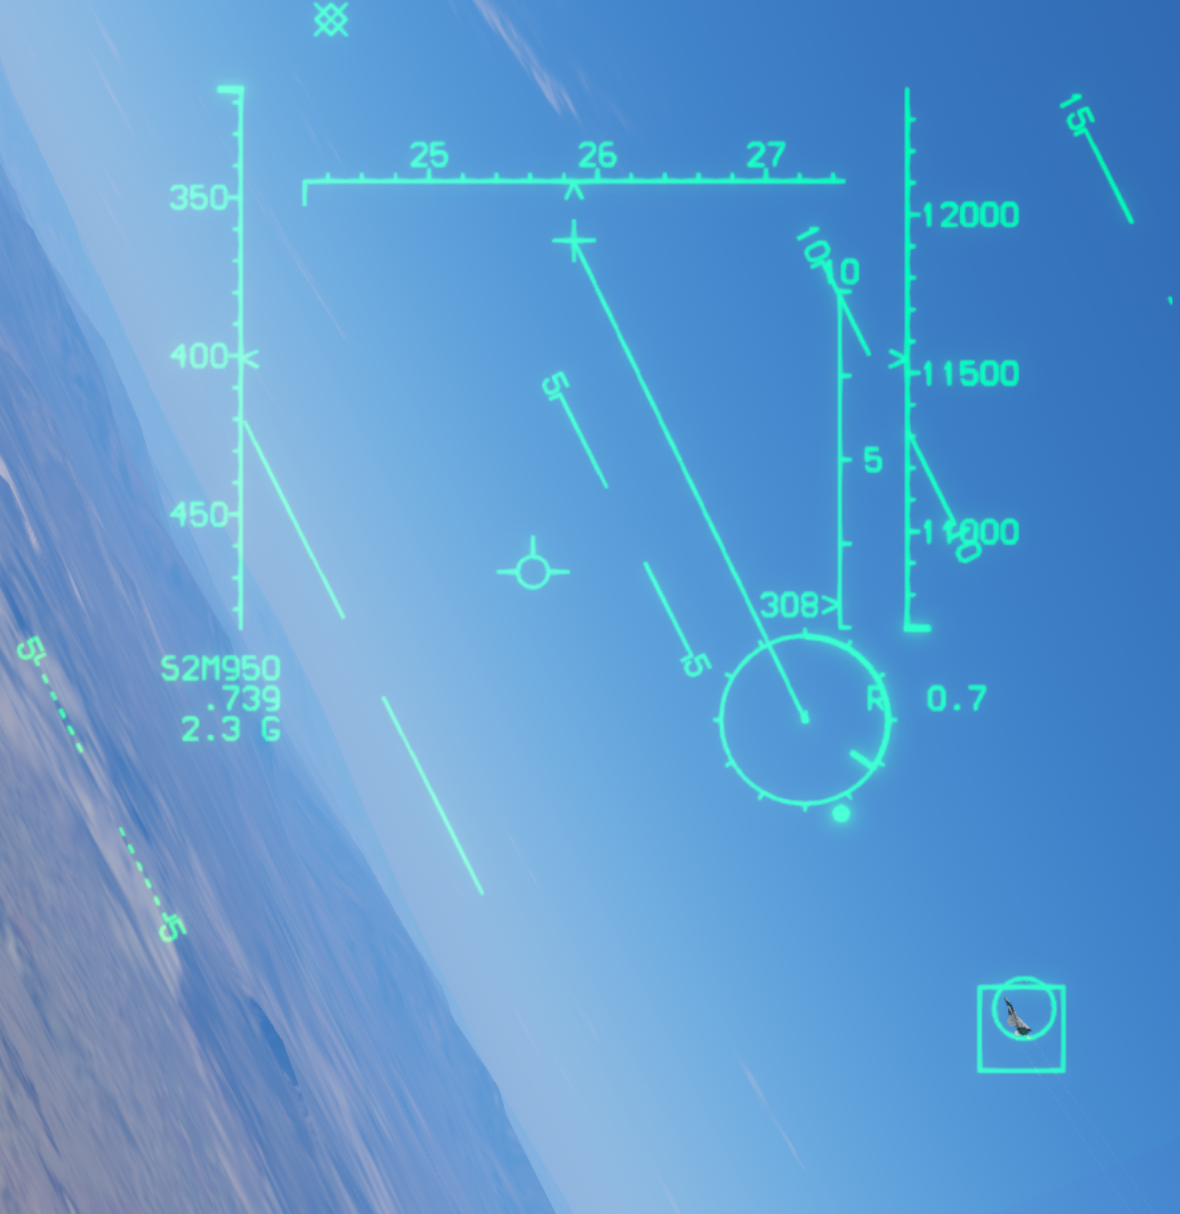
圖中同時顯示機砲 GDS 准星、目標指示框和飛彈尋標器指向。左下方的 S2M950 合併顯示了 SM 飛彈狀態與機砲余彈:S2M 表示 2 枚 AIM-9M,950 表示機砲剩餘 950 發炮彈。
機砲准星的讀法與使用方式可參考機砲 GDS 說明,尋標器小圓的讀法可參考SM 尋標器指向。
返回機砲合成模式索引 · 返回 AIM-9 索引 · 返回頂部
圖 2 · HUD REJ 顯示
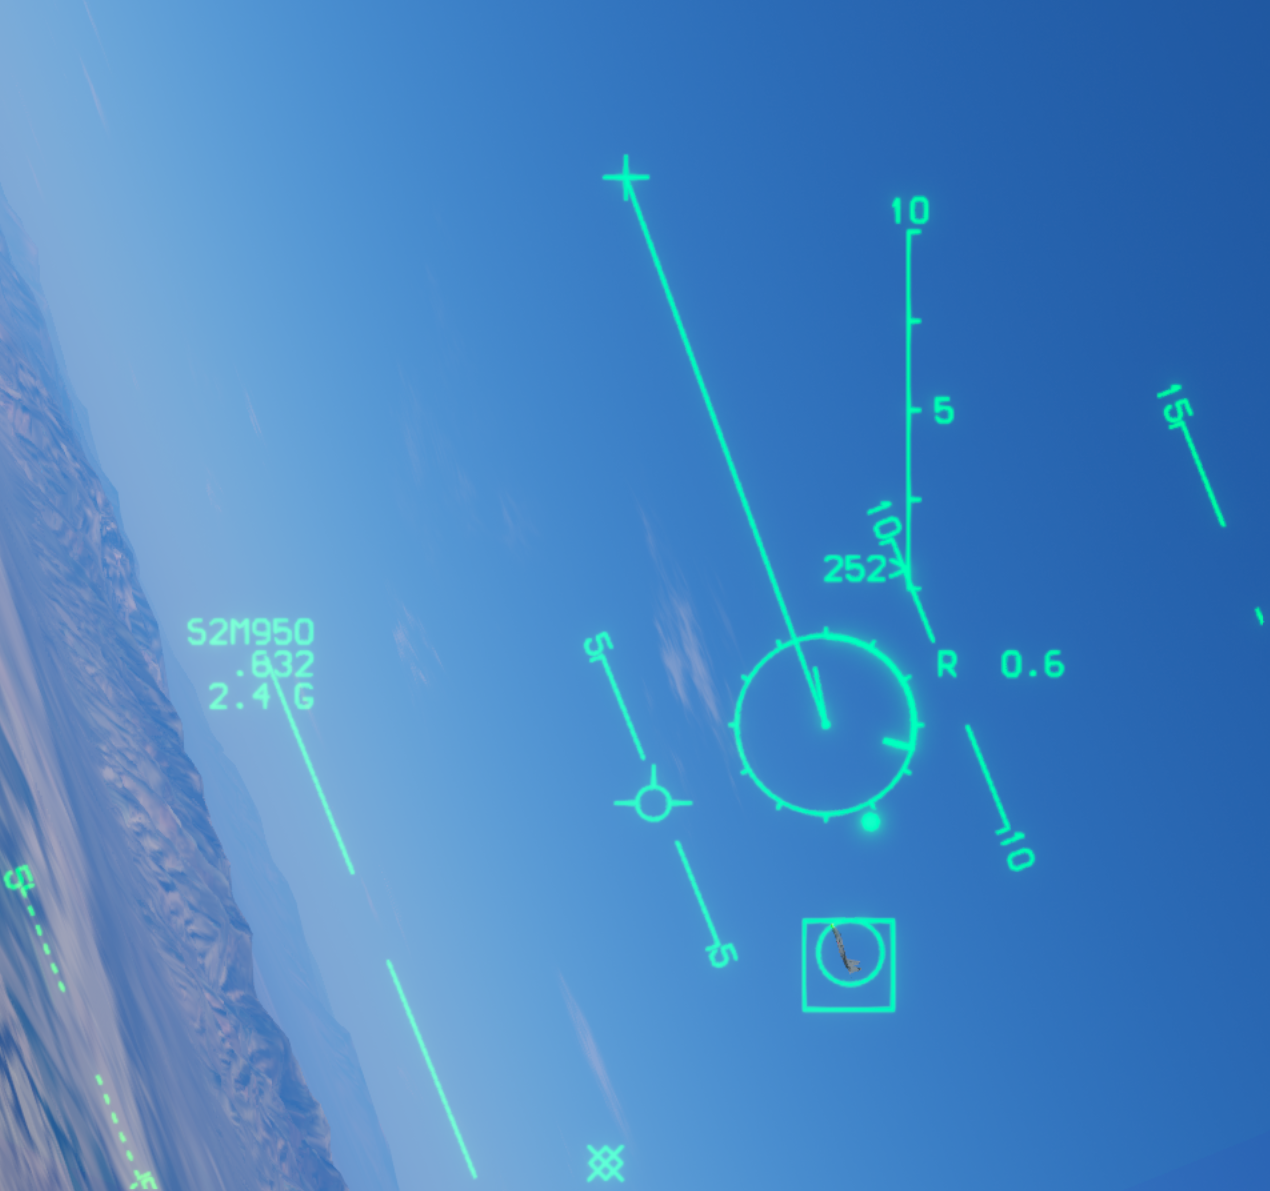
圖 2 是同一機砲合成模式在 HUD REJ 下的顯示。航向、空速和高度三個標尺被隱藏,以減少畫面遮擋;機砲准星、尋標器指向、目標框和雷達測距標尺仍保留。
這裡改變的是 HUD 的顯示簡化程度,並沒有退出機砲合成模式。右側仍可見的 0–10 標尺是雷達測距標尺,不是高度標尺。
返回機砲合成模式索引 · 返回 AIM-9 索引 · 返回頂部
AIM-7 麻雀模式
AIM-7 的大部分 HUD 符號與 AIM-9M 的介紹相同,包括 ASE 圓、轉向點、目標指示框(TD Box)、動態發射區(DLZ)和目標距離讀數。本節重點說明 AIM-7 的不同之處。
在本遊戲中,AIM-7 必須在雷達 STT(Single Target Track,單目標追蹤)模式下發射。 AIM-7 使用半主動雷達制導,發射後仍需由本機雷達持續照射目標,直到飛彈命中。不能套用 AIM-9 的尋標器 Cage / Uncage 和紅外鎖定音判斷方式。
圖 1 · 選擇 AIM-7 與 12° 照射圓
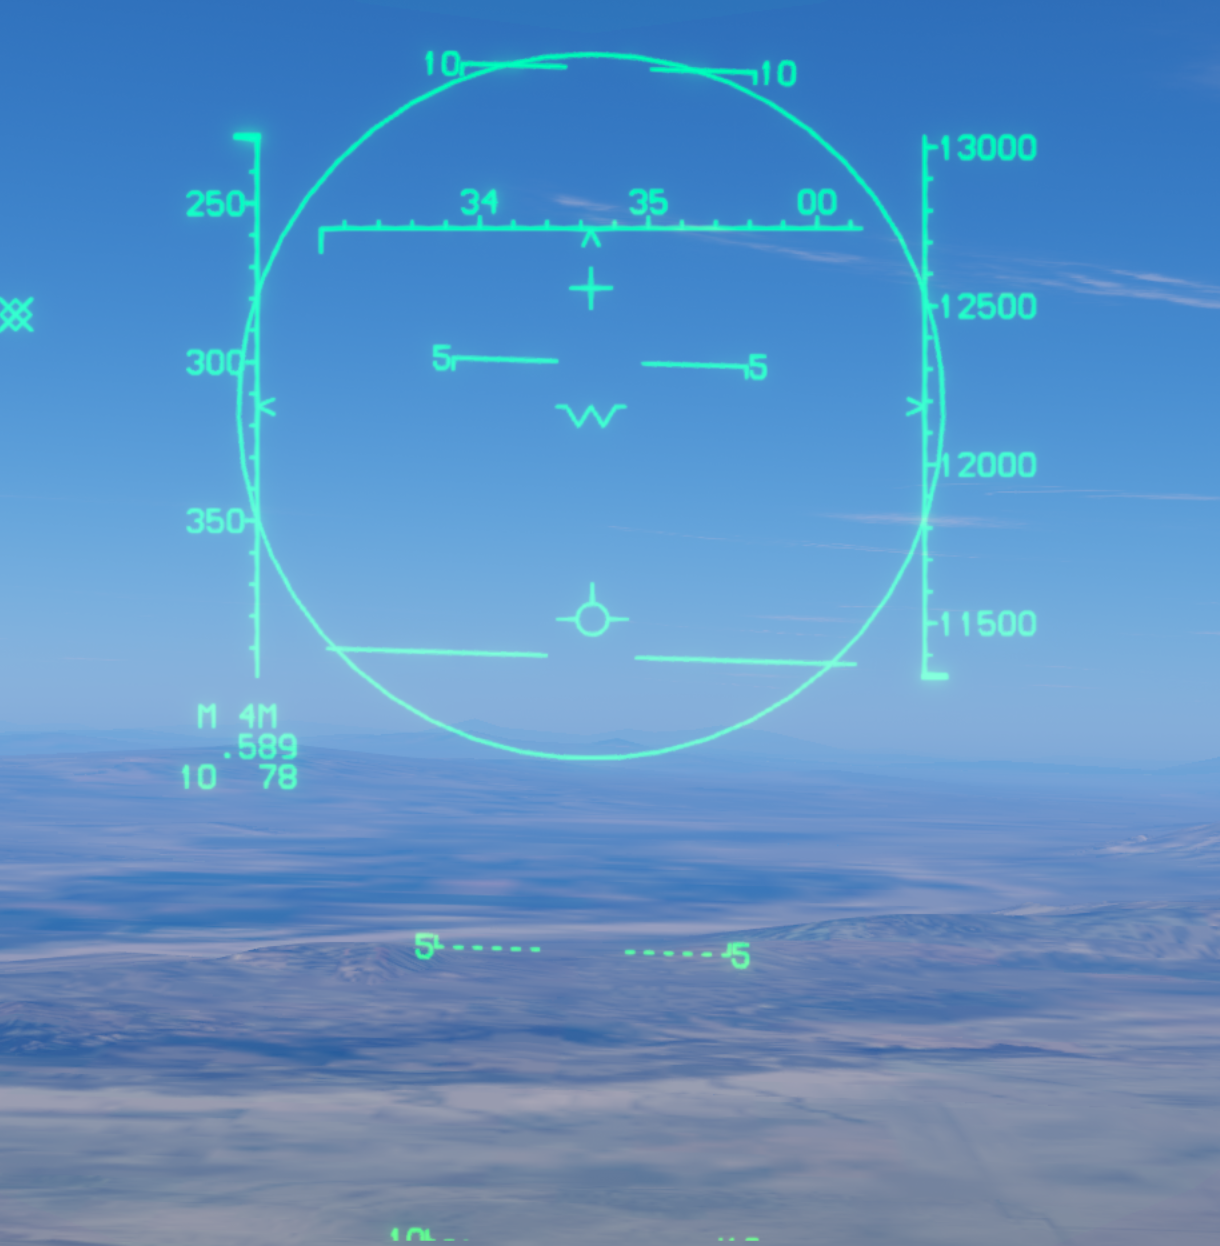
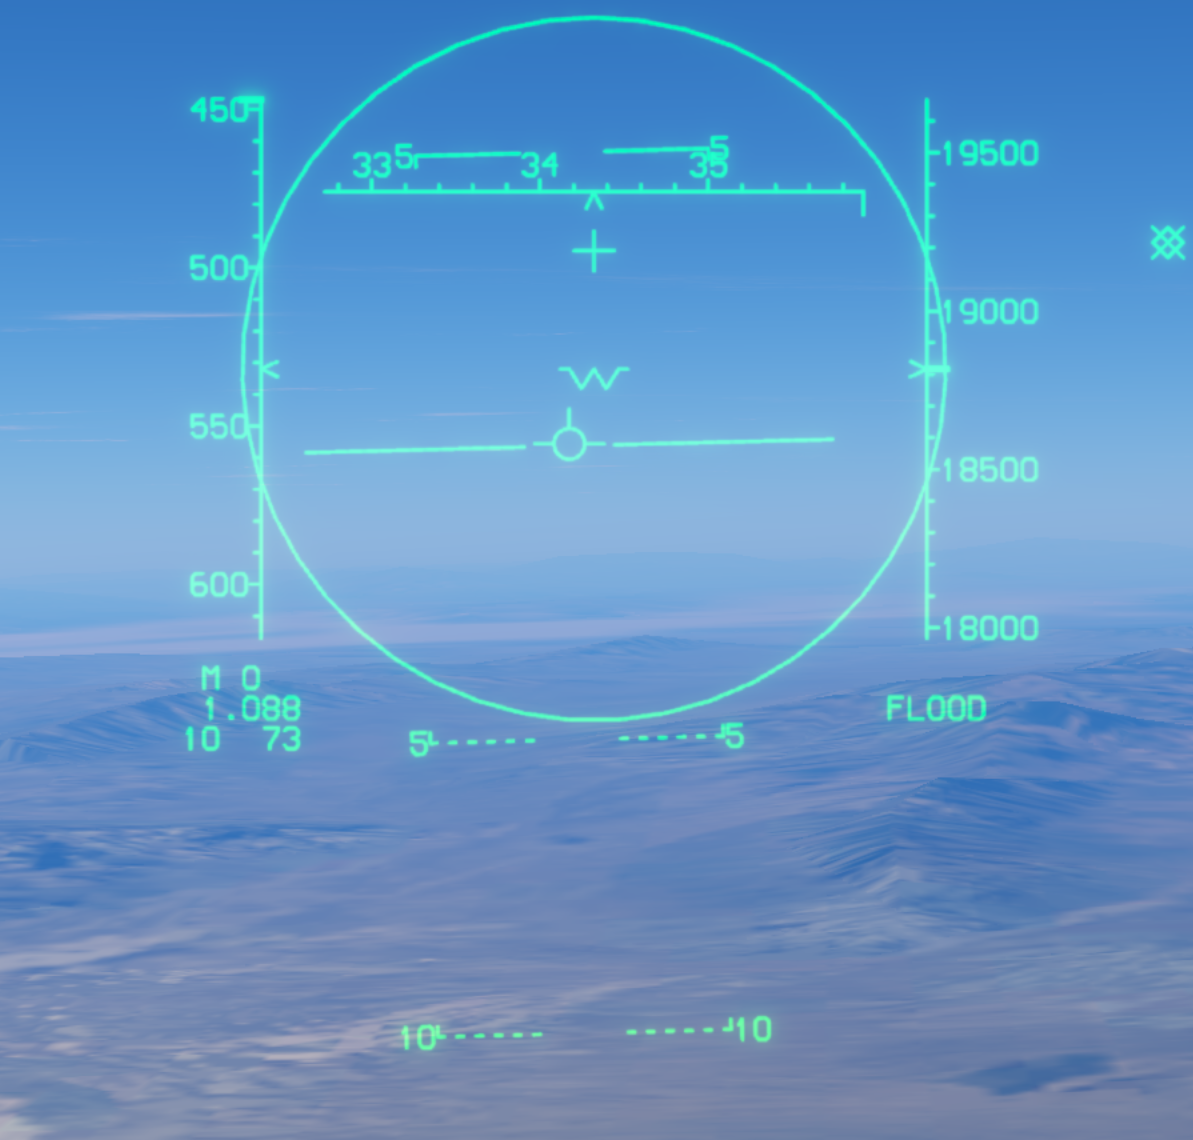
選擇 MR(中程飛彈)並選中 AIM-7 後,HUD 會顯示一個 12° 圓環,代表雷達在 FLOOD 模式下的雷達波照射區域。在 FLOOD 模式下,需要用這個圓環套住目標。
這個大圓不是 ASE 圓,也不是 AIM-9 的尋標器搜尋範圍。選擇 AIM-7 時就會出現該參考圓,因此,看到圓環並不代表雷達已經進入 FLOOD 模式;實際 FLOOD 狀態見圖 4。
圖 2 · STT 與發射提示
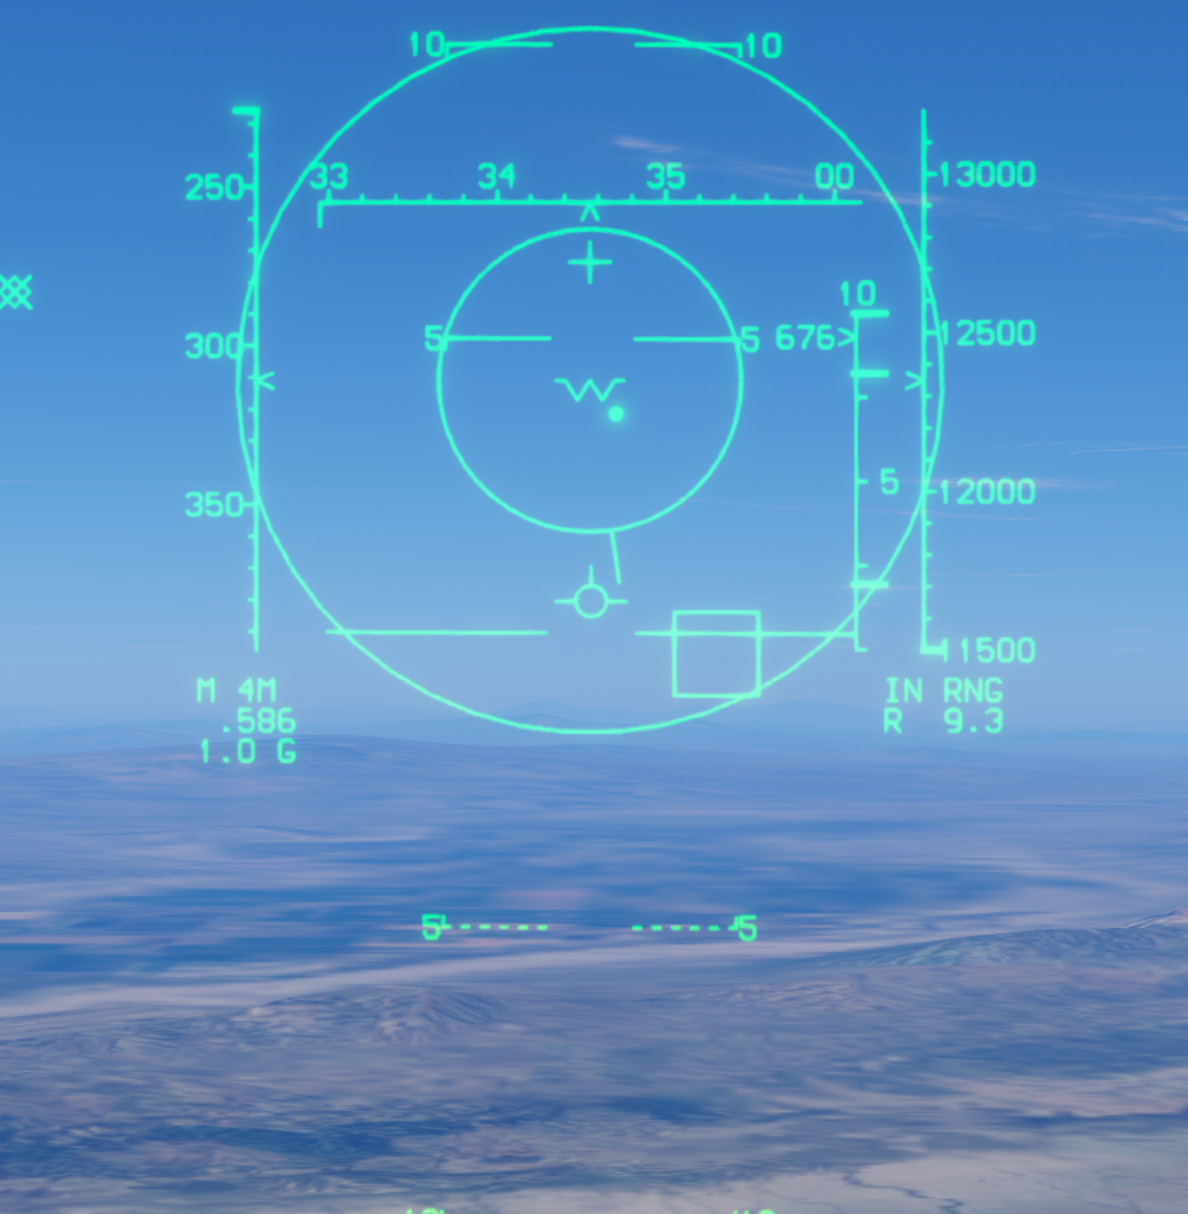
雷達進入 STT 並追蹤目標後,HUD 顯示與 AIM-9 類似的射程和轉向提示。圖中外側大圓仍是 FLOOD 照射參考,內側較小的圓才是 ASE 圓,亮點是轉向點。
- ASE 圓與目標速度向量:讀法參考 AIM-9M。ASE 上伸出的直線按俯視視角表示目標速度向量。
- 轉向點:用 ASE 圓套住轉向點,以減少飛彈發射後的轉彎,節省飛彈能量。
- TD Box:表示雷達追蹤目標的視線方向。
- DLZ 射程標記:RMax、RTR 和 RMin 的讀法與 AIM-9 部分相同,應讀取目前 AIM-7 的計算值。
圖中 ASE 已放大,顯示 IN RNG,R 9.3 表示目標斜距為 9.3 海里。這些符號用於判斷射程和轉向條件;發射時仍必須保持雷達處於 STT 模式,發射後繼續保持追蹤和照射。
圖 3 · 進入 RTR
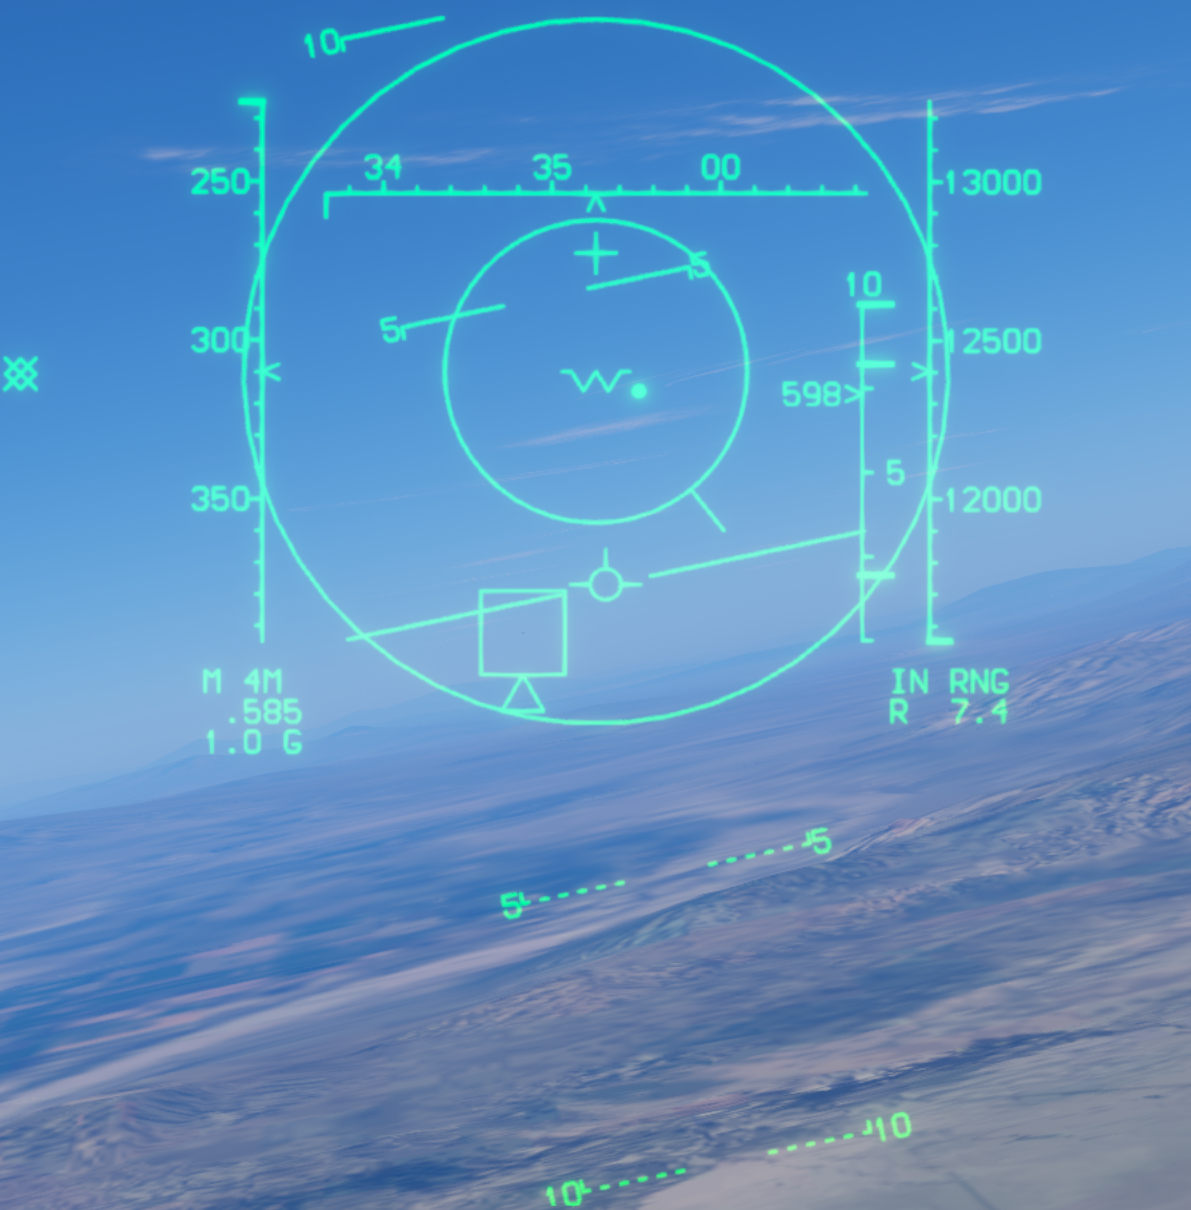
圖中目標框下方出現三角提示,目標距離為 R 7.4,即 7.4 海里。進入 RTR 後的三角提示和 ASE 閃爍含義可參考 AIM-9 的 RTR 說明:它們表示目前發射條件更有利,並不保證必然命中。靜態圖片無法展示閃爍效果。
與 AIM-9 相比,這裡最重要的區別仍是制導支持:AIM-7 必須在 STT 下發射,且不能在發射後停止雷達照射。即使目標已經進入 RTR,也不意味著飛彈可以自主制導。
圖 4 · FLOOD 照射模式
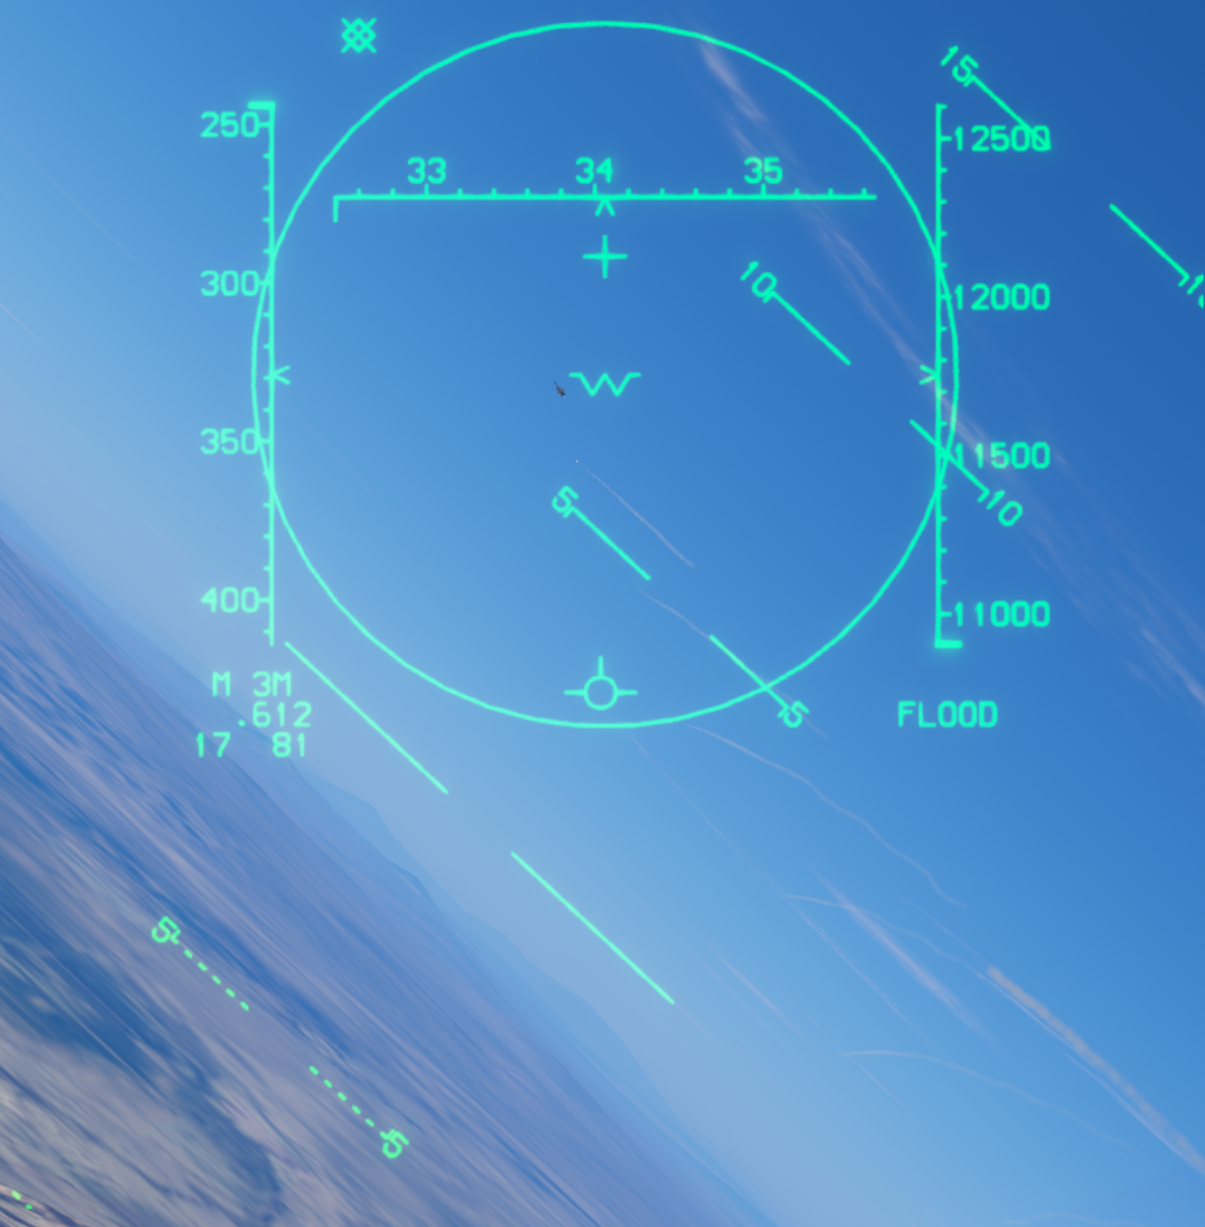
最後一張圖顯示實際的 FLOOD 模式,HUD 右下方有 FLOOD 提示。此時應操縱飛機,讓目標持續保持在 12° 圓環內,使雷達波照射目標,為 AIM-7 提供目標反射的制導回波。
如果 AIM-7 已在 STT 下發射,但飛彈飛行途中 STT 鎖定丟失,可以切換到 FLOOD 繼續提供照射支持。這裡的 FLOOD 用於說明發射後的丟鎖支持,不改變本遊戲中 AIM-7 必須在 STT 下發射的要求。
FLOOD 不會自動建立 STT 追蹤,也不會讓 AIM-7 變成自主制導飛彈。操作方式還可參考自動鎖定模式中的 FLOOD 說明。
AIM-120 AMRAAM 模式
AMRAAM 的 ASE、轉向點、TD Box 和 DLZ 讀法與前面的 AIM-9 和 AIM-7 大致相同。本節說明本遊戲中 AIM-120 的目視發射方式,以及進入 RTR 後不同的目標框提示。
圖 1 · 無 PDT 時的目視發射
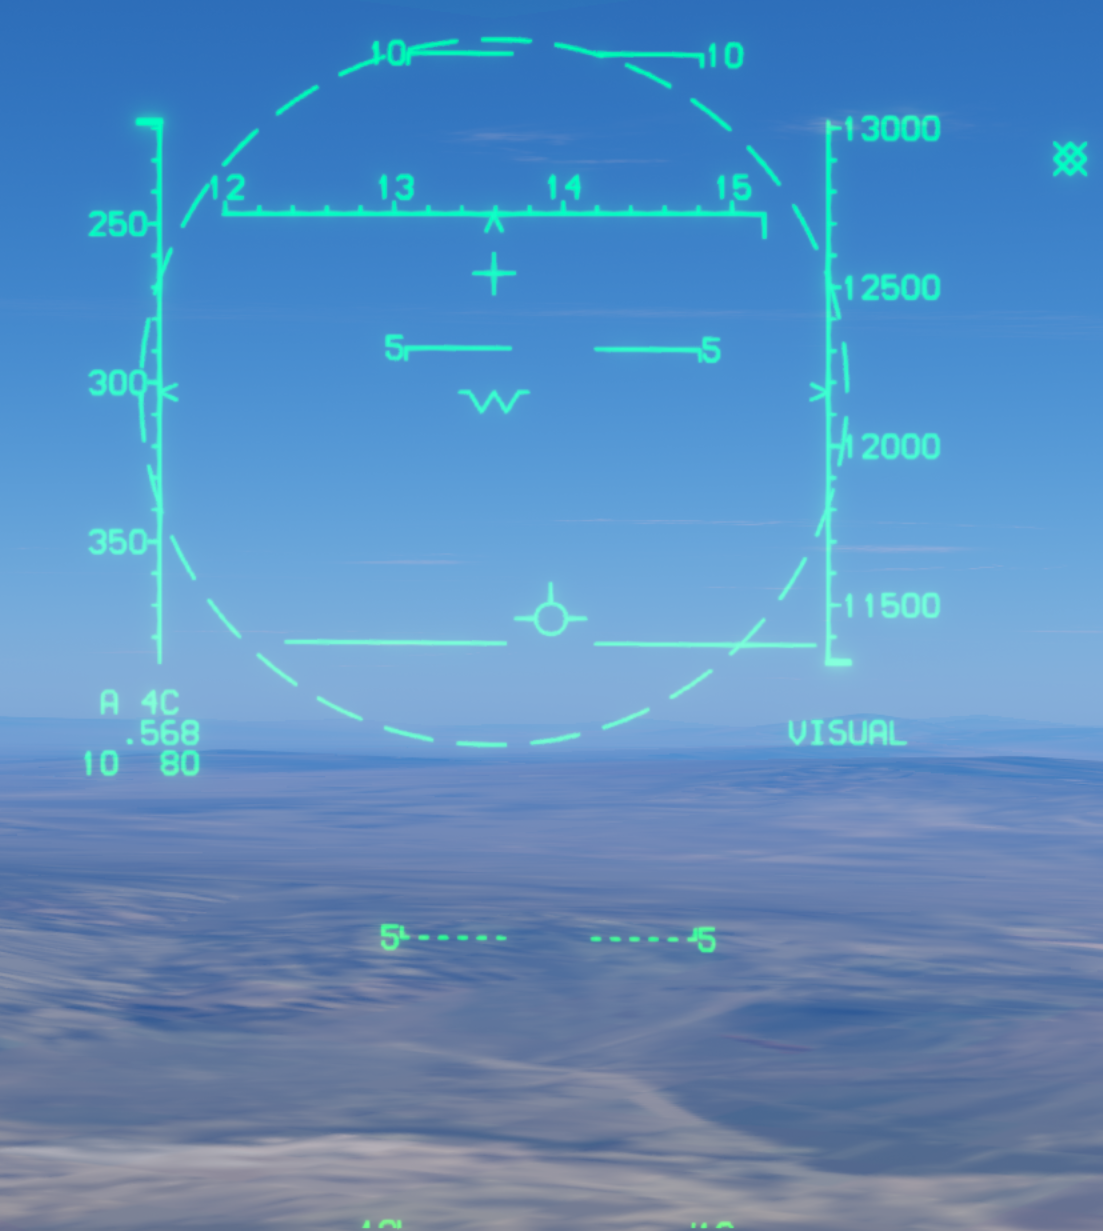
沒有雷達 PDT 時,也可以發射 AIM-120。 圖中 HUD 顯示 VISUAL,並用虛線繪出一個 12° 圓環。目視發射時,應確認目標在 10 海里以內,並用這個圓環套住目標。
在這一距離範圍內,如果目標距離較遠,還需要考慮目標運動的提前量,不能只按目標目前的位置瞄准。
這個虛線圓是 AIM-120 目視模式的參考,不是 ASE 圓,也不是 AIM-7 的 FLOOD 照射圓。不要把 AIM-7 必須在 STT 下發射的要求套用到這裡的目視模式。
圖 2 · PDT 與射程提示
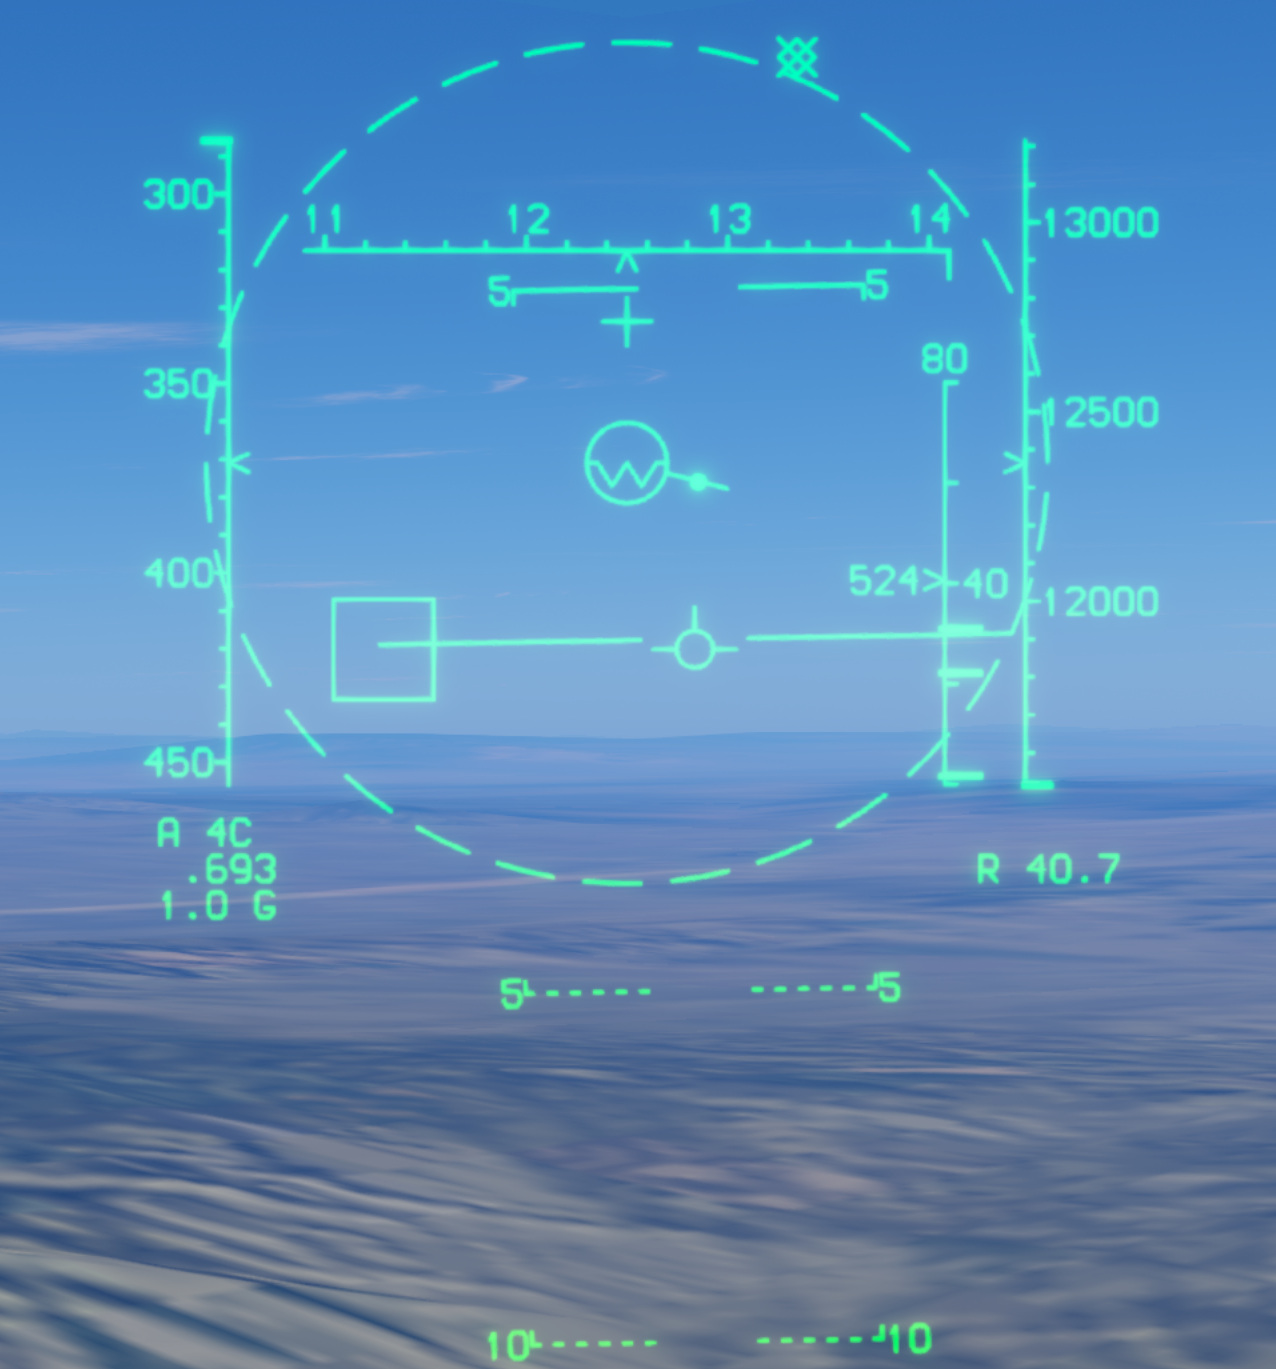
雷達有 PDT 後,HUD 顯示目標指示框、ASE、轉向點和 DLZ。圖中 R 40.7 表示目標斜距為 40.7 海里,ASE 處於縮小狀態,目標尚未進入目前計算的最大射程。
共通符號可直接參考前面的說明:
- ASE 與目標速度向量:ASE 的大小變化和圓周上速度向量的讀法相同。
- 轉向點:用 ASE 圓套住轉向點,改善發射方向。
- TD Box:標出雷達 PDT 的視線方向。
- RMax、RTR 和 RMin:讀法相同,但應讀取目前 AIM-120 的 DLZ 計算值。
圖一的 10 海里條件針對無 PDT 的目視發射,並不是有 PDT 時 AIM-120 的統一射程上限。
圖 3 · 進入射程
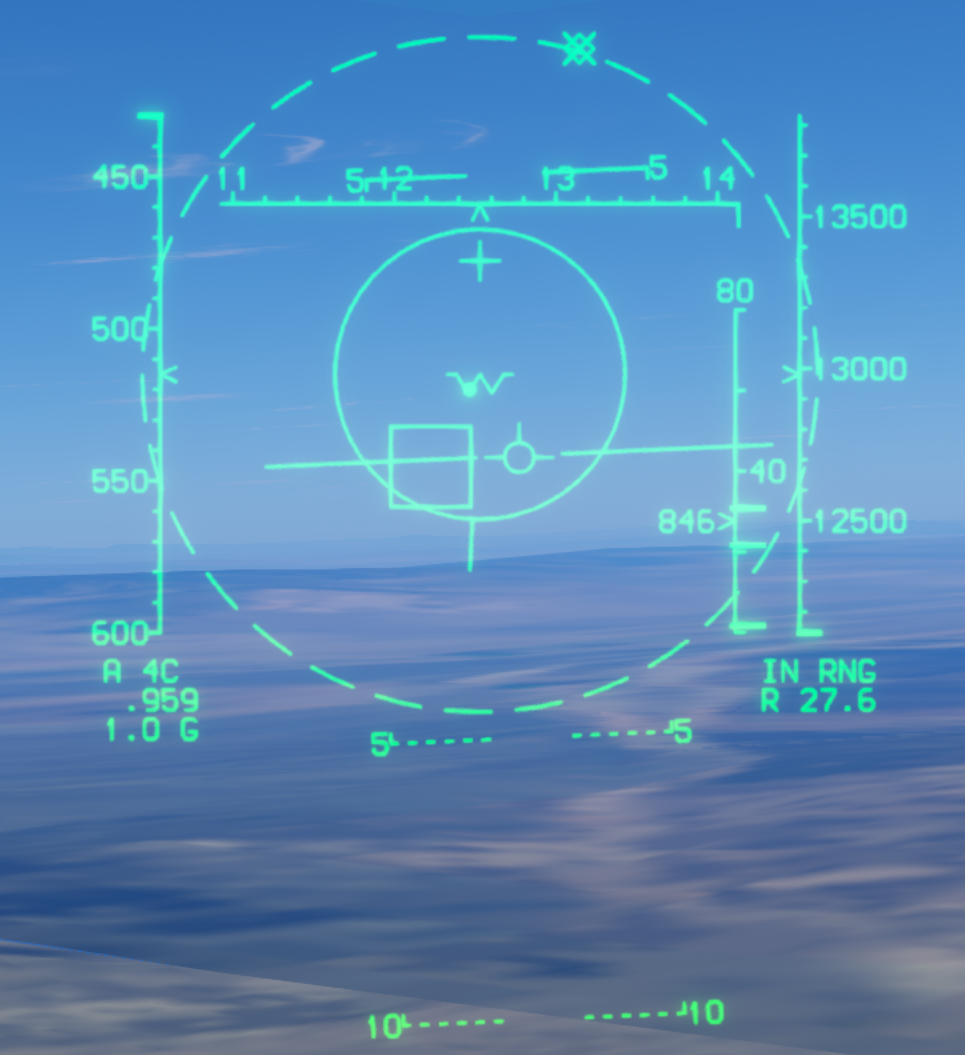
圖中目標進入目前計算的發射範圍,ASE 放大,HUD 顯示 IN RNG;R 27.6 表示目標斜距為 27.6 海里。
ASE 和 DLZ 的判斷方式與前面的飛彈相同:結合轉向點和目前射程標記評估發射條件,不能把 IN RNG 理解為必然命中。這裡也不使用 AIM-9 的 Cage / Uncage 和紅外鎖定音作為發射判斷。
圖 4 · 進入 RTR 後的六角提示
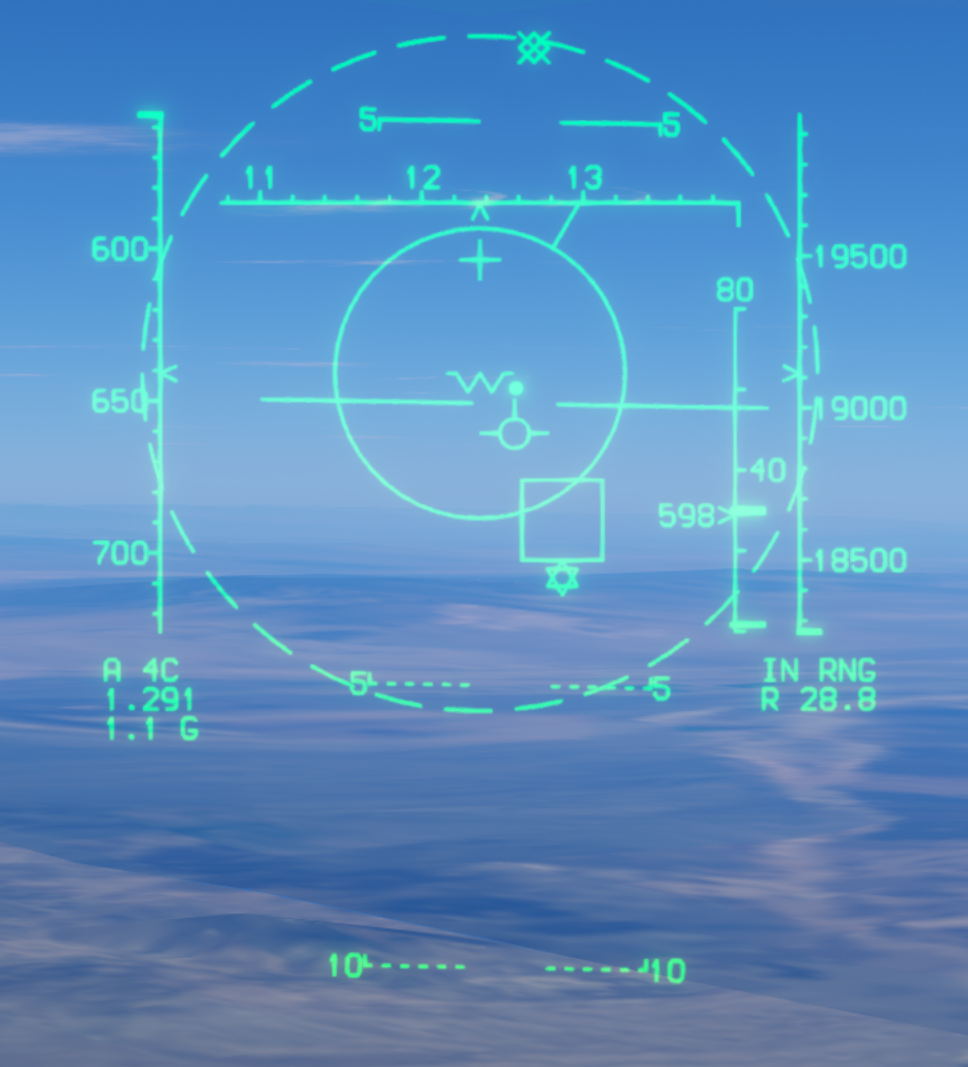
目標進入 RTR 後,TD Box 下方會出現六角提示符,即圖中的六角星狀符號。這是 AIM-120 與前面 AIM-9、AIM-7 三角提示的區別。
RTR 的含義可參考不可逃逸射程說明。六角提示表示目前具備更有利的發射條件,並不保證命中;仍需結合 ASE、DLZ 和最小射程判斷。
圖中目標距離為 R 28.8,即 28.8 海里。RTR 會隨目前條件變化,不能把某一張圖中的距離當作固定閾值。
自動鎖定模式
雷達自動捕獲模式用於快速鎖定搜尋範圍內的目標,無需手動移動雷達光標進行指定。SS、VS 和 BST 的自動鎖定距離上限均為 10 海里,LR BST 則可自動鎖定最遠 40 海里內的目標。
SS — Supersearch(超級搜尋)
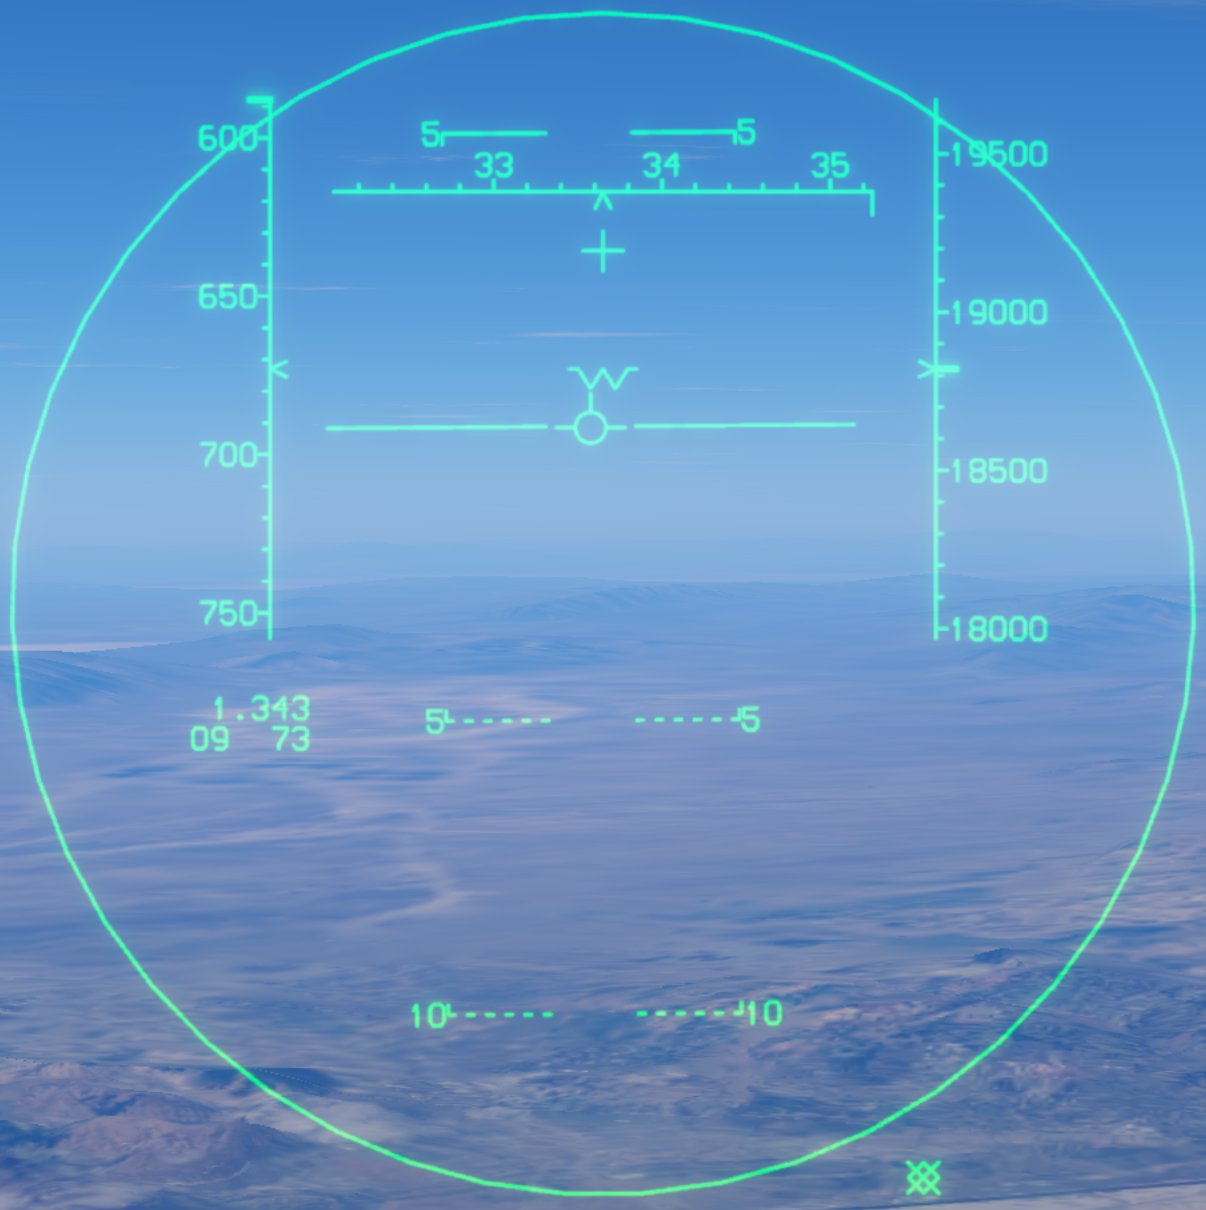
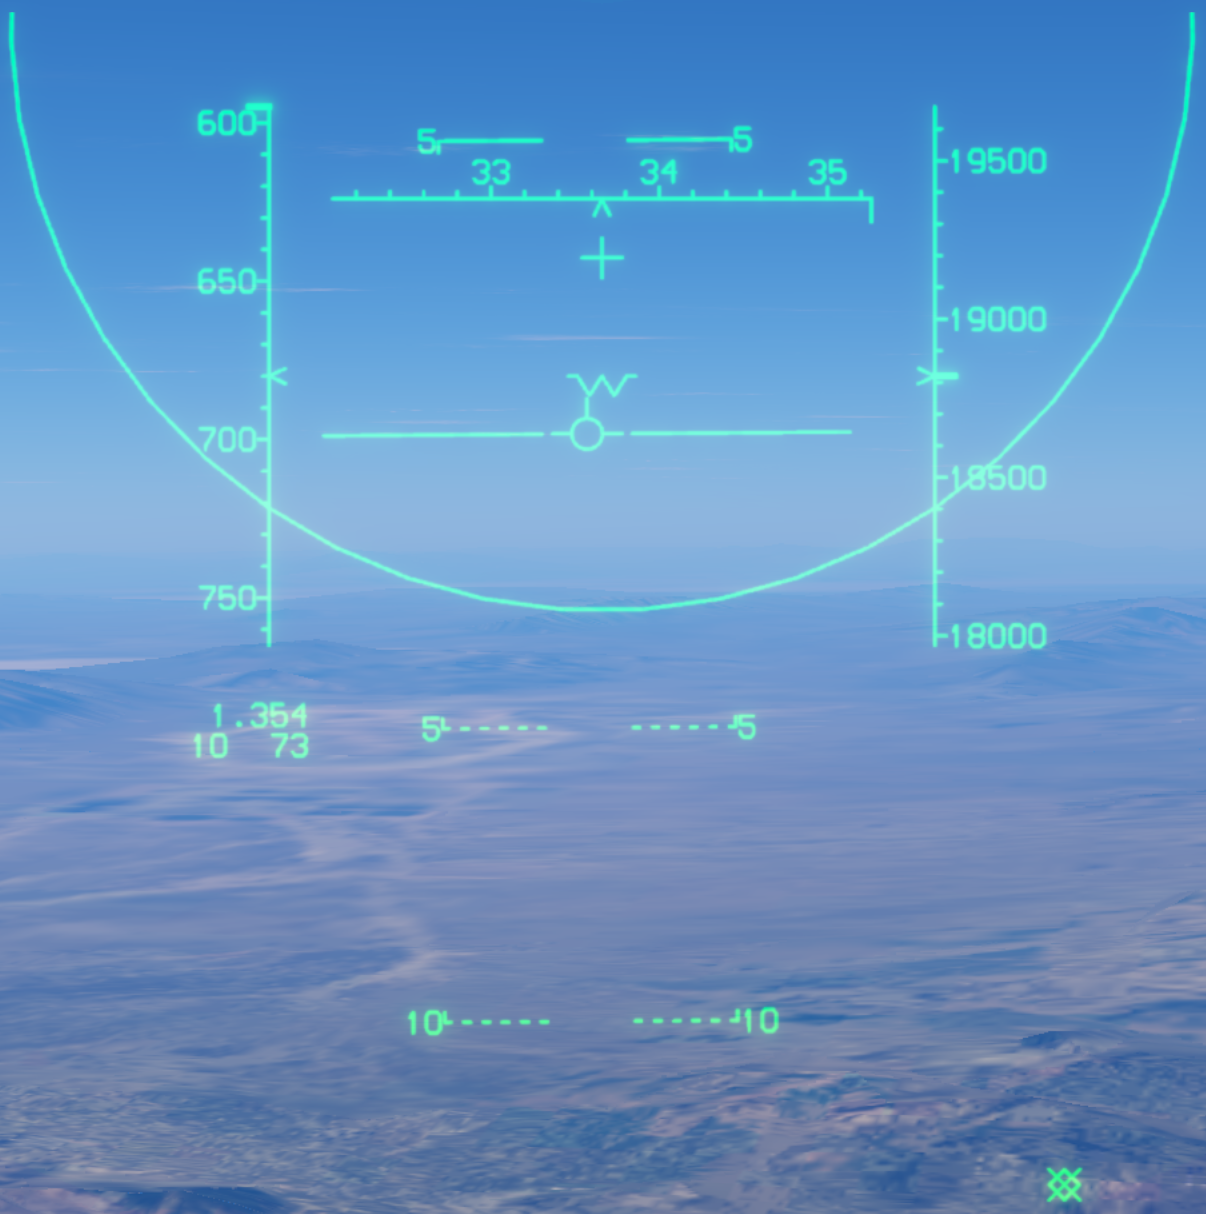
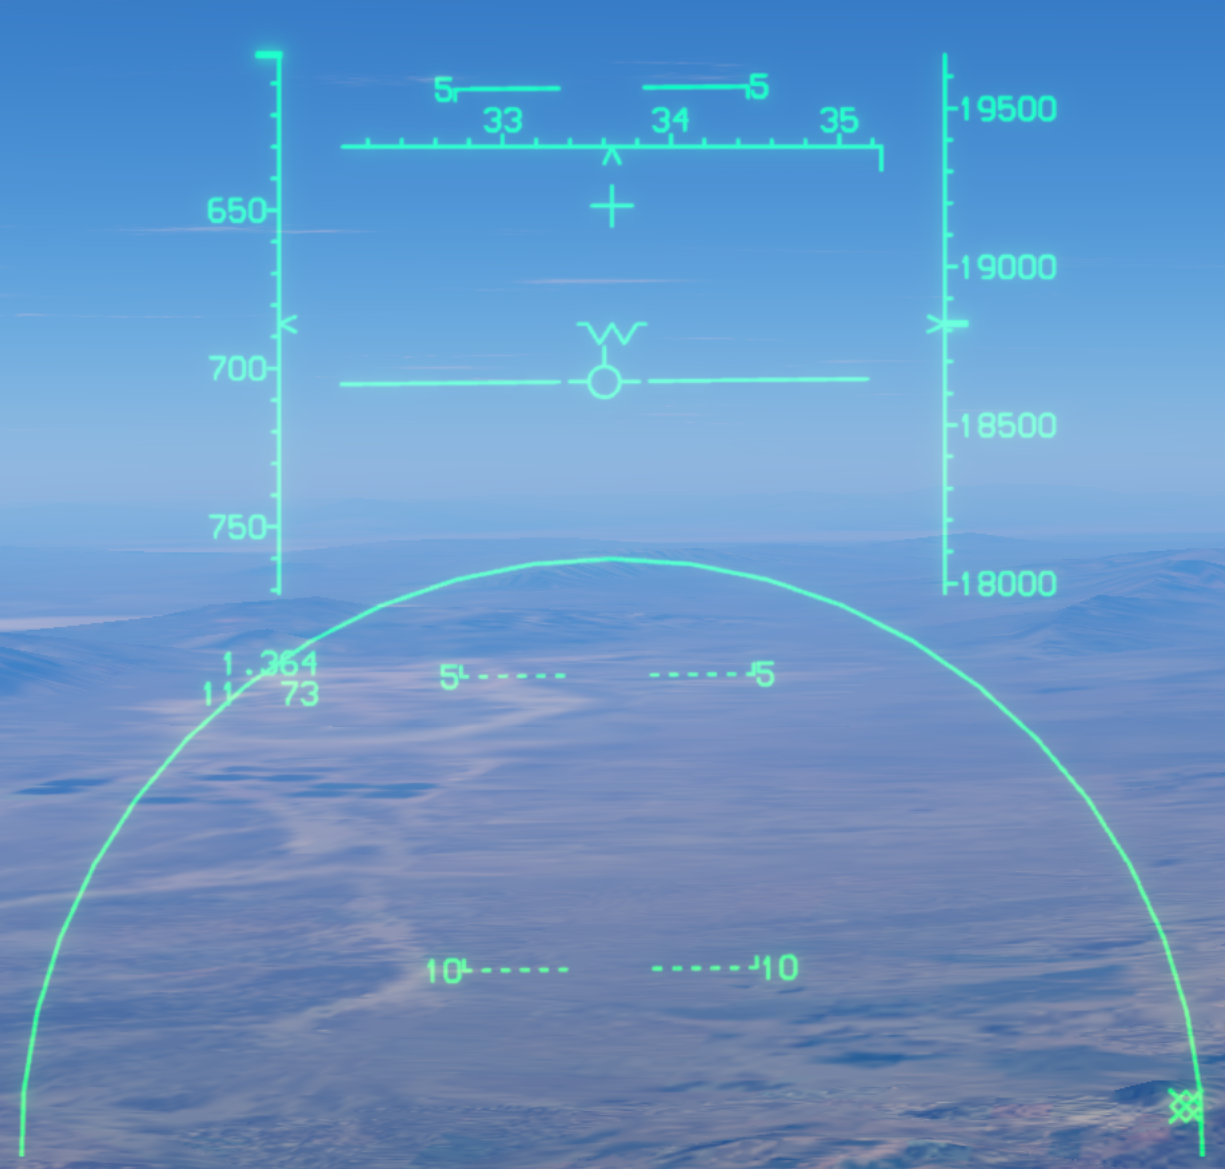
HUD 上的大圓表示 20° 搜尋範圍。在本遊戲中,可使用雷達天線俯仰控制,使搜尋範圍向上或向下偏移最多 10°。將目標置於搜尋範圍內,雷達便可自動捕獲 10 海里內的目標。
下圖依次顯示居中、上移和下移時的 HUD 搜尋圓。偏移後,圓圈可能有一部分超出 HUD 顯示範圍。
VS — Vertical Scan(垂直掃描)
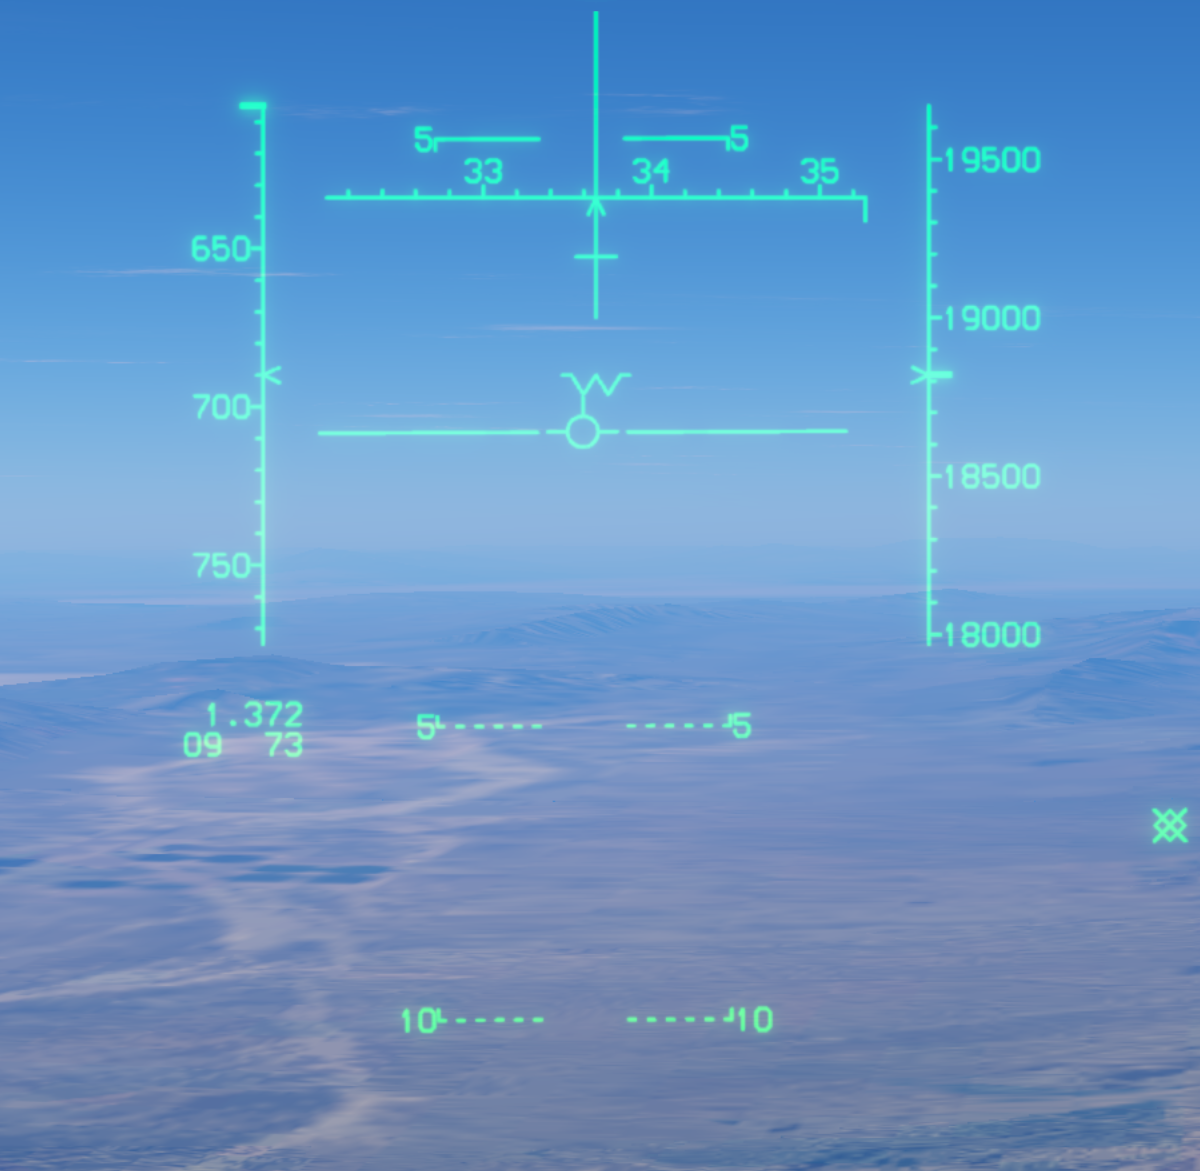
VS 使用兩條掃描線(two-bar),在機身基準線(FRL)上方 +5° 至 +55° 的範圍內進行垂直掃描,方位寬度為 7.5°。
HUD 上的垂直線表示掃描方向,實際搜尋範圍會延伸到 HUD 上方。讓目標進入這一狹長的掃描區域,雷達可自動鎖定 10 海里內的目標。
BST — Boresight(孔徑模式)
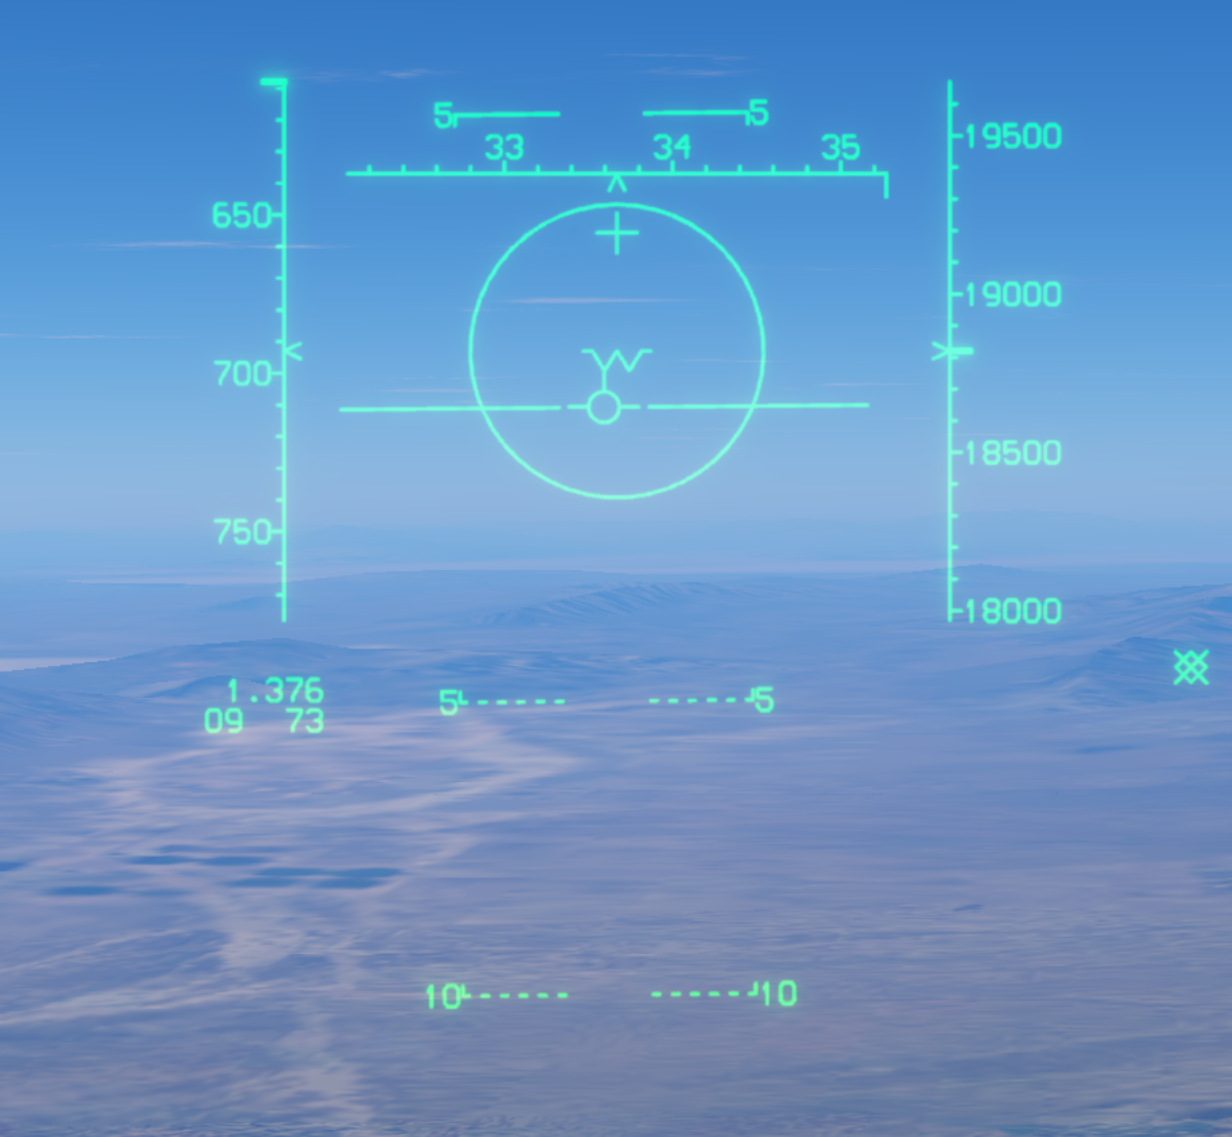
BST 沿雷達孔徑軸線搜尋。將目標置於 HUD 的孔徑圓內,雷達可自動鎖定 10 海里內的目標。
LR BST — Long-Range Boresight(遠距離孔徑模式)
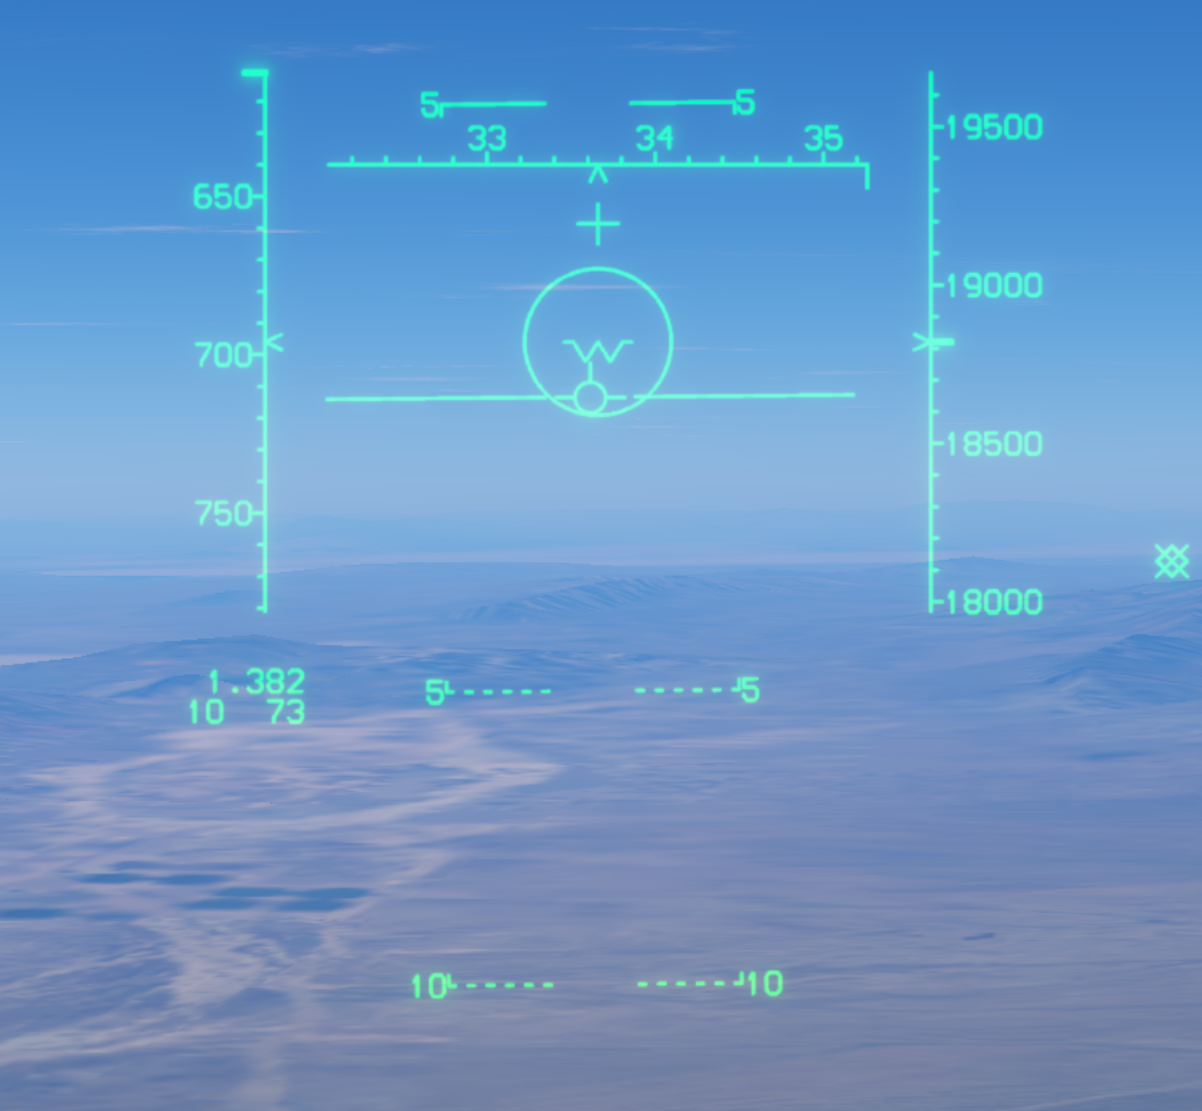
LR BST 的使用方式與 BST 類似,但 HUD 搜尋圓更小,自動鎖定距離上限增加到 40 海里。將目標保持在小圓內,便可在比 SS、VS 和 BST 更遠的距離上自動捕獲目標。
FLOOD — 泛指照射模式
FLOOD 通常配合 AIM-7 半主動雷達制導飛彈使用。它向機頭前方的區域提供雷達照射,不會像上述自動捕獲模式那樣建立 STT 鎖定。
如果 AIM-7 已在飛行途中,而雷達的 STT 鎖定丟失,可以切換到 FLOOD,繼續照射目標,為飛彈提供目標反射的雷達回波。此時需要操縱飛機,讓目標持續保持在 HUD 的照射圓內,以維持制導支持。
HUD 顯示照射圓和 FLOOD 提示。切換到該模式後仍需持續照射目標,並不代表飛彈已轉為自主制導。